Роботски палетизатор
Што е роботски палетизатор?
Роботски палетизатор е автоматизиран систем што користи програмабилен индустриски робот за подигнување на стоки и нивно распоредување на палета според планиран образец на редење. Исто така наречен роботизиран палетизатор, се користи во производството, складирањето и дистрибуцијата за подготовка на картони, вреќи, послужавници или други соодветни товари за складирање и транспорт.
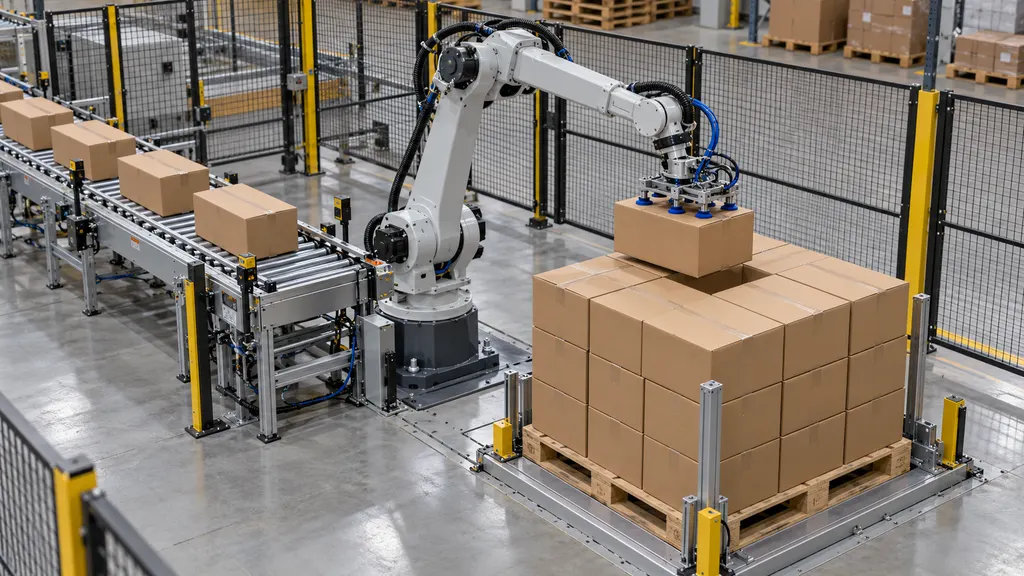
Терминот може да се однесува на роботот и неговиот алат за фаќање или, пошироко, на целосната палетизаторска инсталација. Целосната инсталација може да вклучува транспортери за производи, опрема за позиционирање на палети, сензори, управувачки системи и заштитни мерки. Ова разграничување е важно при толкување на спецификациите на опремата: само носивоста на роботот не ги опишува можностите на целиот палетизаторски систем.
Палетизирањето создава единичен товар, со што повеќе предмети може да се ракуваат заедно со опрема како виљушкар или палетар. Тоа не мора да вклучува обезбедување на товарот. Обвиткувањето со растеглива фолија, врзувањето, означувањето и финалната проверка може да се извршуваат со одделна опрема или во интегрирани низводни станици.
Улога во логистиката и е-трговијата
Роботскиот палетизатор работи на местото каде што поединечните пакувања или други единици за ракување се составуваат во палетен товар. Во фабрика, тоа може да биде во близина на крајот од линијата за пакување. Во дистрибутивен центар, може да поддржува подготовка на излезен товар, надополнување на залихите во продавниците или консолидирање на стоки за друг објект.
Во е-трговијата, палетизирањето е особено релевантно за движење на залихи во големи количини, наместо за поединечни испораки до врата. На пример, трговец може да прими производи во картони, да ги складира во центар за исполнување на нарачки, а подоцна да користи роботско палетизирање за подготовка на товари за надополнување на залихите во друг магацин. Одделен процес потоа може да ги растовари тие палети за поединечно собирање на нарачки.
Кај прекуграничните пратки, палетизаторот помага да се формира физичкиот товар, но не врши царинење ниту воспоставува усогласеност со регулативите. Димензиите на палетата, ознаките на пакувањето, материјалот на палетата и начинот на обезбедување на товарот сепак треба да се проверат во однос на применливите барања за пратката. Роботот што го завршува програмираниот образец на редење сам по себе не докажува дека товарот е соодветен за меѓународен транспорт.
Како работи роботскиот палетизатор
Точниот редослед зависи од инсталацијата, но циклусот на палетизирање може да се разбере преку следните фази:
- Презентирање на производот: Транспортер или друг начин на доведување ги носи предметите во позната зона за земање. Предметите можеби ќе треба да бидат распоредени со соодветно растојание, порамнети или ориентирани пред роботот сигурно да може да ракува со нив.
- Идентификација на производот: Управувачкиот систем користи избрана производна програма, влез од сензори или информации од поврзана опрема за да утврди со што се ракува. Визуелни системи може да се вклучат кога е потребна идентификација или откривање на положбата, но тие не се неопходни за секоја инсталација.
- Земање: Крајниот ефектор на роботот фаќа еден предмет или група предмети. Начинот на фаќање мора да одговара на пакувањето, тежината, површината и планираното движење.
- Движење и поставување: Роботот го преместува товарот до пресметана положба на палетата, применувајќи ја потребната ориентација и редослед на поставување.
- Изградба на слоеви: Системот го повторува процесот за да изгради последователни слоеви. Некои инсталации исто така ракуваат со подлошки за слоеви или меѓуслојни листови кога тоа го бара дизајнот на товарот.
- Завршување и пренос на палетата: Кога планираниот товар е завршен, тој се отстранува или се пренесува понатаму. Потоа мора да се постави празна палета пред да започне следниот товар.
Управувачкиот систем ги координира овие дејства со околната опрема. На пример, може да спречи поставување кога нема палета или да го запре дотекот однадвор кога зоната за земање е полна. Вистинските функции зависат од дизајнот и интеграцијата на системот.
Главни компоненти
| Компонента | Функција | Важно разгледување |
|---|---|---|
| Индустриски робот | Ги преместува производите меѓу зоната за земање и положбите на палетата. | Носивоста, досегот, движењето и достапниот работен простор мора да одговараат на задачата. |
| Краен ефектор | Го фаќа, потпира или ослободува производот. | Јачината и карактеристиките на површината на пакувањето влијаат врз соодветноста на фаќањето. |
| Опрема за доведување на производи | Ги презентира производите за земање. | Неконзистентното растојание или ориентација може да го прекине циклусот. |
| Опрема за ракување со палети | Ги позиционира празните палети и ги пренесува завршените товари. | Состојбата и точноста на позиционирањето на палетата влијаат врз поставувањето. |
| Управувачки систем и интерфејс за програмирање | Ги координира движењето, програмите за редење и сигналите од опремата. | Промените на производот бараат соодветна конфигурација и валидација. |
| Заштитен систем | Ја контролира изложеноста на опасно движење и поврзаните опасности. | Заштитните мерки мора да ја опфатат целата апликација. |
Начини на фаќање и компатибилност со производот
Крајниот ефектор, исто така наречен алат на крајот од роботската рака, е клучен за компатибилноста со производот. Робот способен да подигне товар сепак може да биде несоодветен ако неговиот алат не може сигурно да го држи товарот без да го оштети.
- Вакуумското фаќање користи вакуумски чашки или површини за фаќање засновани на вакуум. Соодветноста зависи од фактори како порозноста на површината, условите за заптивање, интегритетот на картонот и достапната површина за фаќање.
- Механичкото фаќање користи прсти, стеги или слични механизми. Производот мора да ги издржи применетите контактни сили, а алатот треба да има доволен пристап околу него.
- Потпорниот алат или алатот во форма на вилушка го носи производот одоздола, кога тоа го дозволуваат пакувањето и начинот на доведување.
- Комбинираниот алат користи повеќе од еден принцип на фаќање или вклучува дополнителни функции, како ракување со листови меѓу слоевите.
Ова се описи на пристапи за ракување, а не универзална класификација на целосните палетизатори. При изборот на алатот мора да се земе предвид конкретното пакување, вклучувајќи слаби картони, лабави затворачи, неправилни вреќи или содржина што се поместува при движење. Затоа, промената на пакувањето може да бара нова проценка на ракувањето дури и кога номиналната тежина на производот останува непроменета.
Роботски палетизатор и поврзани термини
| Термин | Значење | Однос со роботскиот палетизатор |
|---|---|---|
| Палетизатор | Опрема што ги распоредува стоките на палети. | Поширока категорија што опфаќа роботска и нероботска опрема. |
| Конвенционален палетизатор | Систем што користи наменски механизми за транспортирање, позиционирање и формирање слоеви за изградба на палетни товари. | Ја извршува истата општа задача преку различен распоред на опремата; постојат и хибридни дизајни. |
| Депалетизатор | Опрема што ги отстранува стоките од палети. | Ја извршува обратната задача на ракување. Палетизаторската инсталација автоматски не е конфигурирана и за депалетизирање. |
| Обвиткувач на палети | Опрема што нанесува растеглива фолија околу товарот. | Помага при обезбедување на товарот, наместо при создавање на образецот на редење. |
| Палетизаторска ќелија | Роботот заедно со поврзаната опрема, управувачките системи и заштитните мерки. | Ја опишува интегрираната инсталација, а не само роботот. |
Колаборативен робот исто така може да се користи во палетизаторска апликација, но зборот колаборативен не значи дека секоја задача може да работи без заштитни мерки. Алатот, носивоста, движењето, околната опрема и потенцијалните опасности од контакт влијаат врз проценката на безбедноста.
Обрасци на редење и стабилност на товарот
Образецот на редење одредува каде се поставуваат пакувањата, како се ориентирани и како последователните слоеви се однесуваат еден кон друг. Тој мора да ги земе предвид и просторот на палетата и однесувањето на пакувањето. Пополнувањето на најголемата можна површина не е единствената цел: готовиот товар исто така треба да има соодветна потпора, стабилност и компатибилност со последователното ракување.
При редење во колони, пакувањата се поставуваат во вертикално порамнети положби. Испреплетените распореди го менуваат односот меѓу соседните слоеви. Ниту еден распоред автоматски не е најдобар за секој производ. Јачината на картонот при компресија, димензиите на пакувањето, триењето, висината на товарот и методите за обезбедување може да влијаат врз соодветниот избор.
При дизајнирањето на товарот треба да се земат предвид и издадените делови, празнините, нерамномерната распределба на тежината и состојбата на палетата. Образец што е геометриски возможен сепак може да биде несоодветен за складирање или транспорт. Точноста на поставувањето не може да надомести оштетено пакување или недоволно потпрен товар.
На пример, дистрибутер може да програмира одделни програми за два формати на картони што се испорачуваат на ист формат на палета. Секоја програма би требало да има соодветни координати за поставување, распореди на слоеви и поставки за фаќање. Ако дистрибутерот воведе палети со мешани производи, може да биде потребно дополнително планирање за управување со јачината на пакувањето, распределбата на тежината и редоследот по кој производите стануваат достапни.
Работни ограничувања и проценка
Корисниот излез на роботскиот палетизатор зависи од целосниот процес на ракување, а не само од рекламираната способност на роботот за движење. Пристигнувањето на производите, сигурноста на земањето, растојанието на движење, замената на палетите и застојот во низводниот процес може да го ограничат работењето. Затоа, споредбите меѓу системите бараат еквивалентни производи, распореди, обрасци на товарење и работни услови.
Практичната проценка треба да ги опфати следните прашања:
- Која е целосната тежина со која се ракува? При изборот на роботот мора да се земат предвид алатот и другата носена опрема, како и производот, користејќи ги применливите ограничувања на носивоста од производителот.
- Може ли да се достигне секоја потребна положба? Проверете ја зоната за земање, аглите на палетата, горните слоеви и просторот околу околната опрема.
- Може ли пакувањето да издржи ракување? Проценете ги фаќањето, забрзувањето, поставувањето и повторениот контакт користејќи репрезентативни пакувања.
- Како се управува со исклучоците? Разгледајте ги недостасувачките производи, неуспешните земања, оштетените картони, непорамнетите палети и прекинатите циклуси.
- Како се контролираат промените на производите? Програмите, прилагодувањата на алатот и постапките за валидација треба да го одразуваат дозволениот опсег на производи.
- Како луѓето ќе пристапуваат до инсталацијата? Работењето, чистењето, одржувањето и обновувањето бараат соодветен пристап и безбедносни постапки.
Поврзувањето со софтверот за магацин или производство може да поддржи избор на програми и оперативно известување, но таквите врски не се својствени за секој роботски палетизатор. Физичкото ракување со палетите исто така треба да се разликува од евидентирањето на залихите: преместувањето на картон не го ажурира автоматски системот за управување со магацинот, освен ако не се имплементирани потребните идентификација и размена на податоци.
Безбедносни аспекти
Роботското палетизирање воведува опасности поврзани со машини во движење, носени товари, алати за фаќање, транспортери и пренос на палети. Насоките на OSHA за роботика нагласуваат проценка на роботските апликации и решавање на опасностите за време на активности како програмирање, одржување и друга човечка интеракција со опремата.
Заштитните мерки може да вклучуваат периферна ограда, блокирани пристапни точки, уреди за детекција на присуство и безбедносни функции поврзани со управувањето, зависно од проценката на ризикот. Итното запирање не е замена за соодветна заштита или контрола на опасната енергија. Постапките за одржување и обновување мора да ги опфатат релевантните извори на енергија и можноста за неочекувано движење.
Проценката на безбедноста треба да ја опфати интегрираната ќелија, наместо роботот да се третира како изолирана компонента. Поединечните безбедносни функции на роботот не потврдуваат дека целосната инсталација е безбедна за предвидената употреба.
ЧПП
Дали роботскиот палетизатор е исто што и палетизатор?
Роботскиот палетизатор е еден вид палетизатор. Поширокиот термин исто така опфаќа опрема што гради палетни товари користејќи наменски механизми за транспортирање и формирање слоеви, наместо роботски систем за земање.
Може ли роботскиот палетизатор да ракува со картони со различни големини?
Може, ако неговиот досег, носивост, алат, начин на доведување и програмирање ги поддржуваат тие картони. Самата програмабилност не гарантира компатибилност со секое пакување.
Дали роботскиот палетизатор ја обвиткува готовата палета?
Не нужно. Палетизирањето ги распоредува стоките на палетата; обвиткувањето го обезбедува товарот со фолија. Процесите може да бидат интегрирани, но остануваат одделни функции.
Може ли роботскиот палетизатор да гради палети со мешани производи?
Некои инсталации можат, под услов да имаат соодветни информации за производите, способности за ракување и начини за планирање на товарот. Не треба да се претпоставува дека палетизирањето на мешани производи е стандардна можност на секој систем.
Извори
- International Federation of Robotics: Industrial Robots — Основни информации за дефинициите на индустриските роботи и категориите на апликации, вклучувајќи операции за ракување.
- ABB Robotics: Palletizing — Документација од производителот што ги илустрира апликациите за роботско палетизирање, ракувањето со производи и интегрираната опрема.
- Occupational Safety and Health Administration: Robotics — Насоки и референтни ресурси за опасностите кај роботските системи, проценката на ризикот и заштитата.