Roboterpalettierer
Was ist ein Roboter-Palettierer?
Ein Roboter-Palettierer ist ein automatisiertes System, das einen programmierbaren Industrieroboter verwendet, um Waren aufzunehmen und sie in einem geplanten Stapelmuster auf einer Palette anzuordnen. Er wird auch als robotergestützter Palettierer bezeichnet und in der Fertigung, Lagerhaltung und Distribution eingesetzt, um Kartons, Säcke, Trays oder andere geeignete Ladungen für die Lagerung und den Transport vorzubereiten.
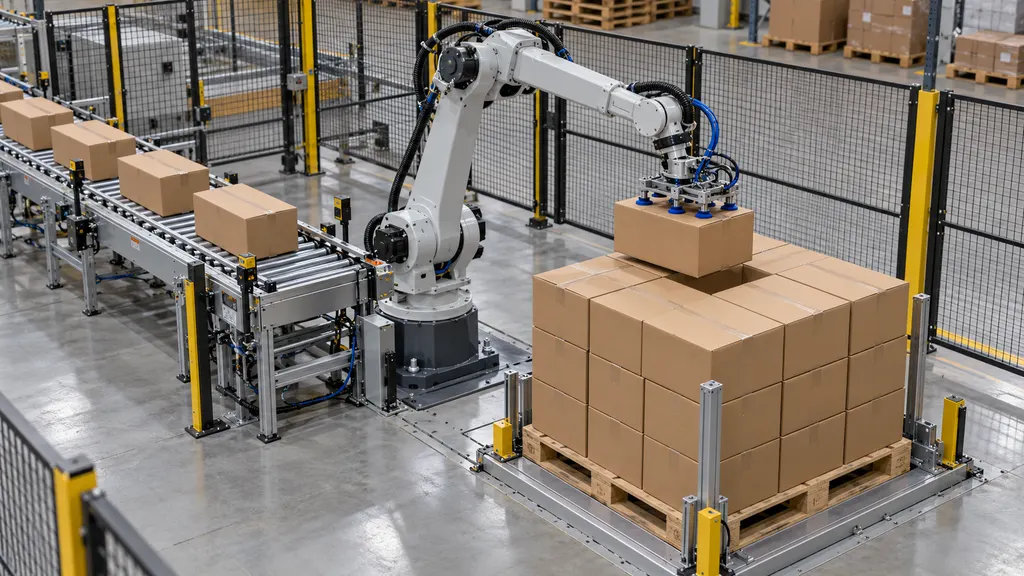
Der Begriff kann sich auf den Roboter und sein Greifwerkzeug oder allgemeiner auf die komplette Palettieranlage beziehen. Eine vollständige Anlage kann Produktförderer, Palettenpositioniergeräte, Sensoren, Steuerungen und Schutzvorrichtungen umfassen. Diese Unterscheidung ist bei der Auslegung von Gerätespezifikationen wichtig: Die Hubkapazität eines Roboters allein beschreibt nicht die Leistungsfähigkeit eines gesamten Palettiersystems.
Durch das Palettieren entsteht eine Ladeeinheit, sodass mehrere Artikel gemeinsam mit Geräten wie einem Gabelstapler oder Hubwagen bewegt werden können. Das Sichern dieser Ladung ist nicht zwangsläufig eingeschlossen. Stretchfolierung, Umreifung, Etikettierung und Endkontrolle können in separaten Geräten oder integrierten nachgelagerten Stationen erfolgen.
Rolle in Logistik und E-Commerce
Ein Roboter-Palettierer arbeitet an der Stelle, an der einzelne Pakete oder andere Handhabungseinheiten zu einer Palettenladung zusammengestellt werden. In einer Fabrik kann sich diese Stelle in der Nähe des Endes einer Verpackungslinie befinden. In einem Distributionszentrum kann sie die Vorbereitung ausgehender Fracht, die Warenauffüllung in Filialen oder die Konsolidierung von Waren für eine andere Einrichtung unterstützen.
Im E-Commerce ist das Palettieren insbesondere für die Bewegung von Beständen in großen Mengen relevant und weniger für die Zustellung einzelner Pakete bis zur Haustür. Beispielsweise kann ein Händler Produkte in Kartons erhalten, sie in einem Fulfillment-Center lagern und später robotergestütztes Palettieren einsetzen, um Auffüllladungen für ein anderes Lager vorzubereiten. Ein separater Prozess kann diese Paletten anschließend für die Kommissionierung einzelner Bestellungen wieder auflösen.
Bei grenzüberschreitenden Sendungen hilft ein Palettierer bei der Bildung der physischen Ladung, führt jedoch keine Zollabfertigung durch und stellt keine Einhaltung gesetzlicher Vorschriften sicher. Palettenabmessungen, Paketkennzeichnungen, Palettenmaterial und Vorkehrungen zur Ladungssicherung müssen weiterhin anhand der für die Sendung geltenden Anforderungen geprüft werden. Dass ein Roboter sein programmiertes Stapelmuster vollständig ausführt, beweist allein nicht, dass eine Ladung für den internationalen Transport geeignet ist.
Funktionsweise eines Roboter-Palettierers
Die genaue Abfolge hängt von der Anlage ab, aber ein Palettierzyklus lässt sich anhand der folgenden Phasen verstehen:
- Produktzuführung: Ein Förderer oder eine andere Zuführeinrichtung bringt die Artikel in einen definierten Aufnahmebereich. Vor einer zuverlässigen Handhabung durch den Roboter müssen die Artikel möglicherweise mit ausreichendem Abstand, ausgerichtet oder orientiert werden.
- Produkterkennung: Die Steuerung verwendet ein ausgewähltes Produktionsrezept, Sensoreingaben oder Informationen von angeschlossenen Geräten, um festzustellen, was gehandhabt wird. Bildverarbeitungssysteme können eingesetzt werden, wenn eine Identifizierung oder Positionserkennung erforderlich ist; für jede Anlage sind sie jedoch nicht zwingend notwendig.
- Aufnahme: Das Endeffektor des Roboters greift einen Artikel oder eine Gruppe von Artikeln. Die Greifmethode muss zur Verpackung, zum Gewicht, zur Oberfläche und zur geplanten Bewegung passen.
- Bewegung und Platzierung: Der Roboter bewegt die Ladung zu einer berechneten Position auf der Palette und wendet dabei die erforderliche Ausrichtung und Platzierungsfolge an.
- Schichtbildung: Das System wiederholt den Vorgang, um aufeinanderfolgende Schichten aufzubauen. Einige Anlagen handhaben außerdem Zwischenlagen oder Gleitschichten, wenn das Ladungsdesign dies erfordert.
- Palettenabschluss und Weitertransport: Sobald die geplante Ladung fertiggestellt ist, wird sie entfernt oder weitertransportiert. Anschließend muss eine leere Palette positioniert werden, bevor die nächste Ladung beginnen kann.
Die Steuerung koordiniert diese Aktionen mit den umliegenden Geräten. Beispielsweise kann sie eine Platzierung verhindern, wenn keine Palette vorhanden ist, oder den Zufluss von vorgelagerten Geräten stoppen, wenn der Aufnahmebereich voll ist. Die tatsächlichen Funktionen hängen vom Design und der Integration des Systems ab.
Hauptkomponenten
| Komponente | Funktion | Wichtiger Aspekt |
|---|---|---|
| Industrieroboter | Bewegt Produkte zwischen dem Aufnahmebereich und den Palettenpositionen. | Traglast, Reichweite, Bewegung und verfügbarer Arbeitsraum müssen zur Aufgabe passen. |
| Endeffektor | Greift, stützt oder gibt das Produkt frei. | Verpackungsfestigkeit und Oberflächenbeschaffenheit beeinflussen die Eignung des Greifens. |
| Produktzuführeinrichtung | Führt Produkte zur Aufnahme zu. | Unregelmäßige Abstände oder Ausrichtungen können den Zyklus unterbrechen. |
| Palettenhandhabungsgerät | Positioniert leere Paletten und transportiert fertige Ladungen weiter. | Palettenzustand und Positioniergenauigkeit beeinflussen die Platzierung. |
| Steuerung und Programmierschnittstelle | Koordiniert Bewegungen, Stapelrezepte und Gerätesignale. | Produktänderungen erfordern eine geeignete Konfiguration und Validierung. |
| Schutzeinrichtung | Begrenzt die Gefährdung durch gefährliche Bewegungen und damit verbundene Risiken. | Schutzmaßnahmen müssen die gesamte Anwendung abdecken. |
Greifmethoden und Produktkompatibilität
Der Endeffektor, auch End-of-Arm-Tooling genannt, ist entscheidend für die Produktkompatibilität. Ein Roboter, der eine Ladung heben kann, kann dennoch ungeeignet sein, wenn sein Werkzeug die Ladung nicht sicher halten kann, ohne sie zu beschädigen.
- Vakuumgreifen verwendet Saugnäpfe oder vakuumbasierte Greifflächen. Die Eignung hängt unter anderem von Oberflächenporosität, Dichtbedingungen, Kartonintegrität und der verfügbaren Greiffläche ab.
- Mechanisches Greifen verwendet Finger, Klemmen oder ähnliche Mechanismen. Das Produkt muss die angewendeten Kontaktkräfte aushalten, und das Werkzeug benötigt ausreichenden Zugang zu seiner Umgebung.
- Unterstützende oder gabelartige Werkzeuge tragen das Produkt von unten, sofern Verpackung und Zuführeinrichtung dies zulassen.
- Kombinierte Werkzeuge verwenden mehr als ein Greifprinzip oder umfassen zusätzliche Funktionen, etwa die Handhabung von Zwischenlagen.
Diese Beschreibungen beziehen sich auf Handhabungsansätze und stellen keine allgemeingültige Klassifizierung kompletter Palettierer dar. Bei der Werkzeugauswahl muss die tatsächliche Verpackung berücksichtigt werden, einschließlich schwacher Kartons, loser Verschlüsse, unregelmäßiger Säcke oder Inhalten, die sich während der Bewegung verschieben. Eine Änderung der Verpackung kann daher eine neue Handhabungsbewertung erforderlich machen, selbst wenn das nominale Gewicht des Produkts unverändert bleibt.
Roboter-Palettierer und verwandte Begriffe
| Begriff | Bedeutung | Beziehung zu einem Roboter-Palettierer |
|---|---|---|
| Palettierer | Gerät, das Waren auf Paletten anordnet. | Eine übergeordnete Kategorie, die robotergestützte und nicht robotergestützte Geräte umfasst. |
| Konventioneller Palettierer | Ein System, das spezielle Förder-, Positionier- und Schichtbildungsmechanismen verwendet, um Palettenladungen aufzubauen. | Es erfüllt dieselbe Gesamtaufgabe durch eine andere Geräteanordnung; auch hybride Designs sind möglich. |
| Depalettierer | Gerät, das Waren von Paletten entfernt. | Es führt die umgekehrte Handhabungsaufgabe aus. Eine Palettieranlage ist nicht automatisch für das Depalettieren konfiguriert. |
| Palettenwickler | Gerät, das Stretchfolie um eine Ladung anbringt. | Es hilft, die Ladung zu sichern, anstatt das Stapelmuster zu erzeugen. |
| Palettierzelle | Der Roboter zusammen mit zugehörigen Geräten, Steuerungen und Schutzmaßnahmen. | Sie beschreibt die integrierte Anlage und nicht nur den Roboter. |
Ein kollaborativer Roboter kann ebenfalls in einer Palettieranwendung eingesetzt werden, aber das Wort kollaborativ bedeutet nicht, dass jede Aufgabe ohne Schutzmaßnahmen betrieben werden kann. Das Werkzeug, die Traglast, die Bewegung, die umliegenden Geräte und mögliche Kontaktgefahren beeinflussen allesamt die Sicherheitsbewertung.
Stapel patterns und Ladungsstabilität
Ein Stapelmuster legt fest, wo Pakete platziert werden, wie sie ausgerichtet sind und wie aufeinanderfolgende Schichten zueinander angeordnet sind. Es muss sowohl den Palettenraum als auch das Verhalten der Pakete berücksichtigen. Die größtmögliche Fläche zu füllen ist nicht das einzige Ziel: Die fertige Ladung benötigt außerdem angemessene Unterstützung, Stabilität und Kompatibilität mit der anschließenden Handhabung.
Beim Säulenstapeln werden Pakete an vertikal ausgerichteten Positionen platziert. Verzahnte Anordnungen verändern die Beziehung zwischen benachbarten Schichten. Keine der beiden Anordnungen ist automatisch für jedes Produkt die beste. Kartondruckfestigkeit, Paketabmessungen, Reibung, Ladungshöhe und Sicherungsmethoden können die geeignete Wahl beeinflussen.
Bei der Ladungsgestaltung sollten außerdem Überstände, Lücken, eine ungleichmäßige Gewichtsverteilung und der Zustand der Palette berücksichtigt werden. Ein geometrisch mögliches Muster kann dennoch für die Lagerung oder den Transport ungeeignet sein. Platzierungsgenauigkeit kann beschädigte Verpackungen oder eine unzureichend unterstützte Ladung nicht ausgleichen.
Beispielsweise kann ein Distributor separate Rezepte für zwei Kartongrößen programmieren, die auf demselben Palettenformat versendet werden. Jedes Rezept benötigt geeignete Platzierungskoordinaten, Schichtanordnungen und Greifeinstellungen. Führt der Distributor gemischte Produktpaletten ein, kann zusätzliche Planung erforderlich sein, um Verpackungsfestigkeit, Gewichtsverteilung und die Reihenfolge des Bereitstellens der Produkte zu steuern.
Betriebsbeschränkungen und Bewertung
Die nutzbare Leistung eines Roboter-Palettierers hängt vom gesamten Handhabungsprozess ab, nicht nur von der beworbenen Bewegungsfähigkeit des Roboters. Produktzufuhr, Zuverlässigkeit der Aufnahme, Bewegungsdistanz, Palettenwechsel und Engpässe in nachgelagerten Bereichen können den Betrieb einschränken. Vergleiche zwischen Systemen erfordern daher gleichwertige Produkte, Layouts, Ladungsmuster und Betriebsbedingungen.
Eine praktische Bewertung sollte die folgenden Fragen berücksichtigen:
- Wie hoch ist das gesamte gehandhabte Gewicht? Bei der Roboterauswahl müssen neben dem Produkt auch das Werkzeug und andere mitgeführte Ausrüstung unter Verwendung der geltenden Lastgrenzen des Herstellers berücksichtigt werden.
- Kann jede erforderliche Position erreicht werden? Prüfen Sie den Aufnahmebereich, die Palettenecken, die oberen Schichten und den Freiraum um umliegende Geräte.
- Kann die Verpackung der Handhabung standhalten? Bewerten Sie Greifen, Beschleunigung, Platzierung und wiederholten Kontakt anhand repräsentativer Pakete.
- Wie werden Ausnahmen behandelt? Berücksichtigen Sie fehlende Produkte, fehlgeschlagene Aufnahmen, beschädigte Kartons, falsch ausgerichtete Paletten und unterbrochene Zyklen.
- Wie werden Produktänderungen kontrolliert? Rezepte, Werkzeuganpassungen und Validierungsverfahren sollten den zulässigen Produktbereich berücksichtigen.
- Wie erhalten Personen Zugang zur Anlage? Betrieb, Reinigung, Wartung und Wiederherstellung erfordern geeignete Zugangs- und Sicherheitsverfahren.
Verbindungen zu Lager- oder Produktionssoftware können die Rezeptauswahl und die Betriebsberichterstattung unterstützen, solche Verbindungen sind jedoch nicht in jedem Roboter-Palettierer selbstverständlich vorhanden. Die physische Palettenhandhabung sollte außerdem von der Bestandsbuchung unterschieden werden: Das Bewegen eines Kartons aktualisiert ein Lagerverwaltungssystem nicht automatisch, sofern die erforderliche Identifizierung und der Datenaustausch nicht implementiert sind.
Sicherheitsaspekte
Das robotergestützte Palettieren bringt Gefahren durch bewegliche Maschinen, transportierte Ladungen, Greifwerkzeuge, Förderer und Palettentransfer mit sich. Die Robotik-Leitlinien der OSHA betonen die Bewertung robotergestützter Anwendungen und die Berücksichtigung von Gefahren bei Tätigkeiten wie Programmierung, Wartung und anderen menschlichen Interaktionen mit Geräten.
Schutzmaßnahmen können je nach Risikobewertung unter anderem eine Umzäunung, verriegelte Zugangspunkte, Einrichtungen zur Anwesenheitserkennung und sicherheitsbezogene Steuerungsfunktionen umfassen. Ein Not-Halt ersetzt keine geeignete Schutzvorrichtung oder Kontrolle gefährlicher Energien. Wartungs- und Wiederherstellungsverfahren müssen die relevanten Energiequellen und die Möglichkeit unerwarteter Bewegungen berücksichtigen.
Die Sicherheitsbewertung sollte die integrierte Zelle abdecken, anstatt den Roboter als isolierte Komponente zu behandeln. Die individuellen Sicherheitsfunktionen eines Roboters belegen nicht, dass die komplette Anlage für ihren vorgesehenen Einsatz sicher ist.
FAQ
Ist ein Roboter-Palettierer dasselbe wie ein Palettierer?
Ein Roboter-Palettierer ist eine Art von Palettierer. Der übergeordnete Begriff umfasst auch Geräte, die Palettenladungen mithilfe spezieller Förder- und Schichtbildungsmechanismen anstelle eines robotergestützten Aufnahmesystems aufbauen.
Kann ein Roboter-Palettierer unterschiedlich große Kartons handhaben?
Ja, wenn Reichweite, Traglast, Werkzeug, Zuführeinrichtung und Programmierung diese Kartons unterstützen. Die Programmierbarkeit allein garantiert keine Kompatibilität mit jedem Paket.
Wickelt ein Roboter-Palettierer die fertige Palette ein?
Nicht unbedingt. Beim Palettieren werden Waren auf der Palette angeordnet; beim Wickeln wird die Ladung mit Folie gesichert. Die Prozesse können integriert sein, bleiben jedoch getrennte Funktionen.
Kann ein Roboter-Palettierer gemischte Produktpaletten aufbauen?
Einige Anlagen können dies, sofern sie über geeignete Produktinformationen, Handhabungsfähigkeiten und Ladungsplanungsfunktionen verfügen. Das Palettieren gemischter Produkte sollte nicht als Standardfähigkeit jedes Systems vorausgesetzt werden.
Quellen
- International Federation of Robotics: Industrial Robots — Hintergrundinformationen zu Definitionen von Industrierobotern und Anwendungskategorien, einschließlich Handhabungsvorgängen.
- ABB Robotics: Palletizing — Herstellerdokumentation zu Anwendungen des robotergestützten Palettierens, zur Produkthandhabung und zu integrierten Geräten.
- Occupational Safety and Health Administration: Robotics — Leitlinien und Referenzmaterialien zu Gefahren von Robotersystemen, Risikobewertung und Schutzmaßnahmen.


