ロボットパレタイザー
ロボットパレタイザーとは?
ロボットパレタイザーとは、プログラム可能な産業用ロボットを使用して商品を取り上げ、計画された積み付けパターンに従ってパレット上に配置する自動化システムです。ロボット式パレタイザーとも呼ばれ、製造、倉庫、配送の現場で、保管や輸送に適した段ボール箱、袋、トレーなどの荷物を準備するために使用されます。
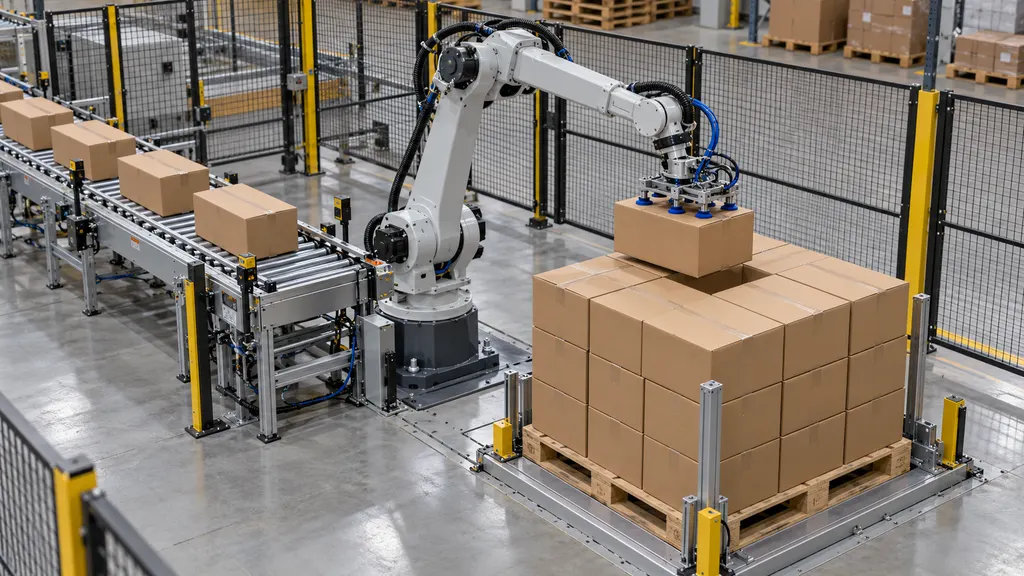
この用語は、ロボットとそのグリッピングツールを指す場合もあれば、より広義に、パレタイジング設備全体を指す場合もあります。完全な設備には、製品コンベヤ、パレット位置決め装置、センサー、制御装置、安全保護設備などが含まれることがあります。この区別は、設備仕様を解釈する際に重要です。ロボットの吊り上げ能力だけでは、パレタイジングシステム全体の能力を示すことはできません。
パレタイジングによってユニットロードが形成され、フォークリフトやハンドパレットトラックなどの機器を使って複数の商品をまとめて取り扱えるようになります。ただし、必ずしもその荷物の固定まで含むわけではありません。ストレッチ包装、結束、ラベリング、最終検査は、別の設備または下流の統合ステーションで行われる場合があります。
物流とEcommerceにおける役割
ロボットパレタイザーは、個々の荷物やその他のハンドリング単位をパレットロードにまとめる工程で稼働します。工場では、包装ラインの終端付近に設置されることがあります。配送センターでは、出荷貨物の準備、店舗補充、または別の施設向け商品の集約を支援する場合があります。
Ecommerceにおいて、パレタイジングは個別の戸別配送よりも、バルク在庫の移動に特に関係します。例えば、小売業者が商品を段ボール箱で受け取り、フルフィルメントセンターに保管した後、ロボットパレタイジングを使用して別の倉庫向けの補充荷物を準備することがあります。その後、別の工程でパレットを解体し、個別注文のピッキングを行う場合があります。
国際輸送では、パレタイザーは物理的な荷物を形成するのに役立ちますが、通関手続きや法令遵守の確立を行うものではありません。パレットの寸法、荷物の表示、パレットの材質、荷物の固定方法については、対象となる輸送要件に照らして確認する必要があります。ロボットがプログラムされた積み付けパターンを完了しただけでは、その荷物が国際輸送に適していることを示すものではありません。
ロボットパレタイザーの仕組み
正確な手順は設備によって異なりますが、パレタイジングサイクルは次の段階で理解できます。
- 製品の供給:コンベヤなどの供給装置が、商品を所定のピッキングエリアへ搬送します。ロボットが確実に取り扱えるように、商品は事前に間隔、位置、向きを調整する必要がある場合があります。
- 製品の識別:コントローラーは、選択された生産レシピ、センサー入力、または接続された設備からの情報を使用して、取り扱う対象を判定します。識別や位置検出が必要な場合にはビジョンシステムを組み込めますが、すべての設備に必須というわけではありません。
- ピッキング:ロボットのエンドエフェクターが、1つの商品または複数の商品をつかみます。グリッピング方法は、包装、重量、表面、想定される移動方法に適合していなければなりません。
- 移動と配置:ロボットは荷物を計算されたパレット上の位置へ移動させ、必要な向きと配置手順を適用します。
- 層の形成:システムはこの工程を繰り返し、連続する層を形成します。荷物の設計上必要な場合、一部の設備では層間シートやスリップシートも扱います。
- パレットの完成と搬送:計画された荷物が完成すると、荷物は取り出されるか、次の工程へ搬送されます。その後、次の荷物を開始する前に空のパレットを配置する必要があります。
コントローラーは、周辺設備と連携してこれらの動作を調整します。例えば、パレットがない場合は配置を防止し、ピッキングエリアが満杯になった場合は上流からの供給を停止できます。実際の機能は、システムの設計と統合方法によって異なります。
主な構成要素
| 構成要素 | 機能 | 重要な考慮事項 |
|---|---|---|
| 産業用ロボット | ピッキングエリアとパレット位置の間で製品を移動させます。 | 可搬重量、リーチ、動作、利用可能な作業スペースが作業内容に適合している必要があります。 |
| エンドエフェクター | 製品をつかみ、支え、または解放します。 | 包装の強度と表面特性が、グリッピングの適性に影響します。 |
| 製品供給設備 | ピッキング用に製品を提示します。 | 間隔や向きが不均一だと、サイクルが中断される可能性があります。 |
| パレットハンドリング設備 | 空のパレットを配置し、完成した荷物を搬送します。 | パレットの状態と位置決め精度が配置に影響します。 |
| コントローラーとプログラミングインターフェース | 動作、積み付けレシピ、設備信号を調整します。 | 製品の変更には、適切な設定と検証が必要です。 |
| 安全保護システム | 危険な動作や関連する危険への接触を制御します。 | 保護対策は、アプリケーション全体に対応していなければなりません。 |
グリッピング方法と製品適合性
エンドエフェクターは、エンドオブアームツーリングとも呼ばれ、製品適合性の中心となる要素です。ロボットが荷物を持ち上げられる場合でも、ツールが荷物を損傷させずに確実に保持できなければ、そのロボットは適していない可能性があります。
- 真空グリッピングは、吸着カップまたは真空式のグリッピング面を使用します。適性は、表面の多孔性、密封状態、段ボール箱の完全性、利用可能なグリッピング面積などの要因に左右されます。
- 機械式グリッピングは、フィンガー、クランプ、または類似の機構を使用します。製品は加えられる接触力に耐えられなければならず、ツールが周囲に十分アクセスできる必要があります。
- 支持式またはフォーク式ツーリングは、荷物と供給方法が許す場合に、製品を下から支えて搬送します。
- 複合ツーリングは、複数のグリッピング原理を使用するか、層間シートの取り扱いなどの追加機能を備えています。
これらはハンドリング方法の説明であり、パレタイザー全体に適用される普遍的な分類ではありません。ツールの選定では、強度の低い段ボール箱、緩い閉鎖部、不規則な袋、移動中に内容物がずれる荷物など、実際の包装を考慮する必要があります。そのため、製品の公称重量が変わらない場合でも、包装の変更によって新たなハンドリング評価が必要になることがあります。
ロボットパレタイザーと関連用語
| 用語 | 意味 | ロボットパレタイザーとの関係 |
|---|---|---|
| パレタイザー | 商品をパレット上に配置する設備。 | ロボット式と非ロボット式の設備を含む、より広いカテゴリーです。 |
| 従来型パレタイザー | 専用の搬送、位置決め、層形成機構を使用してパレットロードを形成するシステム。 | 異なる設備構成によって同じ全体的な作業を行います。ハイブリッド設計も存在します。 |
| デパレタイザー | パレットから商品を取り出す設備。 | 逆方向のハンドリング作業を行います。パレタイジング設備が自動的にデパレタイジング用に構成されるわけではありません。 |
| パレットラッパー | 荷物の周囲にストレッチフィルムを巻き付ける設備。 | 積み付けパターンを作るのではなく、荷物の固定を支援します。 |
| パレタイジングセル | 関連設備、制御装置、安全保護設備とともに構成されたロボット。 | ロボットだけでなく、統合された設備全体を表します。 |
協働ロボットもパレタイジング用途に使用できますが、協働という言葉は、すべての作業が保護対策なしで実行できることを意味しません。ツール、可搬重量、動作、周辺設備、接触する可能性のある危険要因はすべて、安全性評価に影響します。
積み付けパターンと荷物の安定性
積み付けパターンは、荷物をどこに配置するか、どのような向きにするか、連続する層をどのように関連付けるかを指定します。パレットのスペースと荷物の挙動の両方を考慮する必要があります。可能な限り広い面積を埋めることだけが目的ではありません。完成した荷物には、適切な支持、安定性、後続のハンドリングとの適合性も必要です。
縦積みでは、荷物を垂直方向に揃えた位置に配置します。インターロック配置では、隣接する層同士の関係を変化させます。どちらの配置も、すべての製品に対して自動的に最適とは限りません。段ボール箱の圧縮強度、荷物の寸法、摩擦、荷物の高さ、固定方法などが、適切な選択に影響します。
荷物の設計では、はみ出し、隙間、重量の偏り、パレットの状態も考慮する必要があります。幾何学的に可能なパターンでも、保管や輸送には適さない場合があります。配置精度だけでは、損傷した包装や不十分に支持された荷物を補うことはできません。
例えば、配送業者は、同じパレット形式で出荷される2種類の段ボール箱サイズに対して、別々のレシピを設定することがあります。各レシピには、適切な配置座標、層の構成、グリッピング設定が必要です。配送業者が異なる製品を混載したパレットを導入する場合、包装強度、重量配分、製品が利用可能になる順序を管理するために、追加の計画が必要になることがあります。
運用上の制約と評価
ロボットパレタイザーの実用的な出力は、ロボットが公称する動作能力だけでなく、ハンドリング工程全体に左右されます。製品の到着、ピッキングの信頼性、移動距離、パレット交換、下流工程の混雑などが、運用を制約する可能性があります。そのため、システムを比較するには、同等の製品、レイアウト、荷物パターン、運用条件が必要です。
実務的な評価では、次の質問を確認する必要があります。
- 実際に取り扱う総重量はいくらか?ロボットの選定では、メーカーが適用する荷重制限に基づき、製品だけでなくツールやその他の搬送機器の重量も考慮する必要があります。
- 必要なすべての位置に到達できるか?ピッキングエリア、パレットの角、上段、周辺設備との間のクリアランスを確認します。
- 包装はハンドリングに耐えられるか?代表的な荷物を使用して、グリッピング、加速、配置、繰り返し接触を評価します。
- 例外はどのように管理されるか?製品の欠落、ピッキング失敗、段ボール箱の損傷、パレットの位置ずれ、サイクルの中断を考慮します。
- 製品の変更はどのように管理されるか?レシピ、ツールの調整、検証手順は、許可された製品範囲を反映する必要があります。
- 人はどのように設備へアクセスするか?運転、清掃、保守、復旧には、適切なアクセス方法と安全手順が必要です。
倉庫または生産ソフトウェアとの接続は、レシピの選択や運用レポートを支援する場合がありますが、このような接続がすべてのロボットパレタイザーに本来備わっているわけではありません。また、物理的なパレットハンドリングと在庫記録は区別する必要があります。必要な識別とデータ交換が実装されていない限り、段ボール箱を移動しても倉庫管理システムが自動的に更新されるわけではありません。
安全上の考慮事項
ロボットによるパレタイジングでは、動く機械、搬送荷物、グリッピングツール、コンベヤ、パレット搬送に関連する危険が生じます。OSHAのロボットに関するガイダンスでは、ロボット用途を評価し、プログラミング、保守、その他の人と設備との接触などの活動中に危険へ対処することを重視しています。
保護対策には、リスク評価に応じて、周囲のガード、インターロック付きの出入口、存在検知装置、安全関連の制御機能などが含まれる場合があります。非常停止は、適切な安全保護や危険エネルギーの管理の代替にはなりません。保守および復旧手順では、関連するエネルギー源と予期しない動作の可能性に対処する必要があります。
安全性評価は、ロボットを単独の構成要素として扱うのではなく、統合されたセル全体を対象とする必要があります。ロボット個体の安全機能だけでは、完全な設備が意図された用途に対して安全であることを証明できません。
QA
ロボットパレタイザーはパレタイザーと同じですか?
ロボットパレタイザーは、パレタイザーの一種です。より広い用語であるパレタイザーには、ロボット式ピッキングシステムではなく、専用の搬送・層形成機構を使用してパレットロードを形成する設備も含まれます。
ロボットパレタイザーは異なるサイズの段ボール箱を扱えますか?
リーチ、可搬重量、ツール、供給方法、プログラミングがそれらの段ボール箱に対応していれば、扱うことができます。プログラム可能であることだけで、すべての荷物との適合性が保証されるわけではありません。
ロボットパレタイザーは完成したパレットをラッピングしますか?
必ずしもそうではありません。パレタイジングはパレット上に商品を配置する作業であり、ラッピングはフィルムで荷物を固定する作業です。両方の工程を統合できる場合もありますが、機能としては別のものです。
ロボットパレタイザーは異なる製品を混載したパレットを形成できますか?
適切な製品情報、ハンドリング能力、荷物計画の仕組みがあれば、一部の設備では可能です。ただし、混載パレタイジングがすべてのシステムに標準搭載されている機能だと考えてはいけません。
出典
- International Federation of Robotics: Industrial Robots — 産業用ロボットの定義と、ハンドリング作業を含む用途カテゴリーに関する背景情報。
- ABB Robotics: Palletizing — ロボットパレタイジングの用途、製品ハンドリング、統合設備を示すメーカー資料。
- Occupational Safety and Health Administration: Robotics — ロボットシステムの危険、リスク評価、安全保護に関するガイダンスおよび参考資料。