Robotpalletiseerder
Wat is een robotpalletiseermachine?
Een robotpalletiseermachine is een geautomatiseerd systeem dat een programmeerbare industriële robot gebruikt om goederen op te pakken en volgens een gepland stapelpatroon op een pallet te plaatsen. Ook wel een robotische palletiseermachine genoemd, wordt deze gebruikt in de productie, opslag en distributie om dozen, zakken, trays of andere geschikte ladingen voor opslag en transport voor te bereiden.
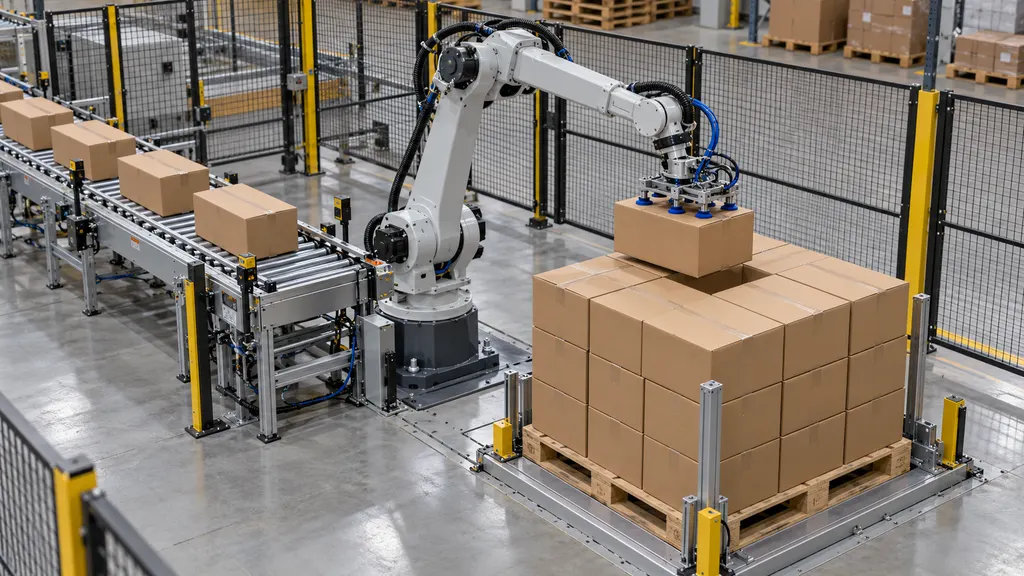
De term kan verwijzen naar de robot en zijn grijpgereedschap of, in bredere zin, naar de volledige palletiseerinstallatie. Een complete installatie kan producttransportbanden, apparatuur voor het positioneren van pallets, sensoren, besturingen en beschermingsmaatregelen omvatten. Dit onderscheid is belangrijk bij het interpreteren van apparatuurspecificaties: het hefvermogen van een robot alleen beschrijft niet de mogelijkheden van een volledig palletiseersysteem.
Door te palletiseren ontstaat een eenheidslading, waardoor meerdere artikelen samen kunnen worden verplaatst met apparatuur zoals een vorkheftruck of palletwagen. Het vastzetten van die lading maakt daar niet noodzakelijk deel van uit. Wikkelen met rekfolie, omsnoeren, etiketteren en de eindcontrole kunnen plaatsvinden in afzonderlijke apparatuur of geïntegreerde stations verderop in het proces.
Rol in logistiek en ecommerce
Een robotpalletiseermachine werkt op het punt waar afzonderlijke pakketten of andere behandelingseenheden worden samengevoegd tot een palletlading. In een fabriek kan dit zich aan het einde van een verpakkingslijn bevinden. In een distributiecentrum kan de machine worden ingezet voor de voorbereiding van uitgaande vracht, het aanvullen van winkels of het bundelen van goederen voor een andere locatie.
In ecommerce is palletiseren vooral relevant voor bulkverplaatsingen van voorraad, en niet voor afzonderlijke leveringen aan de deur. Een retailer kan bijvoorbeeld producten in dozen ontvangen, deze opslaan in een fulfilmentcentrum en later robotisch palletiseren gebruiken om aanvulladingen voor een ander magazijn voor te bereiden. Een afzonderlijk proces kan die pallets vervolgens afbreken voor het verzamelen van afzonderlijke bestellingen.
Bij grensoverschrijdende zendingen helpt een palletiseermachine de fysieke lading te vormen, maar voert deze geen douaneafhandeling uit en zorgt deze niet voor naleving van regelgeving. Palletafmetingen, verpakkingsmarkeringen, palletmateriaal en voorzieningen voor het vastzetten van de lading moeten nog steeds worden gecontroleerd aan de hand van de toepasselijke vereisten voor de zending. Het feit dat een robot zijn geprogrammeerde stapelpatroon voltooit, toont op zichzelf niet aan dat een lading geschikt is voor internationaal transport.
Hoe werkt een robotpalletiseermachine?
De exacte volgorde hangt af van de installatie, maar een palletiseercyclus kan aan de hand van de volgende fasen worden begrepen:
- Aanvoer van producten: Een transportband of andere toevoeropstelling brengt artikelen naar een bekend oppakgebied. Artikelen moeten mogelijk worden gespreid, uitgelijnd of georiënteerd voordat de robot ze betrouwbaar kan hanteren.
- Identificatie van producten: De besturing gebruikt een geselecteerd productie-recept, sensorgegevens of informatie van aangesloten apparatuur om te bepalen wat wordt behandeld. Vision-systemen kunnen worden opgenomen wanneer identificatie of positiedetectie nodig is, maar ze zijn niet essentieel voor elke installatie.
- Oppakken: De eindeffector van de robot grijpt één artikel of een groep artikelen. De grijpmethode moet geschikt zijn voor de verpakking, het gewicht, het oppervlak en de beoogde beweging.
- Beweging en plaatsing: De robot verplaatst de lading naar een berekende positie op de pallet en past de vereiste oriëntatie en plaatsingsvolgorde toe.
- Opbouwen van lagen: Het systeem herhaalt het proces om opeenvolgende lagen op te bouwen. Sommige installaties verwerken ook tussenlegvellen of slip sheets wanneer het ladingontwerp daarom vraagt.
- Voltooiing en overdracht van de pallet: Wanneer de geplande lading compleet is, wordt deze verwijderd of verder getransporteerd. Vervolgens moet een lege pallet worden geplaatst voordat de volgende lading kan beginnen.
De besturing coördineert deze handelingen met de omliggende apparatuur. Zo kan de besturing plaatsing voorkomen wanneer de pallet ontbreekt of de toevoer stroomopwaarts stoppen wanneer het oppakgebied vol is. De werkelijke functies zijn afhankelijk van het ontwerp en de integratie van het systeem.
Belangrijkste onderdelen
| Onderdeel | Functie | Belangrijke overweging |
|---|---|---|
| Industriële robot | Verplaatst producten tussen het oppakgebied en de palletposities. | Draagvermogen, bereik, beweging en beschikbare werkruimte moeten bij de taak passen. |
| Eindeffector | Grijpt, ondersteunt of laat het product los. | De sterkte en oppervlaktekenmerken van de verpakking beïnvloeden de geschiktheid van het grijpen. |
| Producttoevoerapparatuur | Presenteert producten voor het oppakken. | Onregelmatige tussenruimten of oriëntatie kunnen de cyclus onderbreken. |
| Palletbehandelingsapparatuur | Plaatst lege pallets en verplaatst voltooide ladingen. | De toestand van de pallet en de positioneringsnauwkeurigheid beïnvloeden de plaatsing. |
| Besturing en programmeerinterface | Coördineert bewegingen, stapelrecepten en apparatuursignalen. | Productwijzigingen vereisen een passende configuratie en validatie. |
| Beveiligingssysteem | Beperkt blootstelling aan gevaarlijke bewegingen en gerelateerde gevaren. | Beschermingsmaatregelen moeten de volledige toepassing afdekken. |
Grijpmethoden en productcompatibiliteit
De eindeffector, ook wel end-of-arm tooling genoemd, is bepalend voor de productcompatibiliteit. Een robot die een lading kan optillen, kan toch ongeschikt zijn als zijn gereedschap die lading niet veilig kan vasthouden zonder deze te beschadigen.
- Vacuümgrijpen maakt gebruik van zuignappen of vacuümgebaseerde grijpvlakken. De geschiktheid hangt af van factoren zoals de porositeit van het oppervlak, de afdichtingsomstandigheden, de integriteit van de doos en het beschikbare grijpgebied.
- Mechanisch grijpen maakt gebruik van vingers, klemmen of vergelijkbare mechanismen. Het product moet de uitgeoefende contactkrachten kunnen verdragen en het gereedschap moet voldoende toegang rondom het product hebben.
- Ondersteunend gereedschap of gereedschap in vorkstijl draagt het product van onderaf wanneer de verpakking en de toevoeropstelling dit mogelijk maken.
- Gecombineerd gereedschap gebruikt meer dan één grijpprincipe of omvat extra functies, zoals het hanteren van vellen tussen lagen.
Dit zijn beschrijvingen van behandelmethoden, geen universele classificatie van complete palletiseermachines. Bij de keuze van gereedschap moet rekening worden gehouden met de werkelijke verpakking, waaronder zwakke dozen, losse sluitingen, onregelmatige zakken of inhoud die tijdens het verplaatsen verschuift. Een wijziging in de verpakking kan daarom een nieuwe beoordeling van de behandeling vereisen, zelfs wanneer het nominale gewicht van het product ongewijzigd blijft.
Robotpalletiseermachine en verwante termen
| Term | Betekenis | Relatie tot een robotpalletiseermachine |
|---|---|---|
| Palletiseermachine | Apparatuur die goederen op pallets rangschikt. | Een bredere categorie die robotische en niet-robotische apparatuur omvat. |
| Conventionele palletiseermachine | Een systeem dat speciale transport-, positionerings- en laagvormingsmechanismen gebruikt om palletladingen op te bouwen. | Voert dezelfde algemene taak uit via een andere apparatuurconfiguratie; er bestaan ook hybride ontwerpen. |
| Depalletiseermachine | Apparatuur die goederen van pallets verwijdert. | Voert de omgekeerde behandelingstaak uit. Een palletiseerinstallatie is niet automatisch geconfigureerd voor depalletiseren. |
| Palletwikkelaar | Apparatuur die rekfolie rond een lading aanbrengt. | Helpt de lading vast te zetten in plaats van het stapelpatroon te creëren. |
| Palletiseercel | De robot samen met bijbehorende apparatuur, besturingen en beschermingsmaatregelen. | Beschrijft de geïntegreerde installatie en niet alleen de robot. |
Een collaboratieve robot kan ook worden gebruikt in een palletiseertoepassing, maar het woord collaboratief betekent niet dat elke taak zonder beschermingsmaatregelen kan worden uitgevoerd. Het gereedschap, het draagvermogen, de beweging, de omliggende apparatuur en mogelijke contactgevaren beïnvloeden allemaal de veiligheidsbeoordeling.
Stapelpatronen en ladingstabiliteit
Een stapelpatroon specificeert waar pakketten worden geplaatst, hoe ze worden georiënteerd en hoe opeenvolgende lagen zich tot elkaar verhouden. Het moet rekening houden met zowel de pallet ruimte als het gedrag van de pakketten. Het vullen van een zo groot mogelijk oppervlak is niet het enige doel: de voltooide lading heeft ook passende ondersteuning, stabiliteit en compatibiliteit met verdere behandeling nodig.
Bij kolomstapeling worden pakketten verticaal uitgelijnd geplaatst. In elkaar grijpende patronen veranderen de relatie tussen aangrenzende lagen. Geen van beide patronen is automatisch het beste voor elk product. De druksterkte van dozen, afmetingen van pakketten, wrijving, ladinghoogte en bevestigingsmethoden kunnen de juiste keuze beïnvloeden.
Bij het ontwerpen van de lading moet ook rekening worden gehouden met overhang, tussenruimten, ongelijkmatige gewichtsverdeling en de toestand van de pallet. Een patroon dat geometrisch mogelijk is, kan toch ongeschikt zijn voor opslag of transport. Plaatsingsnauwkeurigheid kan beschadigde verpakkingen of een onvoldoende ondersteunde lading niet compenseren.
Een distributeur kan bijvoorbeeld afzonderlijke recepten programmeren voor twee doosformaten die op hetzelfde palletformaat worden verzonden. Elk recept heeft geschikte plaatsingscoördinaten, laagindelingen en grijpinstellingen nodig. Als de distributeur pallets met gemengde producten introduceert, kan aanvullende planning nodig zijn om de verpakkingssterkte, gewichtsverdeling en de volgorde waarin producten beschikbaar komen te beheren.
Operationele beperkingen en evaluatie
De bruikbare output van een robotpalletiseermachine hangt af van het volledige behandelingsproces en niet alleen van de geadverteerde bewegingsmogelijkheden van de robot. Productaanvoer, betrouwbaarheid van het oppakken, verplaatsingsafstand, palletwisseling en opstoppingen verderop in het proces kunnen de werking allemaal beperken. Vergelijkingen tussen systemen vereisen daarom gelijkwaardige producten, indelingen, laadpatronen en bedrijfsomstandigheden.
Bij een praktische evaluatie moeten de volgende vragen worden beantwoord:
- Wat is het totale behandelde gewicht? Bij de robotkeuze moet naast het product ook rekening worden gehouden met het gereedschap en andere meegedragen apparatuur, binnen de toepasselijke belastingslimieten van de fabrikant.
- Kan elke vereiste positie worden bereikt? Controleer het oppakgebied, de hoeken van de pallet, de bovenste lagen en de vrije ruimte rond omliggende apparatuur.
- Kan de verpakking de behandeling weerstaan? Evalueer het grijpen, versnellen, plaatsen en herhaald contact met representatieve verpakkingen.
- Hoe worden uitzonderingen beheerd? Houd rekening met ontbrekende producten, mislukte oppakacties, beschadigde dozen, verkeerd uitgelijnde pallets en onderbroken cycli.
- Hoe worden productwijzigingen beheerd? Recepten, aanpassingen aan het gereedschap en validatieprocedures moeten het toegestane productassortiment weerspiegelen.
- Hoe krijgen mensen toegang tot de installatie? Bediening, reiniging, onderhoud en herstel vereisen passende toegang en veiligheidsprocedures.
Verbindingen met magazijn- of productiesoftware kunnen de receptselectie en operationele rapportage ondersteunen, maar dergelijke verbindingen zijn niet inherent aan elke robotpalletiseermachine. Fysieke palletbehandeling moet ook worden onderscheiden van voorraadregistratie: het verplaatsen van een doos werkt een warehousemanagementsysteem niet automatisch bij, tenzij de vereiste identificatie en gegevensuitwisseling zijn geïmplementeerd.
Veiligheidsoverwegingen
Robotisch palletiseren brengt gevaren met zich mee die verband houden met bewegende machines, gedragen ladingen, grijpgereedschappen, transportbanden en palletoverdracht. De richtlijnen van OSHA voor robotica benadrukken het evalueren van robottoepassingen en het aanpakken van gevaren tijdens activiteiten zoals programmeren, onderhoud en andere menselijke interacties met apparatuur.
Beschermingsmaatregelen kunnen, afhankelijk van de risicobeoordeling, bestaan uit afscherming rondom de installatie, vergrendelde toegangspunten, aanwezigheidsdetecterende apparaten en veiligheidsgerelateerde besturingsfuncties. Noodstoppen zijn geen vervanging voor passende afscherming of beheersing van gevaarlijke energie. Onderhouds- en herstelprocedures moeten rekening houden met de relevante energiebronnen en de mogelijkheid van onverwachte bewegingen.
De veiligheidsbeoordeling moet de geïntegreerde cel omvatten en mag de robot niet als een geïsoleerd onderdeel behandelen. De afzonderlijke veiligheidsfuncties van een robot tonen niet aan dat de complete installatie veilig is voor het beoogde gebruik.
Veelgestelde vragen
Is een robotpalletiseermachine hetzelfde als een palletiseermachine?
Een robotpalletiseermachine is één type palletiseermachine. De bredere term omvat ook apparatuur die palletladingen opbouwt met speciale transport- en laagvormingsmechanismen in plaats van een robotisch oppaksysteem.
Kan een robotpalletiseermachine verschillende doosformaten verwerken?
Dat kan, als het bereik, draagvermogen, gereedschap, de toevoeropstelling en programmering geschikt zijn voor die dozen. Programmeerbaarheid alleen garandeert geen compatibiliteit met elke verpakking.
Wikkelt een robotpalletiseermachine de voltooide pallet?
Niet noodzakelijk. Palletiseren rangschikt goederen op de pallet; wikkelen zet de lading vast met folie. De processen kunnen geïntegreerd zijn, maar het blijven afzonderlijke functies.
Kan een robotpalletiseermachine pallets met gemengde producten opbouwen?
Sommige installaties kunnen dit, mits ze beschikken over geschikte productinformatie, behandelingsmogelijkheden en voorzieningen voor laadplanning. Er mag niet van worden uitgegaan dat palletiseren van gemengde producten een standaardfunctie van elk systeem is.
Bronnen
- International Federation of Robotics: Industrial Robots — Achtergrondinformatie over definities van industriële robots en toepassingscategorieën, waaronder behandeling.
- ABB Robotics: Palletizing — Documentatie van de fabrikant die toepassingen voor robotisch palletiseren, productbehandeling en geïntegreerde apparatuur illustreert.
- Occupational Safety and Health Administration: Robotics — Richtlijnen en referentiebronnen over gevaren van robotsystemen, risicobeoordeling en beveiliging.