Robotinis palečių krautuvas
Kas yra robotinis palečių formuotuvas?
Robotinis palečių formuotuvas yra automatizuota sistema, naudojanti programuojamą pramoninį robotą prekėms paimti ir išdėstyti ant paletės pagal suplanuotą krovimo schemą. Jis taip pat vadinamas robotizuotu palečių formuotuvu ir naudojamas gamyboje, sandėliavime bei paskirstyme kartoninėms dėžėms, maišams, padėklams ar kitiems tinkamiems kroviniams paruošti sandėliavimui ir transportavimui.
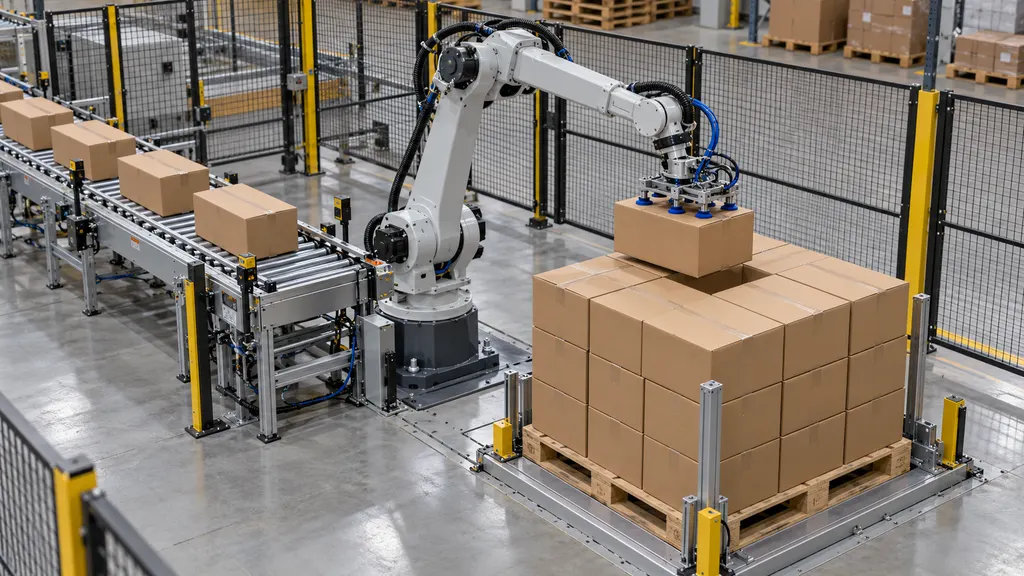
Šis terminas gali reikšti robotą ir jo griebimo įrankį arba, platesne prasme, visą palečių formavimo įrenginį. Visą įrenginį gali sudaryti gaminių konvejeriai, palečių pozicionavimo įranga, jutikliai, valdikliai ir apsaugos priemonės. Šis skirtumas svarbus aiškinant įrangos specifikacijas: vien roboto keliamoji galia neapibūdina visos palečių formavimo sistemos galimybių.
Formuojant paletes sukuriamas vienetinis krovinys, todėl kelis gaminius galima tvarkyti kartu naudojant, pavyzdžiui, šakinį krautuvą arba palečių vežimėlį. Tai nebūtinai apima krovinio tvirtinimą. Apvyniojimas plėvele, tvirtinimas juostomis, ženklinimas ir galutinė patikra gali būti atliekami atskira įranga arba integruotose tolesnio proceso stotelėse.
Vaidmuo logistikoje ir elektroninėje prekyboje
Robotinis palečių formuotuvas veikia toje vietoje, kur atskiros pakuotės ar kiti tvarkymo vienetai sujungiami į paletinį krovinį. Gamykloje tai gali būti netoli pakavimo linijos pabaigos. Paskirstymo centre jis gali padėti paruošti išsiunčiamus krovinius, papildyti parduotuvių atsargas arba sujungti prekes, skirtas kitam objektui.
Elektroninėje prekyboje palečių formavimas ypač svarbus didelių atsargų kiekių judėjimui, o ne atskirų siuntų pristatymui į namus. Pavyzdžiui, mažmenininkas gali gauti produktus kartoninėse dėžėse, laikyti juos užsakymų vykdymo centre, o vėliau naudoti robotinį palečių formavimą atsargų papildymo kroviniams kitam sandėliui paruošti. Vėliau atskiras procesas gali išardyti šias paletes, kad būtų galima rinkti individualius užsakymus.
Tarptautinių siuntų atveju palečių formuotuvas padeda suformuoti fizinį krovinį, tačiau neatlieka muitinės formalumų ir neužtikrina atitikties teisės aktų reikalavimams. Paletės matmenys, pakuočių ženklinimas, paletės medžiaga ir krovinio tvirtinimo būdai vis tiek turi būti patikrinti pagal siuntai taikomus reikalavimus. Vien tai, kad robotas užbaigė užprogramuotą krovimo schemą, savaime neįrodo, jog krovinys tinkamas tarptautiniam transportavimui.
Kaip veikia robotinis palečių formuotuvas
Tiksli seka priklauso nuo įrenginio, tačiau palečių formavimo ciklą galima suprasti pagal šiuos etapus:
- Gaminių pateikimas: Konvejeris ar kitas tiekimo įrenginys atgabena gaminius į žinomą paėmimo zoną. Prieš robotui patikimai juos tvarkant, gaminius gali reikėti atskirti, sulygiuoti arba tinkamai orientuoti.
- Gaminių identifikavimas: Valdiklis, remdamasis pasirinkta gamybos programa, jutiklių duomenimis arba prijungtos įrangos informacija, nustato, kas yra tvarkoma. Kai reikia identifikuoti ar nustatyti padėtį, galima naudoti regos sistemas, tačiau jos nėra būtinos kiekviename įrenginyje.
- Paėmimas: Roboto galinis vykdiklis sugriebia vieną gaminį arba gaminių grupę. Griebimo būdas turi tikti pakuotei, svoriui, paviršiui ir numatytam judėjimui.
- Perkėlimas ir padėjimas: Robotą valdanti sistema perkelia krovinį į apskaičiuotą vietą ant paletės, užtikrindama reikiamą orientaciją ir padėjimo seką.
- Sluoksnių formavimas: Sistema kartoja procesą, kad suformuotų vieną po kito einančius sluoksnius. Kai kurie įrenginiai taip pat tvarko tarpinius sluoksnių padėklus arba intarpinius lakštus, jei to reikia pagal krovinio konstrukciją.
- Paletės užbaigimas ir perdavimas: Kai suplanuotas krovinys užbaigiamas, jis pašalinamas arba perduodamas tolesniam transportavimui. Prieš pradedant kitą krovinį reikia pastatyti tuščią paletę.
Valdiklis koordinuoja šiuos veiksmus su aplinkine įranga. Pavyzdžiui, jis gali neleisti padėti krovinio, kai nėra paletės, arba sustabdyti tiekimą iš ankstesnio etapo, kai paėmimo zona yra pilna. Faktinės funkcijos priklauso nuo sistemos konstrukcijos ir integracijos.
Pagrindiniai komponentai
| Komponentas | Funkcija | Svarbus aspektas |
|---|---|---|
| Pramoninis robotas | Perkelia gaminius tarp paėmimo zonos ir vietų ant paletės. | Keliamoji galia, pasiekiamumas, judėjimas ir turima darbo erdvė turi atitikti užduotį. |
| Galinis vykdiklis | Sugriebia, prilaiko arba paleidžia gaminį. | Pakuotės tvirtumas ir paviršiaus savybės turi įtakos griebimo tinkamumui. |
| Gaminių tiekimo įranga | Pateikia gaminius paėmimui. | Nenuoseklūs tarpai ar orientacija gali sutrikdyti ciklą. |
| Palečių tvarkymo įranga | Pastato tuščias paletes į vietą ir perduoda užbaigtus krovinius. | Paletės būklė ir pozicionavimo tikslumas turi įtakos padėjimui. |
| Valdiklis ir programavimo sąsaja | Koordinuoja judėjimą, krovimo programas ir įrangos signalus. | Keičiant gaminius reikia tinkamai sukonfigūruoti ir patikrinti sistemą. |
| Apsaugos sistema | Kontroliuoja pavojingų judesių ir susijusių pavojų poveikį. | Apsaugos priemonės turi apimti visą taikymo sritį. |
Griebimo būdai ir gaminių suderinamumas
Galinis vykdiklis, dar vadinamas galiniu roboto įrankiu, yra esminis gaminių suderinamumo elementas. Robotui gali būti leidžiama pakelti krovinį, tačiau jis vis tiek gali būti netinkamas, jei jo įrankis negali saugiai išlaikyti krovinio jo nepažeisdamas.
- Vakuuminis griebimas naudoja siurbtukus arba vakuuminius griebimo paviršius. Tinkamumas priklauso nuo tokių veiksnių kaip paviršiaus poringumas, sandarinimo sąlygos, kartoninės dėžės vientisumas ir turimas griebimo plotas.
- Mechaninis griebimas naudoja pirštus, spaustuvus ar panašius mechanizmus. Gaminys turi atlaikyti veikiančias kontaktines jėgas, o įrankis turi turėti pakankamą prieigą iš šonų.
- Atraminiai arba šakių tipo įrankiai laiko gaminį iš apačios, kai tai leidžia pakuotė ir tiekimo įranga.
- Kombinuoti įrankiai naudoja daugiau nei vieną griebimo principą arba turi papildomų funkcijų, pavyzdžiui, tvarko lakštus tarp sluoksnių.
Tai yra tvarkymo būdų aprašymai, o ne universali visų palečių formuotuvų klasifikacija. Renkantis įrankį reikia atsižvelgti į konkrečią pakuotę, įskaitant silpnas kartonines dėžes, laisvus uždarymus, netaisyklingus maišus ar judančius gaminių turinius. Todėl dėl pakuotės pakeitimo gali reikėti naujo tvarkymo įvertinimo, net jei nominalus gaminio svoris nepasikeitė.
Robotinis palečių formuotuvas ir susiję terminai
| Terminas | Reikšmė | Santykis su robotiniu palečių formuotuvu |
|---|---|---|
| Palečių formuotuvas | Įranga, išdėstanti prekes ant palečių. | Platesnė kategorija, apimanti robotinę ir ne robotinę įrangą. |
| Įprastinis palečių formuotuvas | Sistema, naudojanti specializuotus transportavimo, pozicionavimo ir sluoksnių formavimo mechanizmus paletiniams kroviniams suformuoti. | Ji atlieka tą pačią pagrindinę užduotį, tačiau naudodama kitokią įrangos konfigūraciją; taip pat egzistuoja hibridinės konstrukcijos. |
| Palečių iškroviklis | Įranga, pašalinanti prekes nuo palečių. | Ji atlieka priešingą tvarkymo užduotį. Palečių formavimo įrenginys automatiškai nėra sukonfigūruotas palečių iškrovimui. |
| Palečių apvyniojimo įrenginys | Įranga, apvyniojanti krovinį tampria plėvele. | Ji padeda sutvirtinti krovinį, o ne sukurti krovimo schemą. |
| Palečių formavimo celė | Robotas kartu su susijusia įranga, valdikliais ir apsaugos priemonėmis. | Ji apibūdina integruotą įrenginį, o ne tik robotą. |
Palečių formavimo paskirtyje taip pat gali būti naudojamas bendradarbiaujantis robotas, tačiau žodis bendradarbiaujantis nereiškia, kad kiekviena užduotis gali būti atliekama be apsaugos priemonių. Saugos vertinimui įtakos turi įrankis, keliamasis svoris, judėjimas, aplinkinė įranga ir galimi kontakto pavojai.
Krovimo schemos ir krovinio stabilumas
Krovimo schema nurodo, kur dedamos pakuotės, kaip jos orientuojamos ir kaip vienas po kito einantys sluoksniai yra susiję. Ji turi atsižvelgti ir į paletės plotą, ir į pakuotės elgseną. Užpildyti kuo didesnį plotą nėra vienintelis tikslas: užbaigtam kroviniui taip pat reikia tinkamos atramos, stabilumo ir suderinamumo su tolesniu tvarkymu.
Koloninis krovimas reiškia, kad pakuotės dedamos vertikaliai sutapdančiose padėtyse. Susikertančios schemos keičia gretimų sluoksnių tarpusavio ryšį. Nė viena iš šių schemų nėra automatiškai geriausia kiekvienam gaminiui. Tinkamam pasirinkimui įtakos gali turėti kartono atsparumas gniuždymui, pakuotės matmenys, trintis, krovinio aukštis ir tvirtinimo būdai.
Projektuojant krovinį taip pat reikia atsižvelgti į išsikišimus, tarpus, netolygų svorio pasiskirstymą ir paletės būklę. Geometriškai įmanoma schema vis tiek gali būti netinkama sandėliavimui ar transportavimui. Padėjimo tikslumas negali kompensuoti pažeistos pakuotės ar nepakankamai paremto krovinio.
Pavyzdžiui, platintojas gali užprogramuoti atskiras programas dviejų dydžių kartoninėms dėžėms, siunčiamoms ant to paties formato paletės. Kiekvienai programai reikėtų tinkamų padėjimo koordinačių, sluoksnių išdėstymo ir griebimo nustatymų. Jei platintojas pradeda formuoti mišrių gaminių paletes, gali reikėti papildomo planavimo, kad būtų valdomas pakuotės tvirtumas, svorio pasiskirstymas ir gaminių pasiekiamumo seka.
Veikimo apribojimai ir vertinimas
Naudingas robotinio palečių formuotuvo našumas priklauso nuo viso tvarkymo proceso, o ne tik nuo reklamuojamų roboto judėjimo galimybių. Gaminių tiekimas, paėmimo patikimumas, judėjimo atstumas, palečių keitimas ir tolesnio proceso spūstys gali riboti veikimą. Todėl lyginant sistemas būtina naudoti lygiaverčius gaminius, išdėstymą, krovimo schemas ir veikimo sąlygas.
Atliekant praktinį vertinimą reikėtų atsakyti į šiuos klausimus:
- Koks yra visas tvarkomo krovinio svoris? Renkantis robotą reikia atsižvelgti ne tik į gaminį, bet ir į įrankio bei kitos nešamos įrangos svorį, naudojant taikomas gamintojo apkrovos ribas.
- Ar galima pasiekti kiekvieną reikiamą vietą? Patikrinkite paėmimo zoną, paletės kampus, viršutinius sluoksnius ir tarpą aplink aplinkinę įrangą.
- Ar pakuotė atlaikys tvarkymą? Įvertinkite griebimą, pagreitį, padėjimą ir pakartotinį kontaktą naudodami tipines pakuotes.
- Kaip valdomos išimtys? Atsižvelkite į trūkstamus gaminius, nesėkmingus paėmimus, pažeistas dėžes, netinkamai sulygiuotas paletes ir nutrūkusius ciklus.
- Kaip kontroliuojami gaminių pakeitimai? Programos, įrankių pakeitimai ir tikrinimo procedūros turi atitikti leidžiamą gaminių diapazoną.
- Kaip žmonės pateks į įrenginį? Eksploatacijai, valymui, techninei priežiūrai ir sutrikimų šalinimui reikia tinkamos prieigos bei saugos procedūrų.
Ryšiai su sandėlio ar gamybos programine įranga gali padėti pasirinkti programas ir rengti veiklos ataskaitas, tačiau tokie ryšiai būdingi ne kiekvienam robotiniam palečių formuotuvui. Fizinis palečių tvarkymas taip pat turi būti atskirtas nuo atsargų registravimo: dėžės perkėlimas automatiškai neatnaujina sandėlio valdymo sistemos, nebent įdiegtas reikiamas identifikavimas ir duomenų mainai.
Saugos aspektai
Robotinis palečių formavimas kelia pavojus, susijusius su judančiais mechanizmais, nešamais kroviniais, griebimo įrankiais, konvejeriais ir palečių perdavimu. OSHA robotikos gairėse pabrėžiama, kad reikia vertinti robotines paskirtis ir spręsti pavojų klausimus atliekant programavimo, techninės priežiūros ir kitą žmogaus sąveikos su įranga veiklą.
Apsaugos priemonės, priklausomai nuo rizikos vertinimo, gali apimti perimetrines apsaugas, blokuojamus prieigos taškus, buvimo aptikimo įtaisus ir su sauga susijusias valdymo funkcijas. Avarinis stabdymas nepakeičia tinkamos apsaugos ar pavojingos energijos kontrolės. Techninės priežiūros ir sutrikimų šalinimo procedūros turi apimti atitinkamus energijos šaltinius ir netikėto judėjimo galimybę.
Saugos vertinimas turi apimti integruotą celę, o ne traktuoti robotą kaip izoliuotą komponentą. Atskiros roboto saugos funkcijos neįrodo, kad visas įrenginys yra saugus numatytam naudojimui.
DUK
Ar robotinis palečių formuotuvas yra tas pats, kas palečių formuotuvas?
Robotinis palečių formuotuvas yra viena palečių formuotuvų rūšis. Platesnis terminas taip pat apima įrangą, kuri paletinius krovinius formuoja naudodama specializuotus transportavimo ir sluoksnių formavimo mechanizmus, o ne robotinę paėmimo sistemą.
Ar robotinis palečių formuotuvas gali tvarkyti skirtingų dydžių kartonines dėžes?
Taip, jei jo pasiekiamumas, keliamoji galia, įrankiai, tiekimo įranga ir programavimas yra pritaikyti šioms dėžėms. Vien programuojamumas negarantuoja suderinamumo su kiekviena pakuote.
Ar robotinis palečių formuotuvas apvynioja užbaigtą paletę?
Ar robotinis palečių formuotuvas gali formuoti mišrių gaminių paletes?
Kai kurie įrenginiai gali, jei turi tinkamą informaciją apie gaminius, tvarkymo galimybes ir krovinio planavimo sprendimus. Nereikėtų manyti, kad mišrių gaminių palečių formavimas yra standartinė kiekvienos sistemos funkcija.
Šaltiniai
- Tarptautinė robotikos federacija: pramoniniai robotai — Pagrindinė informacija apie pramoninių robotų apibrėžtis ir taikymo kategorijas, įskaitant tvarkymo operacijas.
- ABB Robotics: palečių formavimas — Gamintojo dokumentacija, iliustruojanti robotinio palečių formavimo paskirtis, gaminių tvarkymą ir integruotą įrangą.
- Darbuotojų saugos ir sveikatos administracija: robotika — Robotinių sistemų pavojų, rizikos vertinimo ir apsaugos gairės bei informaciniai ištekliai.


