Робот-паллетизатор
Роботты паллеттеуші дегеніміз не?
Роботты паллеттеуші — бағдарламаланатын өнеркәсіптік роботты пайдаланып, тауарларды көтеріп, оларды жоспарланған қабаттау үлгісі бойынша паллетке орналастыратын автоматтандырылған жүйе. Сондай-ақ роботтандырылған паллеттеуші деп аталатын бұл жүйе өндірісте, қоймада және дистрибуцияда қораптарды, қаптарды, науаларды немесе сақтауға және тасымалдауға жарамды басқа жүктерді дайындау үшін қолданылады.
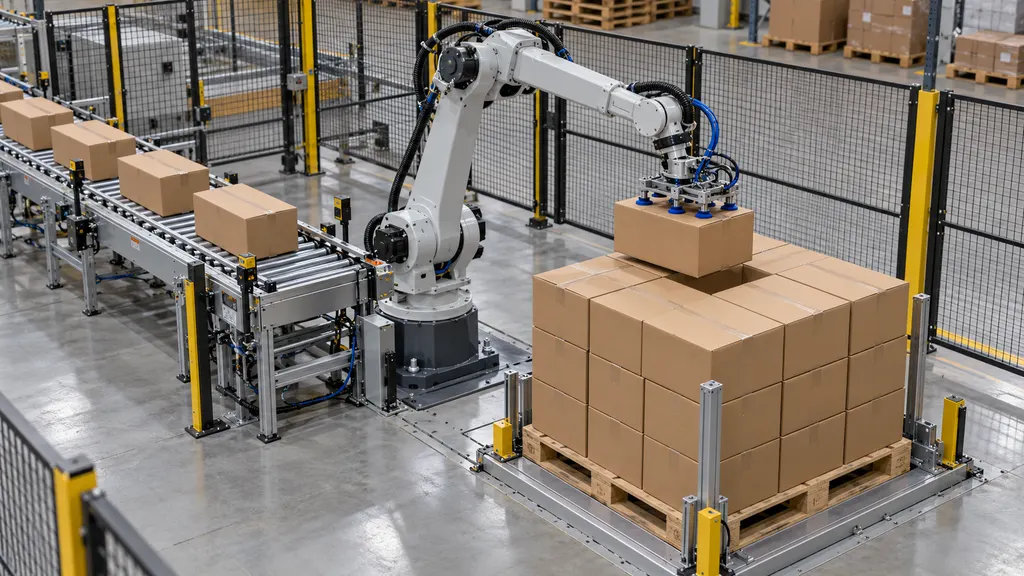
Бұл термин робот пен оның ұстағыш құралын немесе кеңірек мағынада толық паллеттеу қондырғысын білдіруі мүмкін. Толық қондырғыға өнім конвейерлері, паллетті орналастыру жабдығы, датчиктер, басқару жүйелері және қорғаныс шаралары кіруі мүмкін. Жабдық сипаттамаларын түсіндіру кезінде бұл айырмашылық маңызды: роботтың көтеру қабілеті ғана толық паллеттеу жүйесінің мүмкіндіктерін сипаттамайды.
Паллеттеу бірлік жүк қалыптастырады, бұл бірнеше затты жүк көтергіш немесе паллет арбасы сияқты жабдықтың көмегімен бірге өңдеуге мүмкіндік береді. Ол бұл жүкті міндетті түрде бекітуді қамтымайды. Созылмалы пленкамен орау, байлау, таңбалау және соңғы тексеру бөлек жабдықта немесе төменгі ағынға біріктірілген станцияларда орындалуы мүмкін.
Логистикадағы және ecommerce жүйесіндегі рөлі
Роботты паллеттеуші жеке қаптамалар немесе басқа өңдеу бірліктері паллет жүгіне біріктірілетін жерде жұмыс істейді. Зауытта бұл қаптама желісінің соңына жақын орналасуы мүмкін. Дистрибуция орталығында ол жөнелтілетін жүкті дайындауға, дүкен қорын толықтыруға немесе тауарларды басқа нысанға жөнелту үшін біріктіруге қызмет етуі мүмкін.
ecommerce саласында паллеттеу жеке тапсырыстарды клиент есігіне жеткізуден гөрі, жаппай тауар қорын жылжыту үшін аса маңызды. Мысалы, бөлшек саудагер өнімдерді қораптарда қабылдап, оларды фулфилмент орталығында сақтап, кейін басқа қоймаға толықтыру жүктерін дайындау үшін роботты паллеттеуді қолдануы мүмкін. Бұдан кейін жеке тапсырыстарды жинау үшін бұл паллеттерді бөлшектейтін бөлек процесс орындалуы мүмкін.
Халықаралық жөнелтілімдер үшін паллеттеуші физикалық жүкті қалыптастыруға көмектеседі, бірақ кедендік ресімдеуді орындамайды және нормативтік талаптарға сәйкестікті қамтамасыз етпейді. Паллет өлшемдері, қаптама таңбалары, паллет материалы және жүкті бекіту тәсілдері жөнелтілімге қолданылатын талаптарға сәйкес тексерілуі тиіс. Бағдарламаланған қабаттау үлгісін орындайтын роботтың өзі жүкті халықаралық тасымалдауға жарамды екенін дәлелдемейді.
Роботты паллеттеуші қалай жұмыс істейді
Нақты реттілік қондырғыға байланысты, бірақ паллеттеу циклін келесі кезеңдер арқылы түсіндіруге болады:
- Өнімді ұсыну: Конвейер немесе басқа беру жүйесі заттарды белгілі бір алу аймағына жеткізеді. Робот оларды сенімді түрде өңдеуі үшін заттарға алдын ала аралық, туралау немесе бағыттау қажет болуы мүмкін.
- Өнімді сәйкестендіру: Контроллер өңделіп жатқан өнімді анықтау үшін таңдалған өндірістік рецептіні, датчик сигналдарын немесе қосылған жабдықтан алынған ақпаратты пайдаланады. Сәйкестендіру немесе орналасуды анықтау қажет болған жағдайда көру жүйелері қосылуы мүмкін, бірақ олар әр қондырғы үшін міндетті емес.
- Алу: Роботтың соңғы атқарушы механизмі бір затты немесе заттар тобын ұстайды. Ұстау тәсілі қаптамаға, салмаққа, бетке және жоспарланған қозғалысқа сәйкес болуы тиіс.
- Жылжыту және орналастыру: Робот жүкті паллеттегі есептелген орынға жылжытып, қажетті бағыт пен орналастыру реттілігін қолданады.
- Қабат қалыптастыру: Жүйе келесі қабаттарды қалыптастыру үшін процесті қайталайды. Жүк құрылымы қажет етсе, кейбір қондырғылар қабат төсемдерін немесе аралық парақтарды да орналастырады.
- Паллетті аяқтау және тасымалдау: Жоспарланған жүк аяқталған кезде ол алынып тасталады немесе әрі қарай тасымалданады. Келесі жүк басталмас бұрын бос паллет орналастырылуы тиіс.
Контроллер бұл әрекеттерді айналадағы жабдықпен үйлестіреді. Мысалы, паллет жоқ кезде орналастыруға жол бермейді немесе алу аймағы толған жағдайда жоғары ағыннан келетін өнім қозғалысын тоқтатады. Нақты функциялар жүйенің құрылымы мен интеграциясына байланысты.
Негізгі компоненттер
| Компонент | Функциясы | Маңызды ескерту |
|---|---|---|
| Өнеркәсіптік робот | Өнімдерді алу аймағы мен паллет орындары арасында жылжытады. | Жүк көтерімділігі, жұмыс радиусы, қозғалысы және қолжетімді жұмыс кеңістігі міндетке сәйкес болуы тиіс. |
| Соңғы атқарушы механизм | Өнімді ұстайды, тірейді немесе босатады. | Қаптаманың беріктігі мен бет сипаттары ұстауға жарамдылығына әсер етеді. |
| Өнімді беру жабдығы | Өнімдерді алу үшін ұсынады. | Тұрақсыз аралық немесе бағыт циклді бұзуы мүмкін. |
| Паллетті өңдеу жабдығы | Бос паллеттерді орналастырады және дайын жүктерді тасымалдайды. | Паллеттің күйі мен орналастыру дәлдігі қабаттауға әсер етеді. |
| Контроллер және бағдарламалау интерфейсі | Қозғалысты, қабаттау рецептілерін және жабдық сигналдарын үйлестіреді. | Өнім өзгерген кезде тиісті конфигурация мен валидация қажет. |
| Қорғаныс жүйесі | Қауіпті қозғалыстар мен оларға байланысты қауіптерге ұшырауды бақылайды. | Қорғаныс шаралары бүкіл қолдану аясын қамтуы тиіс. |
Ұстау әдістері және өнімнің үйлесімділігі
Соңғы атқарушы механизм, яғни end-of-arm tooling деп те аталады, өнімнің үйлесімділігінде негізгі рөл атқарады. Робот жүкті көтере алғанымен, оның құралы жүкті зақымдамай қауіпсіз ұстай алмаса, ол жарамсыз болуы мүмкін.
- Вакуумдық ұстау сорғыш шыныаяқтарды немесе вакуумға негізделген ұстау беттерін пайдаланады. Жарамдылық бет кеуектілігі, тығыздалу жағдайы, қораптың бүтіндігі және қолжетімді ұстау аймағы сияқты факторларға байланысты.
- Механикалық ұстау саусақтарды, қысқыштарды немесе ұқсас механизмдерді пайдаланады. Өнім қолданылатын жанасу күштеріне төтеп беруі тиіс, ал құралдың айналасына жеткілікті қолжетімділік болуы керек.
- Тіреуіш немесе айыр тәрізді құралдар қаптама мен беру жүйесі мүмкіндік берген жағдайда өнімді төменгі жағынан тіреп тасымалдайды.
- Біріктірілген құралдар бірнеше ұстау қағидасын пайдаланады немесе қабаттар арасына парақ орналастыру сияқты қосымша функцияларды қамтиды.
Бұлар толық паллеттеушілердің әмбебап жіктелуі емес, өңдеу тәсілдерінің сипаттамалары. Құралды таңдау нақты қаптаманы, соның ішінде әлсіз қораптарды, бос жабылатын қаптамаларды, пішіні тұрақсыз қаптарды немесе қозғалыс кезінде ішіндегісі жылжитын өнімдерді ескеруі тиіс. Сондықтан өнімнің номиналды салмағы өзгермесе де, қаптаманың өзгеруі жаңа өңдеу бағалауын қажет етуі мүмкін.
Роботты паллеттеуші және қатысты терминдер
| Термин | Мағынасы | Роботты паллеттеушімен байланысы |
|---|---|---|
| Паллеттеуші | Тауарларды паллеттерге орналастыратын жабдық. | Роботты және роботсыз жабдықты қамтитын кеңірек санат. |
| Дәстүрлі паллеттеуші | Паллет жүктерін қалыптастыру үшін арнайы конвейерлік, орналастыру және қабат қалыптастыру механизмдерін пайдаланатын жүйе. | Жалпы міндетті басқа жабдық құрылымы арқылы орындайды; гибридті құрылымдар да бар. |
| Депаллеттеуші | Тауарларды паллеттерден түсіретін жабдық. | Кері өңдеу міндетін орындайды. Паллеттеу қондырғысы депаллеттеуге автоматты түрде бейімделмейді. |
| Паллет орағышы | Жүктің сыртына созылмалы пленка жағатын жабдық. | Қабаттау үлгісін қалыптастырудың орнына жүкті бекітуге көмектеседі. |
| Паллеттеу ұяшығы | Байланысты жабдықпен, басқару жүйелерімен және қорғаныс шараларымен бірге алынған робот. | Тек роботты емес, біріктірілген қондырғыны сипаттайды. |
Паллеттеу қолданбасында бірлесіп жұмыс істейтін робот та пайдаланылуы мүмкін, бірақ бірлесіп жұмыс істейтін деген сөз әр тапсырма қорғаныс шараларынсыз орындала береді дегенді білдірмейді. Қауіпсіздікті бағалауға құрал, жүк көтерімділігі, қозғалыс, айналадағы жабдық және ықтимал жанасу қауіптері әсер етеді.
Қабаттау үлгілері және жүк тұрақтылығы
Қабаттау үлгісі қаптамалардың қайда орналастырылатынын, олардың қалай бағытталатынын және келесі қабаттардың бір-бірімен қалай байланысатынын көрсетеді. Ол паллет кеңістігін де, қаптаманың мінез-құлқын да ескеруі тиіс. Мүмкіндігінше ең үлкен аумақты толтыру жалғыз мақсат емес: дайын жүк тиісті тірекке, тұрақтылыққа және кейінгі өңдеумен үйлесімділікке де ие болуы керек.
Баған түрінде қабаттау қаптамаларды тігінен бір түзуде орналастырады. Өзара байланыстырылған құрылымдар көршілес қабаттар арасындағы байланысты өзгертеді. Екі тәсілдің ешқайсысы барлық өнім үшін автоматты түрде ең жақсы болып саналмайды. Қораптың қысылуға беріктігі, қаптама өлшемдері, үйкеліс, жүк биіктігі және бекіту әдістері тиісті таңдауға әсер етуі мүмкін.
Жүк құрылымы шығып тұратын бөліктерді, саңылауларды, салмақтың біркелкі бөлінбеуін және паллеттің күйін де ескеруі тиіс. Геометриялық тұрғыдан мүмкін үлгі сақтау немесе тасымалдау үшін бәрібір жарамсыз болуы мүмкін. Орналастыру дәлдігі зақымдалған қаптаманың немесе жеткіліксіз тірелген жүктің орнын толтыра алмайды.
Мысалы, дистрибьютор бір паллет пішімінде жөнелтілетін екі қорап өлшемі үшін бөлек рецептілер бағдарламалауы мүмкін. Әр рецепт тиісті орналастыру координаттарын, қабат құрылымдарын және ұстау параметрлерін қажет етеді. Егер дистрибьютор аралас өнімді паллеттерді енгізсе, қаптама беріктігін, салмақтың бөлінуін және өнімдердің қолжетімді болу ретін басқару үшін қосымша жоспарлау қажет болуы мүмкін.
Пайдалану шектеулері және бағалау
Роботты паллеттеушінің пайдалы өнімділігі тек роботтың мәлімделген қозғалыс мүмкіндігіне емес, толық өңдеу процесіне байланысты. Өнімнің келуі, алудың сенімділігі, қозғалыс қашықтығы, паллетті ауыстыру және төменгі ағынның кептелуі жұмысқа шектеу қоюы мүмкін. Сондықтан жүйелерді салыстыру үшін өнімдер, орналасулар, жүк үлгілері және жұмыс жағдайлары бірдей болуы тиіс.
Практикалық бағалау мына сұрақтарды қамтуы керек:
- Өңделетін толық салмақ қандай? Роботты таңдау кезінде өндіруші белгілеген қолданылатын жүк шектеріне сәйкес құрал мен тасымалданатын басқа жабдықтың, сондай-ақ өнімнің салмағын ескеру қажет.
- Барлық қажетті орындарға қол жеткізуге бола ма? Алу аймағын, паллет бұрыштарын, жоғарғы қабаттарды және айналадағы жабдықтың маңындағы бос кеңістікті тексеріңіз.
- Қаптама өңдеуге төтеп бере ала ма? Өкілдік қаптамаларды пайдаланып, ұстауды, үдеуді, орналастыруды және қайталанатын жанасуды бағалаңыз.
- Ерекше жағдайлар қалай басқарылады? Жоқ өнімдерді, сәтсіз алынуды, зақымдалған қораптарды, тураланбаған паллеттерді және үзілген циклдерді ескеріңіз.
- Өнім өзгерістері қалай бақыланады? Рецептілер, құралды реттеу және валидация процедуралары рұқсат етілген өнім ауқымын көрсетуі тиіс.
- Адамдар қондырғыға қалай кіре алады? Пайдалану, тазалау, техникалық қызмет көрсету және қалпына келтіру үшін тиісті қолжетімділік пен қауіпсіздік процедуралары қажет.
Қойма немесе өндіріс бағдарламалық жасақтамасымен байланыс рецептіні таңдауды және операциялық есепті қолдауы мүмкін, бірақ мұндай байланыс әр роботты паллеттеушіге тән емес. Физикалық паллет өңдеуді қорларды есепке алудан да ажырату қажет: қажетті сәйкестендіру мен деректер алмасу іске асырылмаса, қорапты жылжыту қойманы басқару жүйесін автоматты түрде жаңартпайды.
Қауіпсіздік мәселелері
Роботты паллеттеу қозғалмалы механизмдерге, тасымалданатын жүктерге, ұстау құралдарына, конвейерлерге және паллетті тасымалдауға байланысты қауіптерді туындатады. OSHA робот техникасы жөніндегі нұсқаулығы роботты қолданбаларды бағалауға және бағдарламалау, техникалық қызмет көрсету және адамдардың жабдықпен өзге де әрекеттесуі кезіндегі қауіптерді жоюға баса назар аударады.
Тәуекелді бағалауға байланысты қорғаныс шараларына периметрлік қоршаулар, бұғатталған қолжетімділік нүктелері, адамның бар-жоғын анықтайтын құрылғылар және қауіпсіздікке қатысты басқару функциялары кіруі мүмкін. Апаттық тоқтату тиісті қорғанысты немесе қауіпті энергияны басқаруды алмастырмайды. Техникалық қызмет көрсету және қалпына келтіру процедуралары тиісті энергия көздерін және күтпеген қозғалыс ықтималдығын қамтуы тиіс.
Қауіпсіздікті бағалау роботты оқшауланған компонент ретінде қарастырмай, біріктірілген ұяшықты қамтуы керек. Роботтың жеке қауіпсіздік функциялары толық қондырғының жоспарланған қолдану үшін қауіпсіз екенін дәлелдемейді.
QA
Роботты паллеттеуші паллеттеушімен бірдей ме?
Роботты паллеттеуші — паллеттеушінің бір түрі. Кеңірек терминге роботты алу жүйесінің орнына арнайы конвейерлік және қабат қалыптастыру механизмдері арқылы паллет жүктерін құрайтын жабдық та кіреді.
Роботты паллеттеуші әртүрлі қорап өлшемдерін өңдей ала ма?
Егер оның жұмыс радиусы, жүк көтерімділігі, құралы, беру жүйесі және бағдарламасы осы қораптарды қолдаса, өңдей алады. Бағдарламалануының өзі кез келген қаптамамен үйлесімділікке кепілдік бермейді.
Роботты паллеттеуші дайын паллетті орай ма?
Міндетті түрде емес. Паллеттеу тауарларды паллетке орналастырады, ал орау жүкті пленкамен бекітеді. Процестер біріктірілуі мүмкін, бірақ олар бөлек функциялар болып қалады.
Роботты паллеттеуші аралас өнімді паллеттерді құра ала ма?
Кейбір қондырғылар тиісті өнім ақпаратына, өңдеу мүмкіндіктеріне және жүк жоспарлау жүйелеріне ие болса, мұны орындай алады. Аралас өнімді паллеттеу әр жүйеге тән стандартты мүмкіндік деп есептелмеуі тиіс.
Дереккөздер
- International Federation of Robotics: Industrial Robots — өңдеу операцияларын қоса алғанда, өнеркәсіптік роботтардың анықтамалары мен қолдану санаттары туралы жалпы ақпарат.
- ABB Robotics: Palletizing — роботты паллеттеу қолданбаларын, өнімді өңдеуді және біріктірілген жабдықты көрсететін өндіруші құжаттамасы.
- Occupational Safety and Health Administration: Robotics — роботты жүйелердің қауіптері, тәуекелді бағалау және қорғаныс шаралары туралы нұсқаулықтар мен анықтамалық материалдар.


