Robot paletizator
Ce este un paletizator robotizat?
Un paletizator robotizat este un sistem automatizat care utilizează un robot industrial programabil pentru a ridica mărfurile și a le aranja pe un palet într-un model de stivuire planificat. Numit și paletizator robotic, acesta este utilizat în producție, depozitare și distribuție pentru a pregăti cutii, saci, tăvi sau alte încărcături adecvate pentru depozitare și transport.
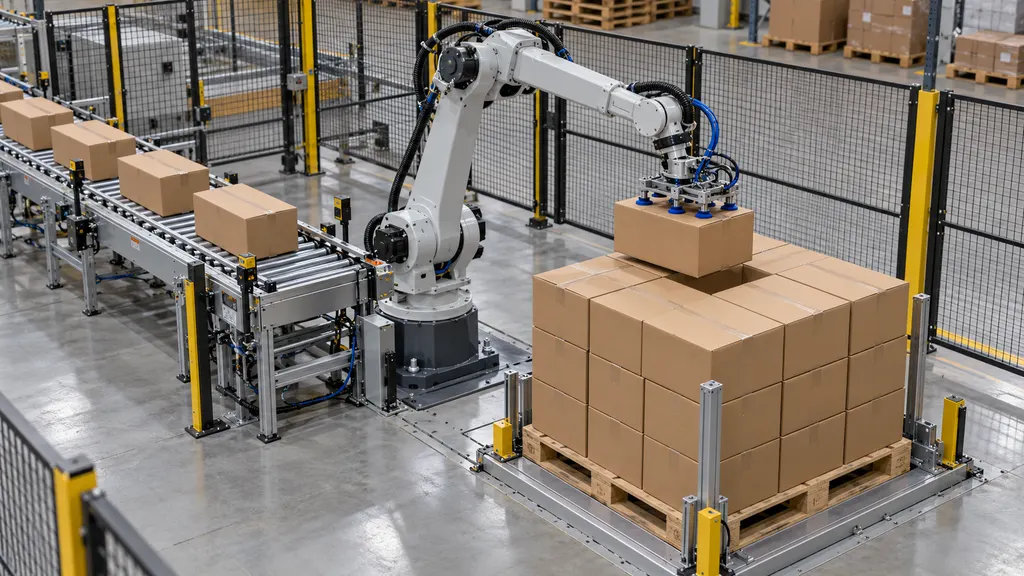
Termenul se poate referi la robot și la dispozitivul său de prindere sau, într-un sens mai larg, la instalația completă de paletizare. O instalație completă poate include transportoare pentru produse, echipamente de poziționare a paleților, senzori, sisteme de control și măsuri de protecție. Această distincție este importantă la interpretarea specificațiilor echipamentului: capacitatea de ridicare a unui robot nu descrie singură capacitățile unui întreg sistem de paletizare.
Paletizarea creează o unitate de încărcătură, permițând manipularea mai multor articole împreună cu ajutorul unor echipamente precum un stivuitor sau un transpalet. Aceasta nu include neapărat fixarea încărcăturii. Ambalarea cu folie extensibilă, legarea, etichetarea și inspecția finală pot avea loc în echipamente separate sau în stații integrate din aval.
Rolul în logistică și comerțul electronic
Un paletizator robotizat funcționează în punctul în care pachetele individuale sau alte unități de manipulare sunt asamblate într-o încărcătură paletizată. Într-o fabrică, acesta poate fi amplasat în apropierea capătului unei linii de ambalare. Într-un centru de distribuție, poate sprijini pregătirea mărfurilor pentru expediere, reaprovizionarea magazinelor sau consolidarea mărfurilor pentru o altă unitate.
În comerțul electronic, paletizarea este deosebit de relevantă pentru deplasările de stocuri în vrac, mai degrabă decât pentru livrările individuale la domiciliu. De exemplu, un comerciant poate primi produsele în cutii, le poate depozita într-un centru de procesare a comenzilor și poate utiliza ulterior paletizarea robotică pentru a pregăti încărcături de reaprovizionare pentru un alt depozit. Un proces separat poate desface ulterior acei paleți pentru preluarea comenzilor individuale.
Pentru transporturile transfrontaliere, un paletizator contribuie la formarea încărcăturii fizice, dar nu efectuează vămuirea și nu stabilește conformitatea cu reglementările. Dimensiunile paletului, marcajele coletelor, materialul paletului și modalitățile de asigurare a încărcăturii trebuie în continuare verificate în raport cu cerințele aplicabile transportului. Faptul că un robot finalizează modelul de stivuire programat nu demonstrează în sine că încărcătura este potrivită pentru transport internațional.
Cum funcționează un paletizator robotizat
Secvența exactă depinde de instalație, dar un ciclu de paletizare poate fi înțeles prin următoarele etape:
- Prezentarea produsului: Un transportor sau un alt sistem de alimentare aduce articolele într-o zonă de preluare cunoscută. Este posibil ca articolele să necesite distanțare, aliniere sau orientare înainte ca robotul să le poată manipula în mod fiabil.
- Identificarea produsului: Controlerul utilizează o rețetă de producție selectată, date de la senzori sau informații de la echipamente conectate pentru a determina ce este manipulat. Sistemele de viziune pot fi incluse atunci când sunt necesare identificarea sau detectarea poziției, dar nu sunt esențiale pentru fiecare instalație.
- Preluarea: Dispozitivul terminal al robotului prinde un articol sau un grup de articole. Metoda de prindere trebuie să fie potrivită pentru ambalaj, greutate, suprafață și mișcarea prevăzută.
- Deplasarea și așezarea: Robotul deplasează încărcătura într-o poziție calculată pe palet, aplicând orientarea și secvența de așezare necesare.
- Construirea stratului: Sistemul repetă procesul pentru a construi straturi succesive. Unele instalații manipulează și separatoare de strat sau foi intermediare atunci când designul încărcăturii le necesită.
- Finalizarea și transferul paletului: Când încărcătura planificată este completă, aceasta este îndepărtată sau transportată mai departe. Apoi trebuie poziționat un palet gol înainte de începerea următoarei încărcături.
Controlerul coordonează aceste acțiuni cu echipamentele din jur. De exemplu, poate împiedica așezarea atunci când paletul lipsește sau poate opri fluxul din amonte atunci când zona de preluare este plină. Funcțiile efective depind de proiectarea și integrarea sistemului.
Componente principale
| Componentă | Funcție | Considerație importantă |
|---|---|---|
| Robot industrial | Deplasează produsele între zona de preluare și pozițiile de pe palet. | Sarcina utilă, raza de acțiune, mișcarea și spațiul de lucru disponibil trebuie să corespundă sarcinii. |
| Dispozitiv terminal | Prinde, susține sau eliberează produsul. | Rezistența ambalajului și caracteristicile suprafeței influențează adecvarea prinderii. |
| Echipament de alimentare a produselor | Prezintă produsele pentru preluare. | Distanțarea sau orientarea neuniformă poate întrerupe ciclul. |
| Echipament de manipulare a paleților | Poziționează paleții goi și transferă încărcăturile finalizate. | Starea paletului și precizia poziționării afectează așezarea. |
| Controler și interfață de programare | Coordonează mișcarea, rețetele de stivuire și semnalele echipamentelor. | Schimbările de produse necesită configurare și validare adecvate. |
| Sistem de protecție | Controlează expunerea la mișcări periculoase și la riscurile asociate. | Măsurile de protecție trebuie să acopere întreaga aplicație. |
Metode de prindere și compatibilitatea produselor
Dispozitivul terminal, numit și echipament de la capătul brațului, este esențial pentru compatibilitatea produsului. Un robot capabil să ridice o încărcătură poate fi totuși nepotrivit dacă dispozitivul său nu poate susține încărcătura în siguranță fără a o deteriora.
- Prinderea cu vacuum utilizează ventuze sau suprafețe de prindere bazate pe vacuum. Adecvarea depinde de factori precum porozitatea suprafeței, condițiile de etanșare, integritatea cutiei și suprafața de prindere disponibilă.
- Prinderea mecanică utilizează degete, cleme sau mecanisme similare. Produsul trebuie să suporte forțele de contact aplicate, iar dispozitivul trebuie să aibă acces suficient în jurul acestuia.
- Dispozitivele de susținere sau de tip furcă transportă produsul de dedesubt atunci când ambalajul și sistemul de alimentare permit acest lucru.
- Dispozitivele combinate utilizează mai mult de un principiu de prindere sau includ funcții suplimentare, cum ar fi manipularea foilor dintre straturi.
Acestea sunt descrieri ale abordărilor de manipulare, nu o clasificare universală a paletizatoarelor complete. Alegerea dispozitivului trebuie să țină cont de ambalajul real, inclusiv de cutii fragile, închideri slăbite, saci neregulați sau conținut care se deplasează în timpul manipulării. Prin urmare, o schimbare a ambalajului poate necesita o nouă evaluare a manipulării chiar și atunci când greutatea nominală a produsului rămâne neschimbată.
Paletizator robotizat și termeni înrudiți
| Termen | Semnificație | Relația cu un paletizator robotizat |
|---|---|---|
| Paletizator | Echipament care aranjează mărfurile pe paleți. | O categorie mai largă ce include echipamente robotizate și nerobotizate. |
| Paletizator convențional | Un sistem care utilizează mecanisme dedicate de transport, poziționare și formare a straturilor pentru a construi încărcături paletizate. | Îndeplinește aceeași sarcină generală printr-o dispunere diferită a echipamentelor; există și modele hibride. |
| Depaletizator | Echipament care îndepărtează mărfurile de pe paleți. | Îndeplinește sarcina inversă de manipulare. O instalație de paletizare nu este configurată automat pentru depaletizare. |
| Mașină de înfoliat paleți | Echipament care aplică folie extensibilă în jurul unei încărcături. | Ajută la asigurarea încărcăturii, nu la crearea modelului de stivuire. |
| Celulă de paletizare | Robotul împreună cu echipamentele asociate, sistemele de control și măsurile de protecție. | Descrie instalația integrată, nu doar robotul. |
Un robot colaborativ poate fi utilizat și într-o aplicație de paletizare, dar termenul colaborativ nu înseamnă că orice sarcină poate funcționa fără măsuri de protecție. Dispozitivul, sarcina utilă, mișcarea, echipamentele din jur și potențialele pericole de contact influențează evaluarea siguranței.
Modele de stivuire și stabilitatea încărcăturii
Un model de stivuire specifică locul în care sunt așezate coletele, orientarea acestora și modul în care straturile succesive se raportează unele la altele. Acesta trebuie să țină cont atât de spațiul paletului, cât și de comportamentul coletelor. Umplerea celei mai mari suprafețe posibile nu este singurul obiectiv: încărcătura finalizată trebuie să aibă și susținere, stabilitate și compatibilitate adecvate cu manipularea ulterioară.
Stivuirea pe coloane așază coletele în poziții aliniate vertical. Dispunerile interconectate modifică relația dintre straturile adiacente. Niciuna dintre dispuneri nu este automat cea mai bună pentru fiecare produs. Rezistența la compresiune a cutiei, dimensiunile coletului, frecarea, înălțimea încărcăturii și metodele de asigurare pot influența alegerea potrivită.
Proiectarea încărcăturii trebuie să ia în considerare și depășirea marginilor, golurile, distribuția neuniformă a greutății și starea paletului. Un model posibil din punct de vedere geometric poate fi totuși nepotrivit pentru depozitare sau transport. Precizia așezării nu poate compensa ambalajele deteriorate sau o încărcătură susținută necorespunzător.
De exemplu, un distribuitor poate programa rețete separate pentru două dimensiuni de cutii expediate pe același format de palet. Fiecare rețetă ar necesita coordonate de așezare, dispuneri ale straturilor și setări de prindere adecvate. Dacă distribuitorul introduce paleți cu produse mixte, poate fi necesară o planificare suplimentară pentru gestionarea rezistenței ambalajelor, distribuției greutății și ordinii în care produsele devin disponibile.
Constrângeri operaționale și evaluare
Producția utilă a unui paletizator robotizat depinde de întregul proces de manipulare, nu doar de capacitatea de mișcare anunțată pentru robot. Sosirea produselor, fiabilitatea preluării, distanța de deplasare, schimbarea paletului și aglomerarea din aval pot limita funcționarea. Prin urmare, comparațiile între sisteme necesită produse, configurații, modele de încărcare și condiții de operare echivalente.
Evaluarea practică ar trebui să abordeze următoarele întrebări:
- Care este greutatea totală manipulată? Alegerea robotului trebuie să țină cont de dispozitiv și de celelalte echipamente transportate, precum și de produs, utilizând limitele de încărcare aplicabile specificate de producător.
- Poate fi atinsă fiecare poziție necesară? Verificați zona de preluare, colțurile paletului, straturile superioare și spațiul liber din jurul echipamentelor.
- Poate ambalajul suporta manipularea? Evaluați prinderea, accelerarea, așezarea și contactul repetat folosind ambalaje reprezentative.
- Cum sunt gestionate excepțiile? Luați în considerare produsele lipsă, preluările eșuate, cutiile deteriorate, paleții nealiniați și ciclurile întrerupte.
- Cum sunt controlate schimbările de produse? Rețetele, ajustările dispozitivelor și procedurile de validare ar trebui să reflecte gama de produse permisă.
- Cum vor avea oamenii acces la instalație? Operarea, curățarea, întreținerea și recuperarea necesită acces și proceduri de siguranță adecvate.
Conexiunile la software-ul de depozitare sau de producție pot sprijini selectarea rețetelor și raportarea operațională, dar astfel de conexiuni nu sunt inerente fiecărui paletizator robotizat. Manipularea fizică a paleților trebuie, de asemenea, diferențiată de înregistrarea stocurilor: mutarea unei cutii nu actualizează automat un sistem de gestionare a depozitului decât dacă sunt implementate identificarea și schimbul de date necesare.
Considerații privind siguranța
Paletizarea robotizată introduce pericole asociate cu utilajele în mișcare, încărcăturile transportate, dispozitivele de prindere, transportoarele și transferul paleților. Ghidul OSHA privind robotica subliniază evaluarea aplicațiilor robotizate și abordarea pericolelor în timpul activităților precum programarea, întreținerea și alte interacțiuni umane cu echipamentele.
Măsurile de protecție pot include împrejmuiri perimetrale, puncte de acces interblocate, dispozitive de detectare a prezenței și funcții de control asociate siguranței, în funcție de evaluarea riscurilor. Oprirea de urgență nu înlocuiește protecția adecvată sau controlul energiilor periculoase. Procedurile de întreținere și recuperare trebuie să abordeze sursele de energie relevante și posibilitatea unei mișcări neașteptate.
Evaluarea siguranței trebuie să acopere celula integrată, nu să trateze robotul ca pe o componentă izolată. Funcțiile individuale de siguranță ale unui robot nu demonstrează că instalația completă este sigură pentru utilizarea prevăzută.
Întrebări frecvente
Este un paletizator robotizat același lucru cu un paletizator?
Un paletizator robotizat este un tip de paletizator. Termenul mai larg include și echipamente care construiesc încărcături paletizate folosind mecanisme dedicate de transport și formare a straturilor, mai degrabă decât un sistem robotic de preluare.
Poate un paletizator robotizat să manipuleze cutii de dimensiuni diferite?
Da, dacă raza sa de acțiune, sarcina utilă, dispozitivul, sistemul de alimentare și programarea permit acest lucru. Programabilitatea singură nu garantează compatibilitatea cu orice ambalaj.
Înfășoară un paletizator robotizat paletul finalizat?
Nu neapărat. Paletizarea aranjează mărfurile pe palet; înfolierea asigură încărcătura cu folie. Procesele pot fi integrate, dar rămân funcții separate.
Poate un paletizator robotizat să construiască paleți cu produse mixte?
Unele instalații pot face acest lucru, cu condiția să dispună de informații adecvate despre produse, capacități de manipulare și soluții de planificare a încărcăturii. Nu trebuie presupus că paletizarea produselor mixte este o capacitate standard a fiecărui sistem.
Surse
- International Federation of Robotics: Industrial Robots — Informații de bază despre definițiile roboților industriali și categoriile de aplicații, inclusiv operațiunile de manipulare.
- ABB Robotics: Palletizing — Documentație a producătorului care ilustrează aplicațiile de paletizare robotică, manipularea produselor și echipamentele integrate.
- Occupational Safety and Health Administration: Robotics — Ghiduri și resurse de referință privind pericolele sistemelor robotizate, evaluarea riscurilor și măsurile de protecție.


