Robotpalleterer
Hva er en robotpalleterer?
En robotpalleterer er et automatisert system som bruker en programmerbar industrirobot til å plukke opp varer og plassere dem på en pall i et planlagt stablingsmønster. Den kalles også en robotisert palleterer, og brukes i produksjon, lagerhold og distribusjon for å klargjøre kartonger, sekker, brett eller andre egnede laster for lagring og transport.
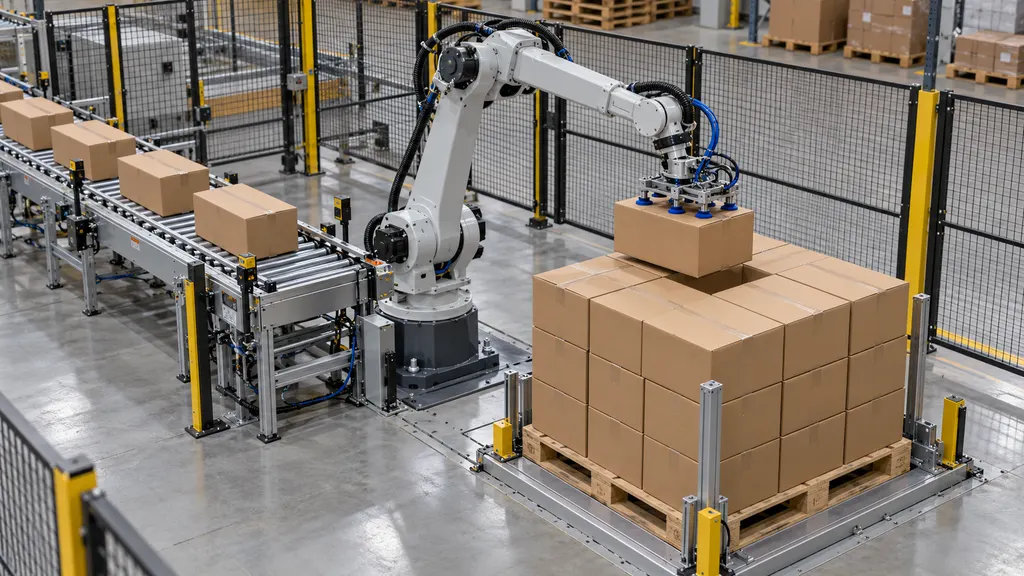
Begrepet kan vise til roboten og gripeverktøyet, eller mer generelt til hele palleteringsinstallasjonen. En komplett installasjon kan omfatte produkttransportører, utstyr for palleposisjonering, sensorer, styringer og beskyttelsestiltak. Dette skillet er viktig ved tolkning av utstyrsspesifikasjoner: En robots løftekapasitet alene beskriver ikke kapasiteten til et helt palleteringssystem.
Palletering skaper en enhetslast, slik at flere varer kan håndteres samlet ved hjelp av utstyr som en gaffeltruck eller palletruck. Det innebærer ikke nødvendigvis sikring av lasten. Strekkfilming, stropping, merking og sluttkontroll kan utføres i separat utstyr eller i integrerte stasjoner nedstrøms.
Rolle i logistikk og netthandel
En robotpalleterer arbeider på stedet der individuelle pakker eller andre håndteringsenheter samles til en pallast. I en fabrikk kan dette være nær slutten av en emballasjelinje. På et distribusjonssenter kan den støtte klargjøring av utgående gods, etterfylling av butikker eller konsolidering av varer for et annet anlegg.
Innen netthandel er palletering særlig relevant for flytting av lagerbeholdning i større mengder, snarere enn for individuelle leveranser på døren. En forhandler kan for eksempel motta produkter i kartonger, lagre dem på et oppfyllingssenter og senere bruke robotisert palletering til å klargjøre etterfyllingslaster for et annet lager. En separat prosess kan deretter bryte ned pallene for individuell ordreplukking.
For grensekryssende forsendelser bidrar en palleterer til å forme den fysiske lasten, men utfører ikke fortolling eller fastslår samsvar med regelverket. Pallens mål, emballasjemerking, pallens materiale og tiltak for lastsikring må fortsatt kontrolleres mot kravene som gjelder for forsendelsen. At en robot fullfører sitt programmerte stablingsmønster, viser ikke i seg selv at lasten er egnet for internasjonal transport.
Slik fungerer en robotpalleterer
Den nøyaktige sekvensen avhenger av installasjonen, men en palleteringssyklus kan forstås gjennom følgende trinn:
- Presentasjon av produkter: En transportør eller annen mateordning fører varene inn i et kjent plukkeområde. Varene kan trenge avstand, innretting eller orientering før roboten kan håndtere dem på en pålitelig måte.
- Identifikasjon av produkter: Kontrolleren bruker en valgt produksjonsoppskrift, sensordata eller informasjon fra tilkoblet utstyr for å avgjøre hva som håndteres. Visjonssystemer kan inkluderes når identifikasjon eller posisjonsregistrering er nødvendig, men de er ikke avgjørende for alle installasjoner.
- Plukking: Robotens endeeffektor griper én vare eller en gruppe varer. Gripemetoden må passe til emballasjen, vekten, overflaten og den planlagte bevegelsen.
- Bevegelse og plassering: Roboten flytter lasten til en beregnet posisjon på pallen og følger den nødvendige orienteringen og plasseringssekvensen.
- Bygging av lag: Systemet gjentar prosessen for å bygge påfølgende lag. Noen installasjoner håndterer også mellomlegg eller glideark når lastens utforming krever dette.
- Ferdigstilling og overføring av pallen: Når den planlagte lasten er ferdig, fjernes den eller transporteres videre. En tom pall må deretter plasseres før neste last kan begynne.
Kontrolleren koordinerer disse handlingene med utstyret rundt. Den kan for eksempel hindre plassering når pallen mangler, eller stoppe tilførselen oppstrøms når plukkeområdet er fullt. De faktiske funksjonene avhenger av systemets utforming og integrasjon.
Hovedkomponenter
| Komponent | Funksjon | Viktig hensyn |
|---|---|---|
| Industrirobot | Flytter produkter mellom plukkeområdet og pallposisjonene. | Nyttelast, rekkevidde, bevegelse og tilgjengelig arbeidsområde må passe til oppgaven. |
| Endeeffektor | Griper, støtter eller slipper produktet. | Emballasjens styrke og overflateegenskaper påvirker hvor egnet gripingen er. |
| Produktmateutstyr | Presentere produkter for plukking. | Ujevn avstand eller orientering kan avbryte syklusen. |
| Pallhåndteringsutstyr | Posisjonerer tomme paller og overfører ferdige laster. | Pallens tilstand og posisjoneringsnøyaktighet påvirker plasseringen. |
| Kontroller og programmeringsgrensesnitt | Koordinerer bevegelser, stablingsoppskrifter og utstyrssignaler. | Endringer i produkter krever riktig konfigurasjon og validering. |
| Sikringssystem | Begrenser eksponering for farlige bevegelser og relaterte farer. | Beskyttelsestiltakene må dekke hele bruksområdet. |
Gripemetoder og produktkompatibilitet
Endeeffektoren, også kalt verktøy på robotarmen, er sentral for produktkompatibiliteten. En robot som kan løfte en last, kan likevel være uegnet dersom verktøyet ikke kan holde lasten sikkert uten å skade den.
- Vakuumgriping bruker sugekopper eller vakuumbaserte gripeflater. Egnetheten avhenger av faktorer som overflatens porøsitet, tetningsforhold, kartongens integritet og tilgjengelig gripeflate.
- Mekanisk gripping bruker fingre, klemmer eller lignende mekanismer. Produktet må tåle kontaktkreftene som påføres, og verktøyet må ha tilstrekkelig tilgang rundt det.
- Støttende verktøy eller gaffelverktøy bærer produktet nedenfra der emballasjen og mateordningen tillater dette.
- Kombinert verktøy bruker mer enn ett gripeprinsipp eller omfatter ekstra funksjoner, for eksempel håndtering av ark mellom lagene.
Dette er beskrivelser av håndteringsmetoder, ikke en universell klassifisering av komplette palleterere. Valg av verktøy må ta hensyn til den faktiske emballasjen, inkludert svake kartonger, løse lukninger, uregelmessige sekker eller innhold som forskyves under bevegelse. En endring i emballasjen kan derfor kreve en ny håndteringsvurdering selv om produktets nominelle vekt forblir uendret.
Robotpalleterer og relaterte begreper
| Begrep | Betydning | Forholdet til en robotpalleterer |
|---|---|---|
| Palleterer | Utstyr som arrangerer varer på paller. | En bredere kategori som omfatter robotisert og ikke-robotisert utstyr. |
| Konvensjonell palleterer | Et system som bruker dedikerte transport-, posisjonerings- og lagdanningsmekanismer til å bygge pallaster. | Utfører den samme overordnede oppgaven gjennom en annen utstyrsløsning; det finnes også hybride utforminger. |
| Avpalleterer | Utstyr som fjerner varer fra paller. | Utfører den motsatte håndteringsoppgaven. En palleteringsinstallasjon er ikke automatisk konfigurert for avpalletering. |
| Pallestrekker | Utstyr som legger strekkfilm rundt en last. | Bidrar til å sikre lasten i stedet for å lage stablingsmønsteret. |
| Palleteringscelle | Roboten sammen med tilhørende utstyr, styringer og beskyttelsestiltak. | Beskriver den integrerte installasjonen, ikke bare roboten. |
En samarbeidende robot kan også brukes i en palleteringsapplikasjon, men ordet samarbeidende betyr ikke at enhver oppgave kan utføres uten beskyttelsestiltak. Verktøyet, nyttelasten, bevegelsen, utstyret rundt og mulige kontaktfarer påvirker alle sikkerhetsvurderingen.
Stablingsmønstre og lastestabilitet
Et stablingsmønster angir hvor pakker plasseres, hvordan de orienteres og hvordan påfølgende lag forholder seg til hverandre. Det må ta hensyn til både pallens areal og pakkenes egenskaper. Det er ikke det eneste målet å fylle størst mulig areal: Den ferdige lasten trenger også tilstrekkelig støtte, stabilitet og kompatibilitet med videre håndtering.
Kolonnestabling plasserer pakker i vertikalt justerte posisjoner. Sammenflettede plasseringer endrer forholdet mellom tilstøtende lag. Ingen av løsningene er automatisk best for alle produkter. Kartongens trykkstyrke, pakkens mål, friksjon, lasthøyde og sikringsmetoder kan påvirke hva som er riktig valg.
Lastens utforming bør også ta hensyn til overheng, mellomrom, ujevn vektfordeling og pallens tilstand. Et mønster som er geometrisk mulig, kan likevel være uegnet for lagring eller transport. Plasseringsnøyaktighet kan ikke kompensere for skadet emballasje eller en utilstrekkelig støttet last.
En distributør kan for eksempel programmere separate oppskrifter for to kartongstørrelser som sendes på samme pallformat. Hver oppskrift trenger egnede plasseringskoordinater, lagarrangementer og gripeinnstillinger. Hvis distributøren innfører paller med blandede produkter, kan det være nødvendig med ytterligere planlegging for å håndtere emballasjens styrke, vektfordeling og rekkefølgen produktene blir tilgjengelige i.
Driftsbegrensninger og evaluering
En robotpalleterers nyttige kapasitet avhenger av hele håndteringsprosessen, ikke bare robotens annonserte bevegelseskapasitet. Produktflyt, pålitelig plukking, avstanden som skal tilbakelegges, pallbytte og køer nedstrøms kan alle begrense driften. Sammenligninger mellom systemer krever derfor like produkter, oppsett, lastemønstre og driftsforhold.
En praktisk evaluering bør ta opp følgende spørsmål:
- Hva er den samlede håndterte vekten? Ved valg av robot må det tas hensyn til verktøyet og annet utstyr som bæres, i tillegg til produktet, i samsvar med produsentens gjeldende lastgrenser.
- Kan alle nødvendige posisjoner nås? Kontroller plukkeområdet, pallhjørnene, de øvre lagene og klaringen rundt utstyret omkring.
- Tåler emballasjen håndteringen? Vurder gripping, akselerasjon, plassering og gjentatt kontakt ved hjelp av representative pakker.
- Hvordan håndteres avvik? Ta hensyn til manglende produkter, mislykkede plukk, skadde kartonger, feiljusterte paller og avbrutte sykluser.
- Hvordan kontrolleres produktendringer? Oppskrifter, justeringer av verktøy og valideringsprosedyrer bør gjenspeile det tillatte produktområdet.
- Hvordan får personer tilgang til installasjonen? Drift, rengjøring, vedlikehold og gjenoppretting krever passende tilgang og sikkerhetsprosedyrer.
Tilkoblinger til programvare for lager eller produksjon kan støtte valg av oppskrifter og driftsrapportering, men slike tilkoblinger er ikke en innebygd egenskap i alle robotpalleterere. Fysisk pallhåndtering bør også skilles fra lagerregistrering: Å flytte en kartong oppdaterer ikke automatisk et lagerstyringssystem med mindre nødvendig identifikasjon og datautveksling er implementert.
Sikkerhetshensyn
Robotpalletering introduserer farer knyttet til maskiner i bevegelse, laster som bæres, gripeverktøy, transportører og palloverføring. OSHAs veiledning om robotikk understreker behovet for å vurdere robotapplikasjoner og håndtere farer under aktiviteter som programmering, vedlikehold og annen menneskelig samhandling med utstyr.
Beskyttelsestiltak kan omfatte perimetervern, forriglede tilgangspunkter, tilstedeværelsessensorer og sikkerhetsrelaterte styringsfunksjoner, avhengig av risikovurderingen. Nødstopp erstatter ikke egnet sikring eller kontroll av farlig energi. Vedlikeholds- og gjenopprettingsprosedyrer må håndtere de relevante energikildene og muligheten for uventede bevegelser.
Sikkerhetsvurderingen bør dekke den integrerte cellen, i stedet for å behandle roboten som en isolert komponent. En robots individuelle sikkerhetsfunksjoner fastslår ikke at hele installasjonen er sikker for den tiltenkte bruken.
Vanlige spørsmål
Er en robotpalleterer det samme som en palleterer?
En robotpalleterer er én type palleterer. Det bredere begrepet omfatter også utstyr som bygger pallaster ved hjelp av dedikerte transport- og lagdanningsmekanismer i stedet for et robotisert plukkesystem.
Kan en robotpalleterer håndtere kartonger i ulike størrelser?
Det kan den, dersom rekkevidde, nyttelast, verktøy, mateordning og programmering støtter disse kartongene. Programmerbarhet alene garanterer ikke kompatibilitet med alle pakker.
Pakker en robotpalleterer inn den ferdige pallen?
Ikke nødvendigvis. Palletering arrangerer varene på pallen, mens innpakking sikrer lasten med film. Prosessene kan være integrerte, men de er fortsatt separate funksjoner.
Kan en robotpalleterer bygge paller med blandede produkter?
Noen installasjoner kan gjøre dette, forutsatt at de har egnet produktinformasjon, tilstrekkelig håndteringskapasitet og ordninger for lastplanlegging. Det bør ikke antas at palletering av blandede produkter er en standardfunksjon i alle systemer.
Kilder
- International Federation of Robotics: Industrial Robots — Bakgrunn om definisjoner av industriroboter og applikasjonskategorier, inkludert håndteringsoperasjoner.
- ABB Robotics: Palletizing — Produsentdokumentasjon som illustrerer robotiserte palleteringsapplikasjoner, produkthåndtering og integrert utstyr.
- Occupational Safety and Health Administration: Robotics — Veiledning og referanseressurser om farer ved robotsystemer, risikovurdering og sikring.


