Robotpalleterer
Hvad er en robotpalleterer?
En robotpalleterer er et automatiseret system, der bruger en programmerbar industrirobot til at samle varer op og arrangere dem på en palle i et planlagt stablingsmønster. Den kaldes også en robotisk palleterer og bruges inden for produktion, lager og distribution til at klargøre kartoner, poser, bakker eller andre egnede laster til opbevaring og transport.
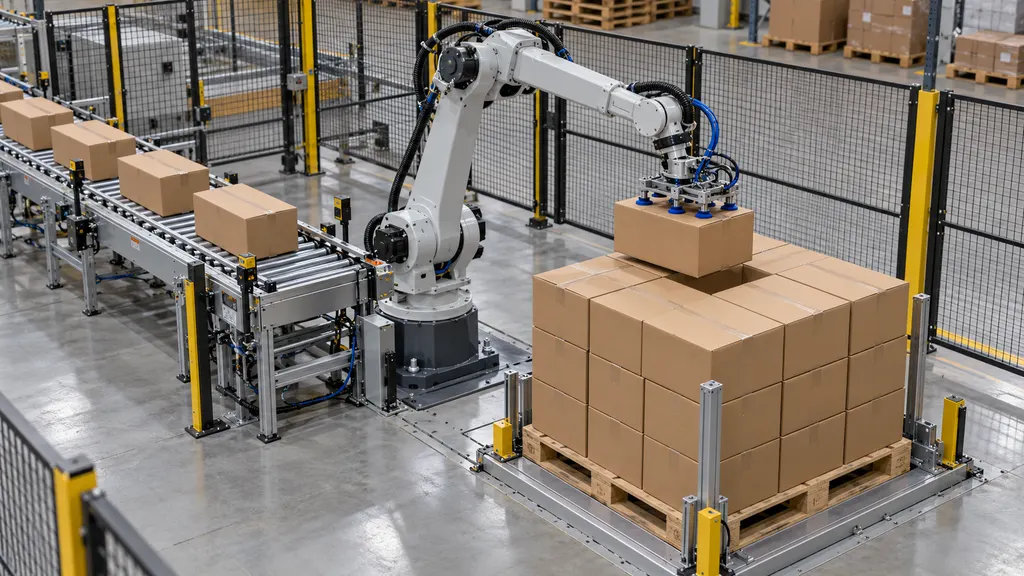
Begrebet kan henvise til robotten og dens gribeværktøj eller mere bredt til den komplette palleteringsinstallation. En komplet installation kan omfatte produkttransportører, udstyr til pallepositionering, sensorer, styringer og beskyttelsesforanstaltninger. Denne sondring er vigtig ved fortolkning af udstyrsspecifikationer: En robots løftekapacitet alene beskriver ikke kapaciteten i et komplet palleteringssystem.
Palletering skaber en enhedslast, så flere emner kan håndteres samlet ved hjælp af udstyr som en gaffeltruck eller palleløfter. Det omfatter ikke nødvendigvis sikring af lasten. Strækfolie, fastspænding, mærkning og afsluttende inspektion kan foregå i separat udstyr eller integrerede efterfølgende stationer.
Rolle inden for logistik og e-handel
En robotpalleterer arbejder på det punkt, hvor individuelle pakker eller andre håndteringsenheder samles til en pallelast. På en fabrik kan dette være tæt på slutningen af en emballeringslinje. På et distributionscenter kan den understøtte klargøring af udgående fragt, genopfyldning af butikker eller konsolidering af varer til et andet anlæg.
Inden for e-handel er palletering især relevant for flytning af lager i større mængder snarere end individuelle leveringer til døren. En detailhandler kan for eksempel modtage produkter i kartoner, opbevare dem på et fulfillment-center og senere bruge robotpalletering til at klargøre genopfyldningslaster til et andet lager. En separat proces kan efterfølgende bryde pallerne ned til individuel ordreplukning.
Ved grænseoverskridende forsendelser hjælper en palleterer med at danne den fysiske last, men udfører ikke toldbehandling eller sikrer overholdelse af lovgivningen. Palledimensioner, pakkemærkning, pallemateriale og lastsikringsmetoder skal stadig kontrolleres i forhold til de gældende krav for forsendelsen. At en robot fuldfører sit programmerede stablingsmønster, viser ikke i sig selv, at en last er egnet til international transport.
Sådan fungerer en robotpalleterer
Den nøjagtige sekvens afhænger af installationen, men en palleteringscyklus kan forstås gennem følgende trin:
- Præsentation af produktet: En transportør eller anden tilførselsløsning bringer emnerne ind i et kendt plukkeområde. Emnerne kan have brug for afstand, justering eller orientering, før robotten kan håndtere dem pålideligt.
- Identifikation af produktet: Styreenheden bruger en valgt produktionsopskrift, sensorinput eller information fra tilsluttet udstyr til at fastslå, hvad der håndteres. Synssystemer kan inkluderes, hvor identifikation eller positionsregistrering er nødvendig, men de er ikke afgørende for enhver installation.
- Plukning: Robottens endeeffektor griber ét emne eller en gruppe af emner. Gribemetoden skal passe til emballagen, vægten, overfladen og den planlagte bevægelse.
- Bevægelse og placering: Robotten flytter lasten til en beregnet position på pallen og anvender den nødvendige orientering og placeringssekvens.
- Opbygning af lag: Systemet gentager processen for at opbygge successive lag. Nogle installationer håndterer også mellemlæg eller glidelag, hvor lastens udformning kræver det.
- Færdiggørelse og overførsel af pallen: Når den planlagte last er færdig, fjernes den eller transporteres videre. En tom palle skal derefter placeres, før den næste last kan påbegyndes.
Styreenheden koordinerer disse handlinger med det omgivende udstyr. Den kan for eksempel forhindre en placering, når pallen mangler, eller stoppe tilførslen opstrøms, når plukkeområdet er fuldt. De faktiske funktioner afhænger af systemets design og integration.
Hovedkomponenter
| Komponent | Funktion | Vigtig overvejelse |
|---|---|---|
| Industrirobot | Flytter produkter mellem plukkeområdet og pallepositionerne. | Nyttelast, rækkevidde, bevægelse og tilgængelig arbejdsplads skal passe til opgaven. |
| Endeeffektor | Griber, understøtter eller frigiver produktet. | Emballagens styrke og overfladeegenskaber påvirker egnetheden af gribningen. |
| Udstyr til produktfremføring | Præsenterer produkter til plukning. | Uensartet afstand eller orientering kan afbryde cyklussen. |
| Pallehåndteringsudstyr | Positionerer tomme paller og overfører færdige laster. | Pallens tilstand og positioneringsnøjagtighed påvirker placeringen. |
| Styreenhed og programmeringsgrænseflade | Koordinerer bevægelse, stablingsopskrifter og udstyrssignaler. | Produktændringer kræver passende konfiguration og validering. |
| Sikringssystem | Kontrollerer eksponering for farlige bevægelser og relaterede farer. | Beskyttelsesforanstaltninger skal omfatte hele anvendelsen. |
Gribemetoder og produktkompatibilitet
Endeeffektoren, også kaldet end-of-arm tooling, er central for produktkompatibiliteten. En robot, der kan løfte en last, kan stadig være uegnet, hvis dens værktøj ikke kan holde lasten sikkert uden at beskadige den.
- Vakuumgribning bruger sugekopper eller vakuumbaserede gribeflader. Egnetheden afhænger af faktorer som overfladens porøsitet, tætningsforhold, kartonens integritet og det tilgængelige gribeområde.
- Mekanisk gribning bruger fingre, klemmer eller lignende mekanismer. Produktet skal kunne tåle de påførte kontaktkræfter, og værktøjet skal have tilstrækkelig adgang omkring det.
- Understøttende værktøj eller gaffellignende værktøj bærer produktet nedefra, hvor pakken og tilførselsløsningen tillader det.
- Kombineret værktøj anvender mere end ét gribeprincip eller omfatter yderligere funktioner, såsom håndtering af ark mellem lagene.
Dette er beskrivelser af håndteringsmetoder, ikke en universel klassifikation af komplette palleteringssystemer. Valget af værktøj skal tage hensyn til den faktiske pakke, herunder svage kartoner, løse lukninger, uregelmæssige poser eller indhold, der forskubber sig under bevægelse. En ændring i emballagen kan derfor kræve en ny håndteringsvurdering, selv når produktets nominelle vægt er uændret.
Robotpalleterer og relaterede begreber
| Begreb | Betydning | Forhold til en robotpalleterer |
|---|---|---|
| Palleterer | Udstyr, der arrangerer varer på paller. | En bredere kategori, der omfatter både robotbaseret og ikke-robotbaseret udstyr. |
| Konventionel palleterer | Et system, der bruger dedikerede transport-, positionerings- og lagdannende mekanismer til at opbygge pallelaster. | Det udfører den samme overordnede opgave gennem en anden udformning af udstyret; der findes også hybride designs. |
| Depalleterer | Udstyr, der fjerner varer fra paller. | Det udfører den omvendte håndteringsopgave. En palleteringsinstallation er ikke automatisk konfigureret til depalletering. |
| Palleindpakker | Udstyr, der påfører strækfilm omkring en last. | Det hjælper med at sikre lasten i stedet for at skabe stablingsmønsteret. |
| Palleteringscelle | Robotten sammen med tilhørende udstyr, styringer og beskyttelsesforanstaltninger. | Det beskriver den integrerede installation og ikke kun robotten. |
En kollaborativ robot kan også bruges i en palleteringsanvendelse, men ordet kollaborativ betyder ikke, at enhver opgave kan fungere uden beskyttelsesforanstaltninger. Værktøjet, nyttelasten, bevægelsen, det omgivende udstyr og potentielle kontaktfarer påvirker alle sikkerhedsvurderingen.
Stablingsmønstre og laststabilitet
Et stablingsmønster angiver, hvor pakker placeres, hvordan de orienteres, og hvordan successive lag forholder sig til hinanden. Det skal tage hensyn til både palleplads og pakkernes egenskaber. Det er ikke det eneste mål at udfylde det størst mulige areal: Den færdige last skal også have passende støtte, stabilitet og kompatibilitet med efterfølgende håndtering.
Kolonnestabling placerer pakker i lodret justerede positioner. Sammenlåsende arrangementer ændrer forholdet mellem tilstødende lag. Ingen af metoderne er automatisk bedst til alle produkter. Kartonens trykstyrke, pakkens dimensioner, friktion, lasthøjde og sikringsmetoder kan påvirke det passende valg.
Lastdesignet bør også tage hensyn til udhæng, mellemrum, ujævn vægtfordeling og pallens tilstand. Et mønster, der er geometrisk muligt, kan stadig være uegnet til opbevaring eller transport. Placeringsnøjagtighed kan ikke kompensere for beskadiget emballage eller en utilstrækkeligt understøttet last.
En distributør kan for eksempel programmere separate opskrifter til to kartonstørrelser, der sendes på samme pallestørrelse. Hver opskrift skal have passende placeringskoordinater, lagarrangementer og gribeindstillinger. Hvis distributøren indfører paller med blandede produkter, kan der være behov for yderligere planlægning for at håndtere emballagens styrke, vægtfordelingen og rækkefølgen, hvori produkterne bliver tilgængelige.
Driftsbegrænsninger og evaluering
En robotpalleterers nyttige output afhænger af den komplette håndteringsproces, ikke kun af robottens annoncerede bevægelseskapacitet. Produktankomst, plukningspålidelighed, transportafstand, palleudskiftning og overbelastning nedstrøms kan alle begrænse driften. Sammenligninger mellem systemer kræver derfor tilsvarende produkter, layout, lastmønstre og driftsforhold.
En praktisk evaluering bør omfatte følgende spørgsmål:
- Hvad er den samlede håndterede vægt? Valget af robot skal tage højde for værktøjet og andet medført udstyr samt produktet i overensstemmelse med producentens gældende lastgrænser.
- Kan alle nødvendige positioner nås? Kontroller plukkeområdet, pallens hjørner, de øverste lag og frirummet omkring det omgivende udstyr.
- Kan emballagen tåle håndteringen? Evaluer gribning, acceleration, placering og gentagen kontakt ved hjælp af repræsentative pakker.
- Hvordan håndteres undtagelser? Overvej manglende produkter, mislykkede pluk, beskadigede kartoner, forkert justerede paller og afbrudte cyklusser.
- Hvordan kontrolleres produktændringer? Opskrifter, værktøjsjusteringer og valideringsprocedurer bør afspejle det tilladte produktområde.
- Hvordan får personer adgang til installationen? Drift, rengøring, vedligeholdelse og genopretning kræver passende adgang og sikkerhedsprocedurer.
Forbindelser til lager- eller produktionssoftware kan understøtte valg af opskrifter og driftsrapportering, men sådanne forbindelser er ikke en iboende del af enhver robotpalleterer. Fysisk pallehåndtering bør også skelnes fra lagerregistrering: Flytning af en karton opdaterer ikke automatisk et lagerstyringssystem, medmindre den nødvendige identifikation og dataudveksling er implementeret.
Sikkerhedsovervejelser
Robotpalletering medfører farer forbundet med bevægelige maskiner, medførte laster, gribeværktøjer, transportører og palleoverførsel. OSHA's vejledning om robotteknologi fremhæver behovet for at evaluere robotanvendelser og håndtere farer under aktiviteter som programmering, vedligeholdelse og anden menneskelig interaktion med udstyr.
Beskyttelsesforanstaltninger kan afhængigt af risikovurderingen omfatte afskærmning langs kanten, adgangspunkter med sikkerhedsforrigling, tilstedeværelsesdetekterende enheder og sikkerhedsrelaterede styringsfunktioner. Nødstop erstatter ikke passende afskærmning eller kontrol af farlig energi. Vedligeholdelses- og genopretningsprocedurer skal omfatte de relevante energikilder og muligheden for uventede bevægelser.
Sikkerhedsvurderingen bør omfatte den integrerede celle i stedet for at behandle robotten som en isoleret komponent. En robots individuelle sikkerhedsfunktioner fastslår ikke, at den komplette installation er sikker til den tilsigtede anvendelse.
Ofte stillede spørgsmål
Er en robotpalleterer det samme som en palleterer?
En robotpalleterer er én type palleterer. Det bredere begreb omfatter også udstyr, der opbygger pallelaster ved hjælp af dedikerede transport- og lagdannende mekanismer i stedet for et robotbaseret plukkesystem.
Kan en robotpalleterer håndtere kartoner i forskellige størrelser?
Det kan den, hvis dens rækkevidde, nyttelast, værktøj, tilførselsløsning og programmering understøtter disse kartoner. Programmerbarhed alene garanterer ikke kompatibilitet med alle pakker.
Pakker en robotpalleterer den færdige palle ind?
Ikke nødvendigvis. Palletering arrangerer varer på pallen; indpakning sikrer lasten med film. Processerne kan være integrerede, men de er stadig separate funktioner.
Kan en robotpalleterer opbygge paller med blandede produkter?
Nogle installationer kan, hvis de har passende produktinformation, håndteringskapacitet og lastplanlægning. Det bør ikke antages, at palletering af blandede produkter er en standardfunktion i alle systemer.
Kilder
- International Federation of Robotics: Industrial Robots — Baggrund om definitioner af industrirobotter og anvendelseskategorier, herunder håndteringsoperationer.
- ABB Robotics: Palletizing — Producentdokumentation, der illustrerer robotbaserede palleteringsanvendelser, produkthåndtering og integreret udstyr.
- Occupational Safety and Health Administration: Robotics — Vejledning og referencer om farer ved robotsystemer, risikovurdering og afskærmning.