Robot palettiseur
Qu'est-ce qu'un palettiseur robotisé ?
Un palettiseur robotisé est un système automatisé qui utilise un robot industriel programmable pour saisir des marchandises et les disposer sur une palette selon un schéma d'empilage prédéfini. Également appelé palettiseur robotique, il est utilisé dans la fabrication, l'entreposage et la distribution pour préparer des cartons, des sacs, des barquettes ou d'autres charges adaptées au stockage et au transport.
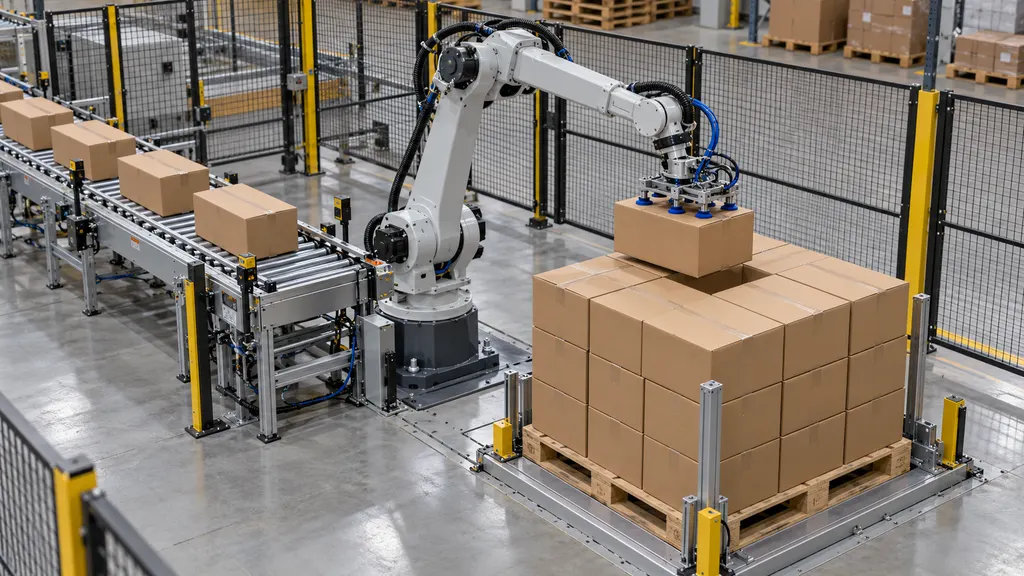
Le terme peut désigner le robot et son outil de préhension ou, plus largement, l'installation complète de palettisation. Une installation complète peut comprendre des convoyeurs de produits, des équipements de positionnement des palettes, des capteurs, des commandes et des dispositifs de protection. Cette distinction est importante lors de l'interprétation des spécifications de l'équipement : la seule capacité de levage d'un robot ne décrit pas les capacités de l'ensemble du système de palettisation.
La palettisation crée une charge unitaire, permettant de manipuler plusieurs articles ensemble à l'aide d'un équipement tel qu'un chariot élévateur ou un transpalette. Elle n'inclut pas nécessairement la sécurisation de cette charge. Le filmage étirable, le cerclage, l'étiquetage et l'inspection finale peuvent être réalisés par des équipements distincts ou par des postes intégrés en aval.
Rôle dans la logistique et le commerce électronique
Un palettiseur robotisé fonctionne au point où des colis individuels ou d'autres unités de manutention sont assemblés en une charge palettisée. Dans une usine, il peut se trouver près de la fin d'une ligne de conditionnement. Dans un centre de distribution, il peut contribuer à la préparation des expéditions, au réapprovisionnement des magasins ou à la consolidation des marchandises destinées à un autre site.
Dans le commerce électronique, la palettisation concerne particulièrement les mouvements de stocks en vrac plutôt que les livraisons individuelles à domicile. Par exemple, un détaillant peut recevoir des produits en cartons, les stocker dans un centre de traitement des commandes, puis utiliser ultérieurement la palettisation robotisée pour préparer des charges de réapprovisionnement destinées à un autre entrepôt. Un processus distinct peut ensuite défaire ces palettes pour le prélèvement des commandes individuelles.
Pour les expéditions transfrontalières, un palettiseur contribue à former la charge physique, mais n'effectue pas le dédouanement et n'établit pas la conformité réglementaire. Les dimensions de la palette, le marquage des colis, le matériau de la palette et les dispositifs de sécurisation de la charge doivent toujours être vérifiés au regard des exigences applicables à l'expédition. Le fait qu'un robot réalise son schéma d'empilage programmé ne démontre pas à lui seul qu'une charge convient au transport international.
Fonctionnement d'un palettiseur robotisé
La séquence exacte dépend de l'installation, mais un cycle de palettisation peut être compris à travers les étapes suivantes :
- Présentation des produits : Un convoyeur ou un autre dispositif d'alimentation amène les articles dans une zone de prélèvement connue. Les articles peuvent nécessiter un espacement, un alignement ou une orientation avant que le robot puisse les manipuler de manière fiable.
- Identification des produits : Le contrôleur utilise une recette de production sélectionnée, les données des capteurs ou les informations provenant des équipements connectés pour déterminer ce qui est manipulé. Des systèmes de vision peuvent être intégrés lorsque l'identification ou la détection de la position est nécessaire, mais ils ne sont pas indispensables à toutes les installations.
- Préhension : L'effecteur terminal du robot saisit un article ou un groupe d'articles. La méthode de préhension doit être adaptée à l'emballage, au poids, à la surface et au mouvement prévu.
- Déplacement et placement : Le robot déplace la charge vers une position calculée sur la palette, en appliquant l'orientation et la séquence de placement requises.
- Formation des couches : Le système répète le processus pour former les couches successives. Certaines installations manipulent également des intercalaires ou des feuilles intercalaires lorsque la conception de la charge l'exige.
- Achèvement et transfert de la palette : Lorsque la charge prévue est complète, elle est retirée ou convoyée vers l'étape suivante. Une palette vide doit ensuite être positionnée avant le début de la charge suivante.
Le contrôleur coordonne ces actions avec les équipements environnants. Par exemple, il peut empêcher un placement lorsque la palette est absente ou arrêter le flux en amont lorsque la zone de prélèvement est pleine. Les fonctions réelles dépendent de la conception et de l'intégration du système.
Principaux composants
| Composant | Fonction | Considération importante |
|---|---|---|
| Robot industriel | Déplace les produits entre la zone de prélèvement et les positions sur la palette. | La charge utile, la portée, les mouvements et l'espace de travail disponible doivent être adaptés à la tâche. |
| Effecteur terminal | Saisit, soutient ou libère le produit. | La résistance de l'emballage et les caractéristiques de sa surface influencent l'adéquation de la préhension. |
| Équipement d'alimentation des produits | Présente les produits pour le prélèvement. | Un espacement ou une orientation irréguliers peuvent interrompre le cycle. |
| Équipement de manutention des palettes | Positionne les palettes vides et transfère les charges terminées. | L'état de la palette et la précision du positionnement influencent le placement. |
| Contrôleur et interface de programmation | Coordonne les mouvements, les recettes d'empilage et les signaux des équipements. | Les changements de produits nécessitent une configuration et une validation appropriées. |
| Système de protection | Contrôle l'exposition aux mouvements dangereux et aux risques associés. | Les mesures de protection doivent couvrir l'ensemble de l'application. |
Méthodes de préhension et compatibilité des produits
L'effecteur terminal, également appelé outillage en bout de bras, est essentiel à la compatibilité avec le produit. Un robot capable de soulever une charge peut néanmoins être inadapté si son outil ne peut pas maintenir cette charge en toute sécurité sans l'endommager.
- La préhension par vide utilise des ventouses ou des surfaces de préhension sous vide. Son adéquation dépend de facteurs tels que la porosité de la surface, les conditions d'étanchéité, l'intégrité du carton et la surface de préhension disponible.
- La préhension mécanique utilise des doigts, des pinces ou des mécanismes similaires. Le produit doit supporter les forces de contact appliquées et l'outil doit disposer d'un accès suffisant autour de celui-ci.
- L'outillage de soutien ou de type fourche transporte le produit par dessous lorsque l'emballage et le dispositif d'alimentation le permettent.
- L'outillage combiné utilise plusieurs principes de préhension ou comprend des fonctions supplémentaires, comme la manipulation de feuilles entre les couches.
Il s'agit de descriptions des approches de manutention, et non d'une classification universelle des palettiseurs complets. Le choix de l'outil doit tenir compte de l'emballage réel, notamment des cartons fragiles, des fermetures mal fixées, des sacs irréguliers ou des contenus qui se déplacent pendant la manutention. Une modification de l'emballage peut donc nécessiter une nouvelle évaluation de la manutention, même lorsque le poids nominal du produit reste inchangé.
Palettiseur robotisé et termes associés
| Terme | Signification | Relation avec un palettiseur robotisé |
|---|---|---|
| Palettiseur | Équipement qui dispose les marchandises sur des palettes. | Catégorie plus large qui comprend les équipements robotisés et non robotisés. |
| Palettiseur conventionnel | Système qui utilise des mécanismes dédiés de convoyage, de positionnement et de formation des couches pour constituer des charges palettisées. | Il réalise la même tâche globale au moyen d'une configuration d'équipement différente ; des conceptions hybrides existent également. |
| Dépalettiseur | Équipement qui retire les marchandises des palettes. | Il effectue la tâche de manutention inverse. Une installation de palettisation n'est pas automatiquement configurée pour la dépalettisation. |
| Bandéroleuse de palettes | Équipement qui applique un film étirable autour d'une charge. | Elle contribue à sécuriser la charge plutôt qu'à créer le schéma d'empilage. |
| Cellule de palettisation | Robot associé aux équipements, commandes et mesures de protection correspondants. | Elle décrit l'installation intégrée, et non uniquement le robot. |
Un robot collaboratif peut également être utilisé dans une application de palettisation, mais le terme collaboratif ne signifie pas que toutes les tâches peuvent fonctionner sans mesures de protection. L'outil, la charge utile, les mouvements, les équipements environnants et les risques potentiels de contact influencent tous l'évaluation de la sécurité.
Schémas d'empilage et stabilité de la charge
Un schéma d'empilage précise l'emplacement des colis, leur orientation et la manière dont les couches successives se rapportent les unes aux autres. Il doit tenir compte à la fois de l'espace disponible sur la palette et du comportement des colis. Remplir la plus grande surface possible n'est pas le seul objectif : la charge terminée doit également bénéficier d'un soutien, d'une stabilité et d'une compatibilité appropriés avec les manipulations ultérieures.
L'empilage en colonnes place les colis dans des positions alignées verticalement. Les dispositions imbriquées modifient la relation entre les couches adjacentes. Aucune de ces dispositions n'est automatiquement la meilleure pour tous les produits. La résistance à la compression des cartons, les dimensions des colis, le frottement, la hauteur de la charge et les méthodes de sécurisation peuvent influencer le choix approprié.
La conception de la charge doit également tenir compte des dépassements, des espaces, d'une répartition inégale du poids et de l'état de la palette. Un schéma géométriquement possible peut néanmoins être inadapté au stockage ou au transport. La précision du placement ne peut pas compenser un emballage endommagé ou une charge insuffisamment soutenue.
Par exemple, un distributeur peut programmer des recettes distinctes pour deux tailles de cartons expédiés sur le même format de palette. Chaque recette nécessiterait des coordonnées de placement, des dispositions de couches et des réglages de préhension appropriés. Si le distributeur introduit des palettes de produits mixtes, une planification supplémentaire peut être nécessaire pour gérer la résistance des emballages, la répartition du poids et l'ordre dans lequel les produits deviennent disponibles.
Contraintes de fonctionnement et évaluation
Le rendement utile d'un palettiseur robotisé dépend de l'ensemble du processus de manutention, et pas seulement des capacités de mouvement annoncées du robot. L'arrivée des produits, la fiabilité du prélèvement, la distance de déplacement, l'échange des palettes et la congestion en aval peuvent tous limiter le fonctionnement. Les comparaisons entre systèmes nécessitent donc des produits, des configurations, des schémas de charge et des conditions de fonctionnement équivalents.
L'évaluation pratique doit aborder les questions suivantes :
- Quel est le poids total manipulé ? Le choix du robot doit tenir compte de l'outil et des autres équipements transportés, ainsi que du produit, en utilisant les limites de charge applicables indiquées par le fabricant.
- Toutes les positions requises sont-elles accessibles ? Vérifiez la zone de prélèvement, les coins de la palette, les couches supérieures et les dégagements autour des équipements environnants.
- L'emballage peut-il résister à la manutention ? Évaluez la préhension, l'accélération, le placement et les contacts répétés à l'aide de colis représentatifs.
- Comment les exceptions sont-elles gérées ? Tenez compte des produits manquants, des échecs de prélèvement, des cartons endommagés, des palettes mal alignées et des cycles interrompus.
- Comment les changements de produits sont-ils contrôlés ? Les recettes, les réglages de l'outillage et les procédures de validation doivent correspondre à la gamme de produits autorisée.
- Comment les personnes accéderont-elles à l'installation ? Le fonctionnement, le nettoyage, la maintenance et la récupération nécessitent un accès approprié et des procédures de sécurité.
Les connexions aux logiciels d'entrepôt ou de production peuvent permettre la sélection des recettes et le suivi opérationnel, mais ces connexions ne sont pas inhérentes à tous les palettiseurs robotisés. La manutention physique des palettes doit également être distinguée de l'enregistrement des stocks : déplacer un carton ne met pas automatiquement à jour un système de gestion d'entrepôt, sauf si l'identification et l'échange de données nécessaires sont mis en œuvre.
Considérations de sécurité
La palettisation robotisée introduit des risques liés aux machines en mouvement, aux charges transportées, aux outils de préhension, aux convoyeurs et au transfert des palettes. Les recommandations de l'OSHA en matière de robotique soulignent l'importance d'évaluer les applications robotiques et de traiter les risques lors d'activités telles que la programmation, la maintenance et les autres interactions humaines avec les équipements.
Les mesures de protection peuvent comprendre des protections périphériques, des points d'accès interverrouillés, des dispositifs de détection de présence et des fonctions de commande liées à la sécurité, selon l'évaluation des risques. L'arrêt d'urgence ne remplace ni des dispositifs de protection appropriés ni la maîtrise des énergies dangereuses. Les procédures de maintenance et de récupération doivent prendre en compte les sources d'énergie pertinentes et la possibilité de mouvements inattendus.
L'évaluation de la sécurité doit couvrir la cellule intégrée plutôt que de traiter le robot comme un composant isolé. Les dispositifs de sécurité individuels d'un robot n'établissent pas que l'installation complète est sûre pour son utilisation prévue.
Questions fréquentes
Un palettiseur robotisé est-il la même chose qu'un palettiseur ?
Un palettiseur robotisé est un type de palettiseur. Le terme plus large inclut également les équipements qui constituent des charges palettisées à l'aide de mécanismes dédiés de convoyage et de formation des couches plutôt que d'un système de prélèvement robotisé.
Un palettiseur robotisé peut-il manipuler différentes tailles de cartons ?
Oui, si sa portée, sa charge utile, son outillage, son dispositif d'alimentation et sa programmation sont adaptés à ces cartons. La programmabilité seule ne garantit pas la compatibilité avec tous les colis.
Un palettiseur robotisé filme-t-il la palette terminée ?
Pas nécessairement. La palettisation dispose les marchandises sur la palette ; le filmage sécurise la charge avec un film. Les processus peuvent être intégrés, mais ils restent des fonctions distinctes.
Un palettiseur robotisé peut-il constituer des palettes de produits mixtes ?
Certaines installations le peuvent, à condition de disposer d'informations appropriées sur les produits, de capacités de manutention adaptées et de dispositifs de planification de la charge. Il ne faut pas considérer la palettisation de produits mixtes comme une capacité standard de tous les systèmes.
Sources
- International Federation of Robotics : Industrial Robots — Informations générales sur les définitions des robots industriels et les catégories d'applications, notamment les opérations de manutention.
- ABB Robotics : Palletizing — Documentation du fabricant illustrant les applications de palettisation robotisée, la manutention des produits et les équipements intégrés.
- Occupational Safety and Health Administration : Robotics — Recommandations et ressources de référence sur les risques des systèmes robotisés, l'évaluation des risques et les dispositifs de protection.