Robotpalleterare
Vad är en robotpalleterare?
En robotpalleterare är ett automatiserat system som använder en programmerbar industrirobot för att plocka upp varor och placera dem på en pall enligt ett planerat staplingsmönster. Den kallas även robotiserad palleterare och används inom tillverkning, lagerhållning och distribution för att förbereda kartonger, säckar, brickor eller andra lämpliga laster för lagring och transport.
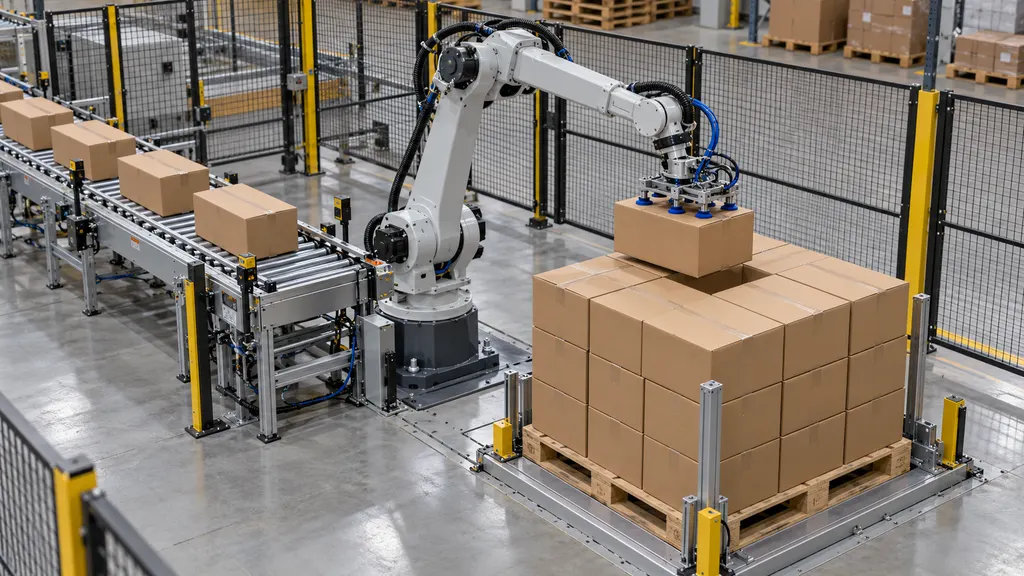
Begreppet kan syfta på roboten och dess gripverktyg eller, i bredare bemärkelse, på hela palleteringsinstallationen. En komplett installation kan omfatta produkttransportörer, utrustning för pallpositionering, sensorer, styrsystem och skyddsåtgärder. Denna åtskillnad är viktig när utrustningsspecifikationer tolkas: en robots lyftkapacitet i sig beskriver inte kapaciteten hos ett helt palleteringssystem.
Palletering skapar en enhetslast, vilket gör att flera artiklar kan hanteras tillsammans med hjälp av exempelvis en gaffeltruck eller pallyftare. Det innebär inte nödvändigtvis att lasten säkras. Sträckfilmsinplastning, bandning, märkning och slutkontroll kan utföras i separat utrustning eller i integrerade stationer längre ned i processen.
Roll inom logistik och e-handel
En robotpalleterare arbetar vid den punkt där enskilda paket eller andra hanteringsenheter samlas till en pallast. I en fabrik kan detta vara nära slutet av en förpackningslinje. I ett distributionscenter kan den stödja förberedelse av utgående gods, påfyllning av butiker eller konsolidering av varor för en annan anläggning.
Inom e-handel är palletering särskilt relevant för förflyttning av bulklager snarare än för individuella leveranser till dörren. En återförsäljare kan till exempel ta emot produkter i kartonger, lagra dem på ett distributionslager och senare använda robotiserad palletering för att förbereda påfyllnadslaster till ett annat lager. En separat process kan därefter bryta ned pallarna för individuell orderplockning.
För gränsöverskridande försändelser hjälper en palleterare till att forma den fysiska lasten, men utför inte tullklarering och fastställer inte heller att lagstadgade krav är uppfyllda. Pallens mått, paketmärkning, pallmaterial och arrangemang för lastsäkring måste fortfarande kontrolleras mot de krav som gäller för försändelsen. Att en robot slutför sitt programmerade staplingsmönster visar inte i sig att lasten är lämplig för internationell transport.
Så fungerar en robotpalleterare
Den exakta sekvensen beror på installationen, men en palleteringscykel kan förstås genom följande steg:
- Produktpresentation: En transportör eller annan matningsanordning för in artiklar till ett definierat plockområde. Artiklarna kan behöva ha rätt avstånd, inriktning eller orientering innan roboten kan hantera dem på ett tillförlitligt sätt.
- Produktidentifiering: Styrenheten använder ett valt produktionsrecept, sensordata eller information från ansluten utrustning för att avgöra vad som hanteras. Visionssystem kan inkluderas när identifiering eller positionsdetektering behövs, men de är inte nödvändiga i varje installation.
- Plockning: Robotens ändverktyg griper en artikel eller en grupp artiklar. Gripmetoden måste passa förpackningen, vikten, ytan och den avsedda förflyttningen.
- Förflyttning och placering: Roboten flyttar lasten till en beräknad position på pallen och tillämpar den erforderliga orienteringen och placeringssekvensen.
- Skiktuppbyggnad: Systemet upprepar processen för att bygga på varandra följande skikt. Vissa installationer hanterar även mellanlägg eller glidskivor när lastens utformning kräver det.
- Slutförande och överföring av pallen: När den planerade lasten är färdig tas den bort eller transporteras vidare. En tom pall måste därefter positioneras innan nästa last kan påbörjas.
Styrenheten samordnar dessa åtgärder med den omgivande utrustningen. Den kan exempelvis förhindra en placering när pallen saknas eller stoppa inflödet uppströms när plockområdet är fullt. De faktiska funktionerna beror på systemets utformning och integration.
Huvudkomponenter
| Komponent | Funktion | Viktig faktor |
|---|---|---|
| Industrirobot | Flyttar produkter mellan plockområdet och pallpositionerna. | Nyttolast, räckvidd, rörelse och tillgängligt arbetsutrymme måste passa uppgiften. |
| Ändverktyg | Griper, stöder eller släpper produkten. | Förpackningens styrka och ytans egenskaper påverkar gripningens lämplighet. |
| Utrustning för produktmatning | Presenterar produkter för plockning. | Ojämna avstånd eller felaktig orientering kan avbryta cykeln. |
| Utrustning för pallhantering | Positionerar tomma pallar och överför färdiga laster. | Pallens skick och positioneringsnoggrannhet påverkar placeringen. |
| Styrenhet och programmeringsgränssnitt | Samordnar rörelser, staplingsrecept och utrustningssignaler. | Produktändringar kräver lämplig konfiguration och validering. |
| Skyddssystem | Kontrollerar exponering för farliga rörelser och relaterade risker. | Skyddsåtgärderna måste omfatta hela tillämpningen. |
Gripmetoder och produktkompatibilitet
Ändverktyget, även kallat verktyg vid armens ände, är centralt för produktkompatibiliteten. En robot som kan lyfta en last kan ändå vara olämplig om verktyget inte kan hålla lasten säkert utan att skada den.
- Vakuumgripning använder sugkoppar eller vakuumbaserade gripytor. Lämpligheten beror på faktorer som ytans porositet, tätningsförhållanden, kartongens integritet och den tillgängliga gripytan.
- Mekanisk gripning använder fingrar, klämmor eller liknande mekanismer. Produkten måste tåla de kontaktkrafter som appliceras och verktyget måste ha tillräcklig åtkomst runt den.
- Stödjande verktyg eller gaffelverktyg bär produkten underifrån när förpackningen och matningsarrangemanget tillåter det.
- Kombinerade verktyg använder mer än en gripprincip eller innehåller ytterligare funktioner, exempelvis hantering av skivor mellan skikten.
Detta är beskrivningar av hanteringsmetoder, inte en universell klassificering av kompletta palleterare. Valet av verktyg måste ta hänsyn till den faktiska förpackningen, inklusive svaga kartonger, lösa förslutningar, oregelbundna säckar eller innehåll som förskjuts under förflyttningen. En förändring av förpackningen kan därför kräva en ny hanteringsbedömning även när produktens nominella vikt är oförändrad.
Robotpalleterare och relaterade termer
| Term | Betydelse | Förhållande till en robotpalleterare |
|---|---|---|
| Palleterare | Utrustning som placerar varor på pallar. | En bredare kategori som omfattar både robotiserad och icke-robotiserad utrustning. |
| Konventionell palleterare | Ett system som använder särskilda transport-, positionerings- och skiktformningsmekanismer för att bygga pallaster. | Den utför samma övergripande uppgift genom en annan utrustningslösning; hybridkonstruktioner förekommer också. |
| Avpalleterare | Utrustning som tar bort varor från pallar. | Den utför den omvända hanteringsuppgiften. En palleteringsinstallation är inte automatiskt konfigurerad för avpalletering. |
| Pallinplastare | Utrustning som applicerar sträckfilm runt en last. | Den hjälper till att säkra lasten i stället för att skapa staplingsmönstret. |
| Palleteringscell | Roboten tillsammans med tillhörande utrustning, styrsystem och skyddsåtgärder. | Den beskriver den integrerade installationen snarare än endast roboten. |
En kollaborativ robot kan också användas i en palleteringstillämpning, men ordet kollaborativ betyder inte att varje uppgift kan utföras utan skyddsåtgärder. Verktyget, nyttolasten, rörelsen, den omgivande utrustningen och möjliga kontaktfaror påverkar alla säkerhetsbedömningen.
Staplingsmönster och laststabilitet
Ett staplingsmönster anger var paketen placeras, hur de orienteras och hur efterföljande skikt förhåller sig till varandra. Det måste ta hänsyn till både pallutrymme och paketens beteende. Att fylla största möjliga yta är inte det enda målet: den färdiga lasten behöver också lämpligt stöd, stabilitet och kompatibilitet med efterföljande hantering.
Kolumnstapling placerar paketen i vertikalt linjerade positioner. Förbandstapling förändrar förhållandet mellan intilliggande skikt. Ingen av lösningarna är automatiskt bäst för alla produkter. Kartongens tryckhållfasthet, paketens mått, friktion, lasthöjd och säkringsmetoder kan påverka vilket val som är lämpligt.
Lastens utformning bör även ta hänsyn till överhäng, mellanrum, ojämn viktfördelning och pallens skick. Ett mönster som är geometriskt möjligt kan ändå vara olämpligt för lagring eller transport. Placeringsnoggrannhet kan inte kompensera för skadade förpackningar eller en otillräckligt stödd last.
En distributör kan till exempel programmera separata recept för två kartongstorlekar som skickas på samma pallformat. Varje recept behöver lämpliga placeringskoordinater, skiktarrangemang och gripinställningar. Om distributören introducerar pallar med blandade produkter kan ytterligare planering behövas för att hantera förpackningarnas styrka, viktfördelningen och i vilken ordning produkterna blir tillgängliga.
Driftsbegränsningar och utvärdering
En robotpalleterares användbara kapacitet beror på hela hanteringsprocessen, inte bara på robotens annonserade rörelseförmåga. Produktinflöde, plockningens tillförlitlighet, förflyttningsavstånd, pallbyte och trängsel längre ned i processen kan alla begränsa driften. Jämförelser mellan system kräver därför likvärdiga produkter, layouter, lastmönster och driftsförhållanden.
En praktisk utvärdering bör omfatta följande frågor:
- Vilken är den totala hanterade vikten? Vid val av robot måste man ta hänsyn till verktyget och annan medförd utrustning samt produkten, med användning av tillverkarens tillämpliga lastgränser.
- Kan alla nödvändiga positioner nås? Kontrollera plockområdet, pallens hörn, de övre skikten och utrymmet runt den omgivande utrustningen.
- Tål förpackningen hanteringen? Utvärdera gripning, acceleration, placering och upprepad kontakt med representativa paket.
- Hur hanteras undantag? Ta hänsyn till saknade produkter, misslyckade plock, skadade kartonger, felinriktade pallar och avbrutna cykler.
- Hur styrs produktändringar? Recept, verktygsjusteringar och valideringsrutiner bör återspegla det tillåtna produktsortimentet.
- Hur får personer tillgång till installationen? Drift, rengöring, underhåll och återställning kräver lämplig åtkomst och säkerhetsrutiner.
Anslutningar till lager- eller produktionsprogramvara kan stödja val av recept och operativ rapportering, men sådana anslutningar är inte en inneboende del av varje robotpalleterare. Fysisk pallhantering bör också skiljas från lagerregistrering: att flytta en kartong uppdaterar inte automatiskt ett lagerhanteringssystem om inte nödvändig identifiering och dataöverföring har implementerats.
Säkerhetsaspekter
Robotiserad palletering medför risker förknippade med rörliga maskiner, burna laster, gripverktyg, transportörer och pallöverföring. OSHA:s vägledning om robotteknik betonar utvärdering av robotapplikationer och hantering av risker under aktiviteter som programmering, underhåll och annan mänsklig interaktion med utrustning.
Skyddsåtgärder kan, beroende på riskbedömningen, omfatta perimeterstängsel, förreglade åtkomstpunkter, närvarokännande anordningar och säkerhetsrelaterade styrfunktioner. Nödstopp ersätter inte lämpligt skydd eller kontroll av farlig energi. Underhålls- och återställningsrutiner måste hantera relevanta energikällor och möjligheten till oväntade rörelser.
Säkerhetsbedömningen bör omfatta den integrerade cellen i stället för att behandla roboten som en isolerad komponent. En robots individuella säkerhetsfunktioner fastställer inte att hela installationen är säker för den avsedda användningen.
Vanliga frågor
Är en robotpalleterare samma sak som en palleterare?
En robotpalleterare är en typ av palleterare. Den bredare termen omfattar även utrustning som bygger pallaster med särskilda transport- och skiktformningsmekanismer i stället för ett robotiserat plocksystem.
Kan en robotpalleterare hantera olika kartongstorlekar?
Ja, om dess räckvidd, nyttolast, verktyg, matningsarrangemang och programmering stöder dessa kartonger. Programmerbarhet i sig garanterar inte kompatibilitet med varje paket.
Inplastar en robotpalleterare den färdiga pallen?
Inte nödvändigtvis. Palletering placerar varor på pallen; inplastning säkrar lasten med film. Processerna kan vara integrerade, men de förblir separata funktioner.
Kan en robotpalleterare bygga pallar med blandade produkter?
Vissa installationer kan göra det, förutsatt att de har lämplig produktinformation, hanteringskapacitet och arrangemang för lastplanering. Man bör inte anta att palletering av blandade produkter är en standardfunktion i alla system.
Källor
- International Federation of Robotics: Industrial Robots — Bakgrund om definitioner av industrirobotar och användningskategorier, inklusive hanteringsoperationer.
- ABB Robotics: Palletizing — Tillverkardokumentation som illustrerar robotiserade palleteringstillämpningar, produkthantering och integrerad utrustning.
- Occupational Safety and Health Administration: Robotics — Vägledning och referensmaterial om risker med robotsystem, riskbedömning och skyddsåtgärder.


