หุ่นยนต์จัดเรียงสินค้าบนพาเลท
หุ่นยนต์จัดเรียงพาเลทคืออะไร?
หุ่นยนต์จัดเรียงพาเลท คือระบบอัตโนมัติที่ใช้หุ่นยนต์อุตสาหกรรมแบบตั้งโปรแกรมได้เพื่อหยิบสินค้าและจัดเรียงลงบนพาเลทตามรูปแบบการซ้อนที่วางแผนไว้ หรือเรียกอีกอย่างว่า ระบบจัดเรียงพาเลทด้วยหุ่นยนต์ โดยใช้ในภาคการผลิต คลังสินค้า และการกระจายสินค้า เพื่อเตรียมกล่อง ถุง ถาด หรือสิ่งของอื่น ๆ ที่เหมาะสมสำหรับการจัดเก็บและขนส่ง
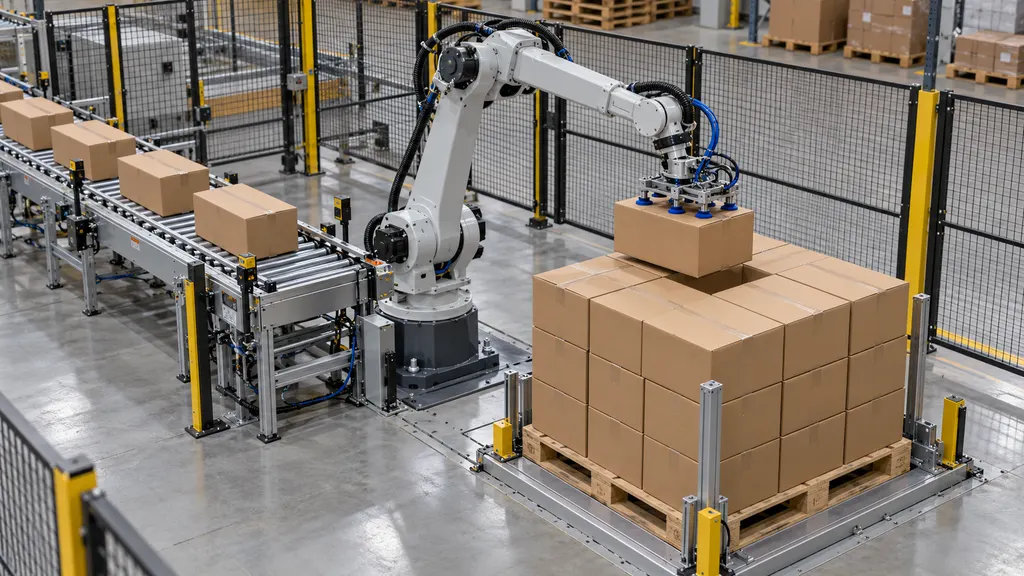
คำนี้อาจหมายถึงตัวหุ่นยนต์และอุปกรณ์จับยึด หรือหมายถึงการติดตั้งระบบจัดเรียงพาเลทแบบครบชุดในความหมายที่กว้างกว่า การติดตั้งแบบครบชุดอาจประกอบด้วยสายพานลำเลียงสินค้า อุปกรณ์จัดตำแหน่งพาเลท เซ็นเซอร์ ระบบควบคุม และมาตรการป้องกัน ความแตกต่างนี้มีความสำคัญเมื่อตีความข้อมูลจำเพาะของอุปกรณ์ เนื่องจากความสามารถในการยกของหุ่นยนต์เพียงอย่างเดียวไม่ได้อธิบายความสามารถของระบบจัดเรียงพาเลททั้งหมด
การจัดเรียงพาเลทช่วยสร้างหน่วยบรรทุก ทำให้สามารถจัดการสินค้าหลายรายการพร้อมกันโดยใช้อุปกรณ์ เช่น รถยกหรือรถลากพาเลท แต่ไม่ได้หมายความว่าจะมีการยึดตรึงหน่วยบรรทุกนั้นเสมอไป การพันฟิล์มยืด การรัดสาย การติดฉลาก และการตรวจสอบขั้นสุดท้ายอาจดำเนินการด้วยอุปกรณ์แยกต่างหากหรือสถานีปลายทางที่รวมอยู่ในระบบ
บทบาทในโลจิสติกส์และอีคอมเมิร์ซ
หุ่นยนต์จัดเรียงพาเลททำงาน ณ จุดที่บรรจุภัณฑ์แต่ละชิ้นหรือหน่วยจัดการอื่น ๆ ถูกประกอบรวมเป็นสินค้าบนพาเลท ในโรงงาน จุดนี้อาจอยู่ใกล้ส่วนท้ายของสายการบรรจุ ในศูนย์กระจายสินค้า อาจใช้เพื่อเตรียมการขนส่งขาออก เติมสินค้าให้ร้านค้า หรือรวมสินค้าเพื่อส่งต่อไปยังสถานที่อื่น
ในอีคอมเมิร์ซ การจัดเรียงพาเลทมีความเกี่ยวข้องโดยเฉพาะกับการเคลื่อนย้ายสินค้าคงคลังจำนวนมาก มากกว่าการจัดส่งสินค้าแต่ละรายการถึงหน้าบ้าน ตัวอย่างเช่น ผู้ค้าปลีกอาจรับสินค้าเป็นกล่อง จัดเก็บไว้ในศูนย์ดำเนินการตามคำสั่งซื้อ และต่อมาใช้หุ่นยนต์จัดเรียงพาเลทเพื่อเตรียมสินค้าสำหรับเติมคลังสินค้าอีกแห่ง จากนั้นอาจมีกระบวนการแยกพาเลทเหล่านั้นออกเพื่อหยิบสินค้าแต่ละรายการตามคำสั่งซื้อ
สำหรับการขนส่งข้ามพรมแดน เครื่องจัดเรียงพาเลทช่วยจัดรูปแบบสินค้าทางกายภาพ แต่ไม่ได้ดำเนินพิธีการศุลกากรหรือรับรองการปฏิบัติตามข้อกำหนด เครื่องหมายบนบรรจุภัณฑ์ วัสดุพาเลท ขนาดพาเลท และการยึดตรึงสินค้ายังคงต้องตรวจสอบให้สอดคล้องกับข้อกำหนดที่ใช้กับการขนส่งนั้น ๆ หุ่นยนต์ที่จัดเรียงตามรูปแบบที่ตั้งโปรแกรมไว้เสร็จสิ้น ไม่ได้แสดงด้วยตัวมันเองว่าสินค้านั้นเหมาะสมสำหรับการขนส่งระหว่างประเทศ
หุ่นยนต์จัดเรียงพาเลททำงานอย่างไร
ลำดับการทำงานที่แน่นอนขึ้นอยู่กับการติดตั้ง แต่สามารถทำความเข้าใจรอบการจัดเรียงพาเลทผ่านขั้นตอนต่อไปนี้:
- การนำเสนอสินค้า: สายพานลำเลียงหรือระบบป้อนสินค้าอื่น ๆ จะนำสินค้าเข้าสู่พื้นที่หยิบที่กำหนด สินค้าอาจต้องเว้นระยะ จัดแนว หรือปรับทิศทางก่อนที่หุ่นยนต์จะสามารถจัดการได้อย่างน่าเชื่อถือ
- การระบุสินค้า: ตัวควบคุมใช้สูตรการผลิตที่เลือกไว้ ข้อมูลจากเซ็นเซอร์ หรือข้อมูลจากอุปกรณ์ที่เชื่อมต่อ เพื่อระบุว่าสินค้าใดกำลังถูกจัดการ ระบบวิชันสามารถติดตั้งได้เมื่อต้องการระบุสินค้าหรือตรวจจับตำแหน่ง แต่ไม่จำเป็นสำหรับการติดตั้งทุกระบบ
- การหยิบ: อุปกรณ์ปลายแขนของหุ่นยนต์จับสินค้าหนึ่งชิ้นหรือกลุ่มสินค้า วิธีการจับต้องเหมาะสมกับบรรจุภัณฑ์ น้ำหนัก พื้นผิว และการเคลื่อนย้ายที่ต้องการ
- การเคลื่อนย้ายและวางสินค้า: หุ่นยนต์เคลื่อนย้ายสินค้าไปยังตำแหน่งที่คำนวณไว้บนพาเลท โดยใช้ทิศทางและลำดับการวางที่จำเป็น
- การสร้างชั้น: ระบบทำซ้ำกระบวนการเพื่อสร้างชั้นต่อ ๆ ไป การติดตั้งบางระบบยังสามารถจัดการแผ่นรองชั้นหรือแผ่นสลิปชีตได้ หากการออกแบบหน่วยบรรทุกต้องใช้
- การจัดพาเลทให้เสร็จและการถ่ายโอน: เมื่อจัดสินค้าได้ครบตามแผนแล้ว สินค้าจะถูกนำออกหรือส่งต่อด้วยสายพาน จากนั้นต้องจัดตำแหน่งพาเลทเปล่าก่อนเริ่มหน่วยบรรทุกถัดไป
ตัวควบคุมจะประสานการทำงานเหล่านี้กับอุปกรณ์โดยรอบ ตัวอย่างเช่น อาจป้องกันไม่ให้วางสินค้าเมื่อไม่มีพาเลท หรือหยุดการป้อนสินค้าจากต้นทางเมื่อพื้นที่หยิบเต็ม ฟังก์ชันจริงขึ้นอยู่กับการออกแบบและการผสานระบบ
ส่วนประกอบหลัก
| ส่วนประกอบ | หน้าที่ | ข้อควรพิจารณาที่สำคัญ |
|---|---|---|
| หุ่นยนต์อุตสาหกรรม | เคลื่อนย้ายสินค้าระหว่างพื้นที่หยิบและตำแหน่งบนพาเลท | น้ำหนักบรรทุก ระยะเอื้อม การเคลื่อนไหว และพื้นที่ทำงานต้องเหมาะสมกับงาน |
| อุปกรณ์ปลายแขน | จับ รองรับ หรือปล่อยสินค้า | ความแข็งแรงและลักษณะพื้นผิวของบรรจุภัณฑ์มีผลต่อความเหมาะสมในการจับ |
| อุปกรณ์ป้อนสินค้า | นำเสนอสินค้าเพื่อการหยิบ | ระยะห่างหรือทิศทางที่ไม่สม่ำเสมออาจทำให้รอบการทำงานหยุดชะงัก |
| อุปกรณ์จัดการพาเลท | จัดตำแหน่งพาเลทเปล่าและถ่ายโอนหน่วยบรรทุกที่เสร็จแล้ว | สภาพพาเลทและความแม่นยำในการจัดตำแหน่งมีผลต่อการวางสินค้า |
| ตัวควบคุมและอินเทอร์เฟซการตั้งโปรแกรม | ประสานการเคลื่อนไหว สูตรการจัดเรียง และสัญญาณจากอุปกรณ์ | การเปลี่ยนสินค้า需要การกำหนดค่าและการตรวจสอบที่เหมาะสม |
| ระบบป้องกันอันตราย | ควบคุมการสัมผัสกับการเคลื่อนไหวที่เป็นอันตรายและอันตรายที่เกี่ยวข้อง | มาตรการป้องกันต้องครอบคลุมการใช้งานทั้งหมด |
วิธีการจับและความเข้ากันได้กับสินค้า
อุปกรณ์ปลายแขน หรือที่เรียกว่าเครื่องมือปลายแขนหุ่นยนต์ เป็นส่วนสำคัญต่อความเข้ากันได้กับสินค้า หุ่นยนต์ที่สามารถยกสินค้าได้อาจยังไม่เหมาะสม หากอุปกรณ์ของมันไม่สามารถยึดสินค้านั้นได้อย่างมั่นคงโดยไม่ทำให้เกิดความเสียหาย
- การจับด้วยสุญญากาศ ใช้ถ้วยดูดหรือพื้นผิวจับยึดที่ทำงานด้วยสุญญากาศ ความเหมาะสมขึ้นอยู่กับปัจจัยต่าง ๆ เช่น ความพรุนของพื้นผิว สภาพการปิดผนึก ความสมบูรณ์ของกล่อง และพื้นที่จับที่มีอยู่
- การจับเชิงกล ใช้นิ้วจับ แคลมป์ หรือกลไกที่คล้ายกัน สินค้าต้องทนต่อแรงสัมผัสที่ใช้ และอุปกรณ์ต้องเข้าถึงบริเวณรอบสินค้าได้เพียงพอ
- อุปกรณ์รองรับหรือแบบงา รองรับสินค้าจากด้านล่างเมื่อบรรจุภัณฑ์และระบบป้อนสินค้าเอื้ออำนวย
- อุปกรณ์แบบผสม ใช้หลักการจับมากกว่าหนึ่งรูปแบบ หรือมีฟังก์ชันเพิ่มเติม เช่น การจัดการแผ่นคั่นระหว่างชั้น
สิ่งเหล่านี้เป็นคำอธิบายแนวทางการจัดการ ไม่ใช่การจำแนกประเภทสากลของเครื่องจัดเรียงพาเลททั้งหมด การเลือกอุปกรณ์ต้องพิจารณาบรรจุภัณฑ์จริง รวมถึงกล่องที่อ่อนแอ ฝาปิดที่หลวม ถุงที่มีรูปร่างไม่แน่นอน หรือสิ่งของภายในที่เคลื่อนตัวระหว่างการขนย้าย ดังนั้นการเปลี่ยนบรรจุภัณฑ์อาจทำให้ต้องประเมินการจัดการใหม่ แม้น้ำหนักที่ระบุของสินค้าจะไม่เปลี่ยนแปลง
หุ่นยนต์จัดเรียงพาเลทและคำศัพท์ที่เกี่ยวข้อง
| คำศัพท์ | ความหมาย | ความสัมพันธ์กับหุ่นยนต์จัดเรียงพาเลท |
|---|---|---|
| เครื่องจัดเรียงพาเลท | อุปกรณ์ที่จัดเรียงสินค้าบนพาเลท | เป็นหมวดหมู่ที่กว้างกว่า ซึ่งรวมทั้งอุปกรณ์แบบใช้หุ่นยนต์และไม่ใช้หุ่นยนต์ |
| เครื่องจัดเรียงพาเลทแบบทั่วไป | ระบบที่ใช้กลไกเฉพาะสำหรับการลำเลียง การจัดตำแหน่ง และการสร้างชั้นเพื่อจัดทำหน่วยบรรทุกบนพาเลท | ทำงานโดยรวมเหมือนกันผ่านการจัดอุปกรณ์ที่แตกต่างกัน และยังมีการออกแบบแบบผสมด้วย |
| เครื่องแยกสินค้าจากพาเลท | อุปกรณ์ที่นำสินค้าออกจากพาเลท | ทำหน้าที่จัดการในทิศทางตรงกันข้าม การติดตั้งระบบจัดเรียงพาเลทไม่ได้หมายความว่าจะถูกกำหนดค่าให้แยกสินค้าออกจากพาเลทโดยอัตโนมัติ |
| เครื่องพันพาเลท | อุปกรณ์ที่พันฟิล์มยืดรอบหน่วยบรรทุก | ช่วยยึดหน่วยบรรทุกให้มั่นคง แทนที่จะสร้างรูปแบบการซ้อน |
| เซลล์จัดเรียงพาเลท | หุ่นยนต์ร่วมกับอุปกรณ์ ระบบควบคุม และมาตรการป้องกันที่เกี่ยวข้อง | อธิบายการติดตั้งแบบผสานรวม ไม่ใช่เฉพาะตัวหุ่นยนต์ |
หุ่นยนต์ร่วมปฏิบัติงานสามารถใช้ในงานจัดเรียงพาเลทได้เช่นกัน แต่คำว่า ร่วมปฏิบัติงาน ไม่ได้หมายความว่างานทุกประเภทจะทำงานได้โดยไม่มีมาตรการป้องกัน อุปกรณ์ น้ำหนักบรรทุก การเคลื่อนไหว อุปกรณ์โดยรอบ และอันตรายจากการสัมผัสที่อาจเกิดขึ้น ล้วนมีผลต่อการประเมินความปลอดภัย
รูปแบบการซ้อนและความมั่นคงของหน่วยบรรทุก
รูปแบบการซ้อนระบุตำแหน่งที่วางบรรจุภัณฑ์ ทิศทางของบรรจุภัณฑ์ และความสัมพันธ์ของชั้นต่าง ๆ ต่อกัน ต้องพิจารณาทั้งพื้นที่บนพาเลทและพฤติกรรมของบรรจุภัณฑ์ การใช้พื้นที่ให้ได้มากที่สุดไม่ใช่เป้าหมายเพียงอย่างเดียว หน่วยบรรทุกที่เสร็จแล้วต้องมีการรองรับ ความมั่นคง และความเข้ากันได้กับการจัดการในขั้นตอนถัดไปอย่างเหมาะสม
การซ้อนแบบแนวเสาตั้งบรรจุภัณฑ์ในตำแหน่งที่ตรงกันในแนวตั้ง ส่วนการซ้อนแบบประสานจะเปลี่ยนความสัมพันธ์ระหว่างชั้นที่อยู่ติดกัน ไม่มีรูปแบบใดเหมาะสมที่สุดสำหรับสินค้าทุกประเภทโดยอัตโนมัติ ความแข็งแรงต่อแรงกดของกล่อง ขนาดบรรจุภัณฑ์ แรงเสียดทาน ความสูงของหน่วยบรรทุก และวิธีการยึดตรึง ล้วนมีผลต่อการเลือกที่เหมาะสม
การออกแบบหน่วยบรรทุกควรพิจารณาการยื่นเกิน ช่องว่าง การกระจายน้ำหนักที่ไม่สม่ำเสมอ และสภาพของพาเลทด้วย รูปแบบที่เป็นไปได้ทางเรขาคณิตอาจยังไม่เหมาะสมสำหรับการจัดเก็บหรือขนส่ง ความแม่นยำในการวางไม่สามารถชดเชยบรรจุภัณฑ์ที่เสียหายหรือหน่วยบรรทุกที่รองรับไม่เพียงพอ
ตัวอย่างเช่น ผู้จัดจำหน่ายอาจตั้งโปรแกรมสูตรแยกกันสำหรับกล่องสองขนาดที่จัดส่งบนรูปแบบพาเลทเดียวกัน แต่ละสูตรต้องมีพิกัดการวาง การจัดเรียงชั้น และการตั้งค่าอุปกรณ์จับที่เหมาะสม หากผู้จัดจำหน่ายเริ่มใช้พาเลทที่มีสินค้าหลายประเภท อาจจำเป็นต้องวางแผนเพิ่มเติมเพื่อจัดการความแข็งแรงของบรรจุภัณฑ์ การกระจายน้ำหนัก และลำดับที่สินค้าจะพร้อมใช้งาน
ข้อจำกัดในการทำงานและการประเมิน
ผลผลิตที่ใช้งานได้ของหุ่นยนต์จัดเรียงพาเลทขึ้นอยู่กับกระบวนการจัดการทั้งหมด ไม่ใช่เพียงความสามารถในการเคลื่อนไหวที่โฆษณาไว้ของหุ่นยนต์ การมาถึงของสินค้า ความน่าเชื่อถือในการหยิบ ระยะทางการเคลื่อนที่ การเปลี่ยนพาเลท และความแออัดของกระบวนการปลายทาง ล้วนจำกัดการทำงานได้ ดังนั้นการเปรียบเทียบระบบจึงต้องใช้สินค้า รูปแบบการจัดวาง รูปแบบหน่วยบรรทุก และสภาวะการทำงานที่เทียบเท่ากัน
การประเมินในทางปฏิบัติควรตอบคำถามต่อไปนี้:
- น้ำหนักรวมที่จัดการคือเท่าใด? การเลือกหุ่นยนต์ต้องคำนึงถึงอุปกรณ์จับและอุปกรณ์อื่น ๆ ที่บรรทุกไปพร้อมกับสินค้า รวมถึงตัวสินค้า โดยใช้ขีดจำกัดน้ำหนักบรรทุกที่เกี่ยวข้องของผู้ผลิต
- สามารถเข้าถึงทุกตำแหน่งที่ต้องการได้หรือไม่? ตรวจสอบพื้นที่หยิบ มุมพาเลท ชั้นบน และระยะห่างจากอุปกรณ์โดยรอบ
- บรรจุภัณฑ์ทนต่อการจัดการได้หรือไม่? ประเมินการจับ การเร่งความเร็ว การวาง และการสัมผัสซ้ำ โดยใช้บรรจุภัณฑ์ตัวแทน
- จัดการข้อยกเว้นอย่างไร? พิจารณาสินค้าที่ขาดหาย การหยิบล้มเหลว กล่องเสียหาย พาเลทไม่ตรงแนว และรอบการทำงานที่หยุดชะงัก
- ควบคุมการเปลี่ยนแปลงสินค้าอย่างไร? สูตรการทำงาน การปรับอุปกรณ์ และขั้นตอนการตรวจสอบควรสอดคล้องกับช่วงสินค้าที่ได้รับอนุญาต
- ผู้คนจะเข้าถึงการติดตั้งได้อย่างไร? การใช้งาน การทำความสะอาด การบำรุงรักษา และการกู้คืนระบบจำเป็นต้องมีการเข้าถึงและขั้นตอนด้านความปลอดภัยที่เหมาะสม
การเชื่อมต่อกับซอฟต์แวร์คลังสินค้าหรือการผลิตอาจช่วยรองรับการเลือกสูตรและการรายงานการดำเนินงาน แต่การเชื่อมต่อดังกล่าวไม่ได้มีอยู่ในหุ่นยนต์จัดเรียงพาเลททุกระบบโดยอัตโนมัติ ควรแยกการจัดการพาเลททางกายภาพออกจากการบันทึกสินค้าคงคลังด้วย การเคลื่อนย้ายกล่องไม่ได้อัปเดตระบบจัดการคลังสินค้าโดยอัตโนมัติ เว้นแต่จะมีการใช้การระบุและการแลกเปลี่ยนข้อมูลที่จำเป็น
ข้อควรพิจารณาด้านความปลอดภัย
การจัดเรียงพาเลทด้วยหุ่นยนต์ก่อให้เกิดอันตรายที่เกี่ยวข้องกับเครื่องจักรที่เคลื่อนไหว สินค้าที่ถูกยก อุปกรณ์จับ สายพานลำเลียง และการถ่ายโอนพาเลท แนวทางด้านหุ่นยนต์ของ OSHA เน้นการประเมินการใช้งานหุ่นยนต์และการจัดการอันตรายในระหว่างกิจกรรมต่าง ๆ เช่น การตั้งโปรแกรม การบำรุงรักษา และการมีปฏิสัมพันธ์ระหว่างคนกับอุปกรณ์ในรูปแบบอื่น ๆ
มาตรการป้องกันอาจรวมถึงรั้วกั้นโดยรอบ จุดเข้าถึงที่มีระบบอินเทอร์ล็อก อุปกรณ์ตรวจจับการมีอยู่ และฟังก์ชันควบคุมที่เกี่ยวข้องกับความปลอดภัย ทั้งนี้ขึ้นอยู่กับการประเมินความเสี่ยง การหยุดฉุกเฉินไม่ใช่สิ่งทดแทนการป้องกันที่เหมาะสมหรือการควบคุมพลังงานอันตราย ขั้นตอนการบำรุงรักษาและการกู้คืนต้องจัดการกับแหล่งพลังงานที่เกี่ยวข้องและความเป็นไปได้ของการเคลื่อนไหวที่ไม่คาดคิด
การประเมินความปลอดภัยควรครอบคลุมเซลล์แบบผสานรวม แทนที่จะพิจารณาหุ่นยนต์เป็นส่วนประกอบที่แยกเดี่ยว คุณลักษณะด้านความปลอดภัยเฉพาะของหุ่นยนต์ไม่ได้ยืนยันว่าการติดตั้งทั้งหมดปลอดภัยสำหรับการใช้งานตามวัตถุประสงค์
คำถามที่พบบ่อย
หุ่นยนต์จัดเรียงพาเลทเหมือนกับเครื่องจัดเรียงพาเลทหรือไม่?
หุ่นยนต์จัดเรียงพาเลทเป็นเครื่องจัดเรียงพาเลทประเภทหนึ่ง คำที่กว้างกว่านี้ยังรวมถึงอุปกรณ์ที่สร้างหน่วยบรรทุกบนพาเลทโดยใช้กลไกเฉพาะสำหรับการลำเลียงและการสร้างชั้น แทนระบบหยิบสินค้าด้วยหุ่นยนต์
หุ่นยนต์จัดเรียงพาเลทสามารถจัดการกล่องหลายขนาดได้หรือไม่?
ทำได้ หากระยะเอื้อม น้ำหนักบรรทุก อุปกรณ์จับ ระบบป้อนสินค้า และการตั้งโปรแกรมรองรับกล่องเหล่านั้น ความสามารถในการตั้งโปรแกรมเพียงอย่างเดียวไม่ได้รับประกันความเข้ากันได้กับบรรจุภัณฑ์ทุกประเภท
หุ่นยนต์จัดเรียงพาเลทพันฟิล์มให้พาเลทที่เสร็จแล้วหรือไม่?
ไม่จำเป็น การจัดเรียงพาเลทคือการจัดสินค้าไว้บนพาเลท ส่วนการพันฟิล์มคือการยึดหน่วยบรรทุกด้วยฟิล์ม กระบวนการเหล่านี้อาจผสานรวมกันได้ แต่ยังคงเป็นฟังก์ชันที่แยกจากกัน
หุ่นยนต์จัดเรียงพาเลทสามารถสร้างพาเลทที่มีสินค้าหลายประเภทได้หรือไม่?
การติดตั้งบางระบบสามารถทำได้ หากมีข้อมูลสินค้าที่เหมาะสม ความสามารถในการจัดการ และการวางแผนหน่วยบรรทุกที่เหมาะสม ไม่ควรถือว่าการจัดเรียงสินค้าหลายประเภทบนพาเลทเป็นความสามารถมาตรฐานของทุกระบบ
แหล่งข้อมูล
- International Federation of Robotics: หุ่นยนต์อุตสาหกรรม — ข้อมูลพื้นฐานเกี่ยวกับคำจำกัดความของหุ่นยนต์อุตสาหกรรมและหมวดหมู่การใช้งาน รวมถึงงานจัดการสินค้า
- ABB Robotics: การจัดเรียงพาเลท — เอกสารจากผู้ผลิตที่แสดงตัวอย่างการใช้งานหุ่นยนต์จัดเรียงพาเลท การจัดการสินค้า และอุปกรณ์แบบผสานรวม
- Occupational Safety and Health Administration: หุ่นยนต์ — แนวทางและแหล่งข้อมูลอ้างอิงเกี่ยวกับอันตรายของระบบหุ่นยนต์ การประเมินความเสี่ยง และการป้องกันอันตราย


