Робот-паллетайзер
Что такое роботизированный паллетайзер?
Роботизированный паллетайзер — это автоматизированная система, которая использует программируемого промышленного робота для захвата товаров и их размещения на паллете в соответствии с заданной схемой укладки. Также называемый роботизированным укладчиком на паллеты, он используется в производстве, складской логистике и дистрибуции для подготовки коробок, мешков, лотков и других подходящих грузов к хранению и транспортировке.
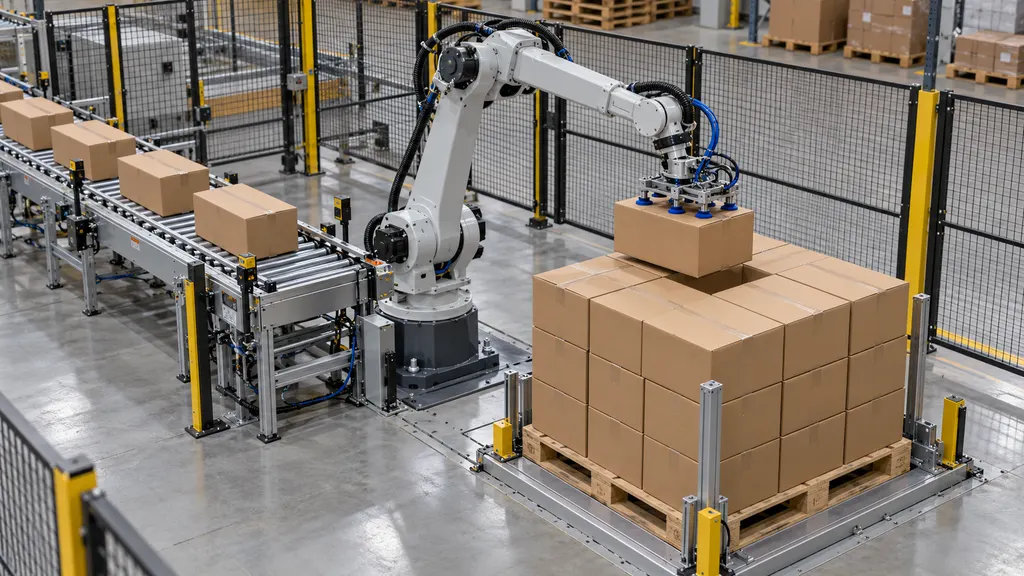
Этот термин может обозначать робота и его захватный инструмент или, в более широком смысле, всю паллетизирующую установку. Полная установка может включать конвейеры для продукции, оборудование для позиционирования паллет, датчики, системы управления и защитные средства. Это различие важно при интерпретации характеристик оборудования: одна лишь грузоподъёмность робота не описывает возможности всей паллетизирующей системы.
Паллетирование формирует укрупнённый груз, позволяя перемещать несколько предметов вместе с помощью такого оборудования, как вилочный погрузчик или тележка для паллет. Оно не обязательно включает закрепление этого груза. Обмотка стрейч-плёнкой, обвязка, маркировка и окончательная проверка могут выполняться на отдельном оборудовании или на интегрированных последующих станциях.
Роль в логистике и электронной торговле
Роботизированный паллетайзер работает на этапе, где отдельные упаковки или другие грузовые единицы объединяются в паллетированный груз. На фабрике он может находиться рядом с концом упаковочной линии. В распределительном центре он может использоваться для подготовки исходящих грузов, пополнения запасов в магазинах или консолидации товаров для другого объекта.
В электронной торговле паллетирование особенно актуально для перемещения оптовых запасов, а не для индивидуальной доставки до двери. Например, розничный продавец может получать товары в коробках, хранить их в фулфилмент-центре, а затем использовать роботизированное паллетирование для подготовки грузов пополнения запасов на другом складе. Отдельный процесс впоследствии может разбирать эти паллеты для комплектации индивидуальных заказов.
При трансграничных перевозках паллетайзер помогает сформировать физический груз, но не выполняет таможенное оформление и не обеспечивает соответствие нормативным требованиям. Размеры паллеты, маркировку упаковки, материал паллеты и способы закрепления груза по-прежнему необходимо проверять на соответствие применимым требованиям к отправлению. Сам факт того, что робот выполнил запрограммированную схему укладки, не доказывает пригодность груза для международной перевозки.
Как работает роботизированный паллетайзер
Точная последовательность зависит от конкретной установки, но цикл паллетирования можно представить через следующие этапы:
- Подача продукции: Конвейер или другое подающее устройство доставляет изделия в известную зону захвата. Перед надёжной обработкой роботом изделиям может потребоваться определённое расстояние между ними, выравнивание или ориентация.
- Идентификация продукции: Контроллер использует выбранный производственный рецепт, данные датчиков или информацию от подключённого оборудования, чтобы определить, с чем ведётся работа. Системы технического зрения могут применяться там, где необходимы идентификация или определение положения, но они не являются обязательными для каждой установки.
- Захват: Концевой исполнительный механизм робота захватывает одно изделие или группу изделий. Способ захвата должен соответствовать упаковке, массе, поверхности и предполагаемому перемещению.
- Перемещение и размещение: Робот перемещает груз в рассчитанное положение на паллете, соблюдая требуемую ориентацию и последовательность размещения.
- Формирование слоя: Система повторяет процесс для создания последовательных слоёв. Некоторые установки также укладывают межслойные прокладки или листы, если это предусмотрено конструкцией груза.
- Завершение паллеты и передача: После завершения запланированного груза паллета убирается или передаётся дальше по конвейеру. Затем необходимо установить пустую паллету, прежде чем можно будет начать следующий груз.
Контроллер координирует эти действия с окружающим оборудованием. Например, он может предотвратить размещение, если паллета отсутствует, или остановить подачу сверху по потоку, когда зона захвата заполнена. Фактические функции зависят от конструкции и интеграции системы.
Основные компоненты
| Компонент | Функция | Важный аспект |
|---|---|---|
| Промышленный робот | Перемещает продукцию между зоной захвата и позициями на паллете. | Грузоподъёмность, радиус действия, движения и доступное рабочее пространство должны соответствовать задаче. |
| Концевой исполнительный механизм | Захватывает, поддерживает или отпускает продукцию. | Прочность упаковки и характеристики поверхности влияют на пригодность захвата. |
| Оборудование для подачи продукции | Подаёт продукцию для захвата. | Непостоянное расстояние между изделиями или их ориентация могут прервать цикл. |
| Оборудование для обработки паллет | Позиционирует пустые паллеты и перемещает завершённые грузы. | Состояние паллеты и точность позиционирования влияют на размещение. |
| Контроллер и интерфейс программирования | Координирует движения, рецепты укладки и сигналы оборудования. | Изменения продукции требуют соответствующей настройки и проверки. |
| Система защиты | Контролирует доступ к опасным движениям и связанным с ними опасностям. | Защитные меры должны охватывать всё применение в целом. |
Способы захвата и совместимость с продукцией
Концевой исполнительный механизм, также называемый инструментом на конце руки робота, играет центральную роль в совместимости с продукцией. Робот, способный поднять груз, всё же может оказаться непригодным, если его инструмент не способен надёжно удерживать этот груз без повреждений.
- Вакуумный захват использует присоски или захватные поверхности на основе вакуума. Пригодность зависит от таких факторов, как пористость поверхности, условия герметизации, целостность коробки и доступная площадь захвата.
- Механический захват использует пальцы, зажимы или аналогичные механизмы. Изделие должно выдерживать приложенные контактные усилия, а инструменту необходим достаточный доступ к нему.
- Опорный инструмент или инструмент вилочного типа поддерживает изделие снизу, если упаковка и схема подачи это позволяют.
- Комбинированный инструмент использует более одного принципа захвата или включает дополнительные функции, например обработку листов между слоями.
Это описания подходов к обработке, а не универсальная классификация полных паллетайзеров. При выборе инструмента необходимо учитывать фактическую упаковку, включая непрочные коробки, незакреплённые крышки, мешки неправильной формы или содержимое, смещающееся при перемещении. Поэтому изменение упаковки может потребовать новой оценки процесса обработки даже при неизменной номинальной массе продукции.
Роботизированный паллетайзер и связанные термины
| Термин | Значение | Связь с роботизированным паллетайзером |
|---|---|---|
| Паллетайзер | Оборудование, размещающее товары на паллетах. | Более широкая категория, включающая роботизированное и не роботизированное оборудование. |
| Традиционный паллетайзер | Система, использующая специализированные механизмы транспортировки, позиционирования и формирования слоёв для создания паллетированных грузов. | Выполняет ту же общую задачу благодаря другой конфигурации оборудования; существуют также гибридные конструкции. |
| Депаллетайзер | Оборудование, снимающее товары с паллет. | Выполняет обратную задачу обработки. Установка для паллетирования не обязательно настроена для депаллетирования. |
| Паллетообмотчик | Оборудование, оборачивающее груз стрейч-плёнкой. | Помогает закрепить груз, а не сформировать схему укладки. |
| Паллетирующая ячейка | Робот вместе со связанным оборудованием, системами управления и защитными средствами. | Описывает интегрированную установку, а не только робота. |
В паллетирующем применении также может использоваться коллаборативный робот, но слово коллаборативный не означает, что любая задача может выполняться без защитных мер. На оценку безопасности влияют инструмент, грузоподъёмность, движения, окружающее оборудование и потенциальные опасности контакта.
Схемы укладки и устойчивость груза
Схема укладки определяет, где размещаются упаковки, как они ориентированы и как последовательные слои соотносятся друг с другом. Она должна учитывать как пространство паллеты, так и поведение упаковки. Заполнение максимально возможной площади — не единственная цель: готовый груз также должен иметь достаточную опору, устойчивость и совместимость с последующей обработкой.
При колонной укладке упаковки размещаются вертикально выровненными рядами. Перевязанные схемы изменяют взаимное расположение соседних слоёв. Ни один из вариантов не является автоматически лучшим для любой продукции. На выбор могут влиять прочность коробок на сжатие, размеры упаковки, трение, высота груза и способы его закрепления.
При проектировании груза также следует учитывать свесы, зазоры, неравномерное распределение массы и состояние паллеты. Геометрически возможная схема может всё же оказаться непригодной для хранения или транспортировки. Точность размещения не может компенсировать повреждённую упаковку или недостаточную опору груза.
Например, дистрибьютор может запрограммировать отдельные рецепты для коробок двух размеров, отправляемых на паллетах одного формата. Для каждого рецепта потребуются подходящие координаты размещения, схемы слоёв и настройки захвата. Если дистрибьютор внедряет паллеты со смешанной продукцией, может потребоваться дополнительное планирование для управления прочностью упаковки, распределением массы и порядком поступления продукции.
Ограничения эксплуатации и оценка
Полезная производительность роботизированного паллетайзера зависит от всего процесса обработки, а не только от заявленных возможностей робота по перемещению. Поступление продукции, надёжность захвата, расстояние перемещения, замена паллет и перегрузка на последующих этапах могут ограничивать работу. Поэтому сравнение систем требует одинаковых продуктов, компоновки, схем грузов и условий эксплуатации.
Практическая оценка должна охватывать следующие вопросы:
- Какова полная масса обрабатываемого груза? При выборе робота необходимо учитывать инструмент и другое переносимое оборудование наряду с продукцией, используя применимые ограничения по нагрузке, установленные производителем.
- Можно ли достичь каждой требуемой позиции? Проверьте зону захвата, углы паллеты, верхние слои и зазоры вокруг окружающего оборудования.
- Выдержит ли упаковка обработку? Оцените захват, ускорение, размещение и повторные контакты на репрезентативных упаковках.
- Как обрабатываются исключения? Учитывайте отсутствие продукции, неудачные захваты, повреждённые коробки, смещённые паллеты и прерванные циклы.
- Как контролируются изменения продукции? Рецепты, настройки инструмента и процедуры проверки должны соответствовать разрешённому диапазону продукции.
- Как люди будут получать доступ к установке? Эксплуатация, очистка, техническое обслуживание и восстановление требуют соответствующего доступа и процедур безопасности.
Подключение к программному обеспечению склада или производства может поддерживать выбор рецептов и операционную отчётность, но такие подключения не являются обязательными для каждого роботизированного паллетайзера. Физическое перемещение паллет также следует отличать от регистрации запасов: перемещение коробки не обновляет автоматически систему управления складом, если не реализованы необходимые идентификация и обмен данными.
Вопросы безопасности
Роботизированное паллетирование связано с опасностями, обусловленными движущимися механизмами, переносимыми грузами, захватными инструментами, конвейерами и перемещением паллет. Руководство OSHA по робототехнике подчёркивает необходимость оценки роботизированных применений и устранения опасностей во время таких действий, как программирование, техническое обслуживание и другое взаимодействие людей с оборудованием.
В зависимости от оценки рисков защитные меры могут включать ограждение по периметру, блокируемые точки доступа, устройства обнаружения присутствия и функции управления, связанные с безопасностью. Аварийная остановка не заменяет надлежащие защитные меры или контроль опасной энергии. Процедуры технического обслуживания и восстановления должны учитывать соответствующие источники энергии и возможность неожиданного движения.
Оценка безопасности должна охватывать интегрированную ячейку, а не рассматривать робота как изолированный компонент. Индивидуальные функции безопасности робота сами по себе не подтверждают безопасность всей установки при её предполагаемом использовании.
Вопросы и ответы
Роботизированный паллетайзер — это то же самое, что паллетайзер?
Роботизированный паллетайзер — это один из типов паллетайзеров. Более широкий термин также включает оборудование, формирующее паллетированные грузы с помощью специализированных механизмов транспортировки и формирования слоёв, а не роботизированной системы захвата.
Может ли роботизированный паллетайзер работать с коробками разных размеров?
Да, если его радиус действия, грузоподъёмность, инструмент, схема подачи и программа поддерживают такие коробки. Одна лишь программируемость не гарантирует совместимость с каждой упаковкой.
Оборачивает ли роботизированный паллетайзер готовую паллету?
Не обязательно. Паллетирование размещает товары на паллете, а обмотка закрепляет груз плёнкой. Процессы могут быть интегрированы, но остаются отдельными функциями.
Может ли роботизированный паллетайзер формировать паллеты со смешанной продукцией?
Некоторые установки могут это делать при наличии подходящей информации о продукции, возможностей обработки и средств планирования груза. Не следует считать паллетирование смешанной продукции стандартной возможностью каждой системы.
Источники
- International Federation of Robotics: Industrial Robots — Общая информация об определениях промышленных роботов и категориях применения, включая операции по обработке.
- ABB Robotics: Palletizing — Документация производителя, иллюстрирующая применение роботизированного паллетирования, обработку продукции и интегрированное оборудование.
- Occupational Safety and Health Administration: Robotics — Руководства и справочные материалы по опасностям роботизированных систем, оценке рисков и защитным мерам.