Автоматски управувано возило (Agv)
Што е автоматско управувано возило (AGV)?
Автоматско управувано возило (AGV), почесто нарекувано автоматизирано управувано возило, е погонско индустриско возило без возач кое ги преместува материјалите по одредени рути под автоматска контрола. Во логистиката, AGV-ата пренесуваат товари како палети, контејнери, колички и материјали во тек на производство меѓу различни локации во магацини, дистрибутивни центри и производствени капацитети. Тие користат системи за насочување и контрола наместо возач во возилото за следење на рутите и извршување на транспортните задачи.

AGV е дел од систем за ракување со материјали, а не услуга за достава на пратки или платформа за следење на пратки. Неговата непосредна функција е преместување физички стоки меѓу оперативни локации. Во зависност од дизајнот, може да носи товар на платформа, да влече колички, да се движи под носач на товар или да подига и поставува палети со помош на вилушки.
Кратенката AGV може да се однесува на едно возило. Целосната инсталација вклучува и придружни елементи како софтвер за контрола на возниот парк, инфраструктура за насочување каде што е потребна, опрема за полнење, станици за пренос на товар и интерфејси со други магацински системи.
Улога во магацинското работење и исполнувањето на нарачките во е-трговијата
AGV-ата работат во фазата на внатрешно преместување во синџирот на снабдување. Тие можат да ги поврзат приемот, складирањето, дополнувањето на залихите, производството, пакувањето и зоните за подготовка на излезни пратки. Овие движења го поддржуваат исполнувањето на нарачките, но се разликуваат од одлучувањето кои нарачки да се ослободат, утврдувањето на сопственоста над залихите или транспортот на пратки меѓу држави.
На пример, продавач во е-трговија може да користи AGV за преместување палета со применета стока од влезна трансферна станица до одреден интерфејс за складирање. Друго возило може да достави материјали за пакување до зоната за пакување. Во операција за враќање, AGV може да преместува контејнери со вратена стока од приемот до станиците за инспекција. Ова се илустративни работни процеси, а не функции достапни во секоја инсталација.
Во прекуграничната е-трговија, истата опрема може да ракува со увезени залихи по приемот во центар за исполнување на нарачки или да преместува консолидирани извозни товари кон зоните за испраќање. Возилото не ги царини стоките, не ја утврдува тарифната класификација и не ги заменува записите потребни за меѓународната трговија. Неговата улога останува физички транспорт во рамките на објектот.
Како работи системот AGV
Креирање и доделување задачи
Барањето за транспорт ја идентификува локацијата на преземање, дестинацијата и релевантните барања за товарот. Барањето може да потекнува од оператор, производствен систем, систем за управување со магацин или друга контролна апликација. Софтверот за контрола на возниот парк може да ја додели задачата на соодветно возило според конфигурираните правила, достапноста на возилото, локацијата и состојбата на батеријата.
Границите на системот се разликуваат. Системот за управување со магацин може да одлучи дека залихите треба да се дополнат, додека системот за контрола на магацин или менаџерот на возниот парк го претвора тоа барање во движења на опремата. Не секоја AGV-инсталација го користи секој софтверски слој.
Насочување и навигација
AGV утврдува како да следи одобрена рута користејќи ја инсталираната технологија за насочување. Методите вклучуваат вградени водечки жици, магнетна лента, оптички ознаки, ласерски рефлектори и локализација во однос на мапирани карактеристики на околината. Некои методи бараат физичка инфраструктура на рутата, додека други во поголема мера се потпираат на мапи и сензори на возилото.
Важната разлика е меѓу знаењето на позицијата на возилото и одлучувањето каде смее да се движи. Возилото може да се локализира без обоена линија или вградена жица, а сепак да работи по однапред дефинирани рути. Затоа, отсуството на физичка водечка патека само по себе не докажува дека возилото е автономен мобилен робот, а не AGV.
Движење и координација на сообраќајот
Возилото се движи кон доделената станица додека неговиот контролен систем управува со движењето. Во инсталација со повеќе возила, управувањето со возниот парк може да го координира пристапот до раскрсници, заеднички премини и трансферни точки. Системот мора да ги земе предвид и интеракциите со луѓе, рачно управувани камиони, врати и друга опрема.
Откривањето пречки не значи нужно независно пренасочување. Во зависност од возилото и инсталацијата, откривањето пречка може да предизвика забавување или запирање додека рутата повторно не стане достапна. Секое тврдење дека AGV може да заобиколи пречка треба да се провери во однос на реалниот дизајн на системот.
Пренос и завршување на товарот
На дестинацијата, возилото се поставува за истовар или размена на товарот. Преносот може да вклучува вилушки, ролери, транспортери, механизми за подигање или оператор. Успешното движење бара усогласување меѓу возилото, носачот на товарот и опремата што го прима товарот.
Контролниот систем потоа може да извести дека задачата е завршена. Оваа потврда не треба автоматски да се смета за доказ за идентитетот на производот, количината или точноста на залихите: тие факти зависат од контролите за идентификација и проверка што се користат во работниот процес.
Вообичаени конфигурации на возила
AGV-ата може да се опишат според начинот на кој ракуваат со товарот. Следните конфигурации се практични описи на опремата, а не исцрпна класификација. Конфигурацијата за ракување со товарот и технологијата за навигација се одделни карактеристики.
| Конфигурација | Метод на ракување со товарот | Илустративна примена |
|---|---|---|
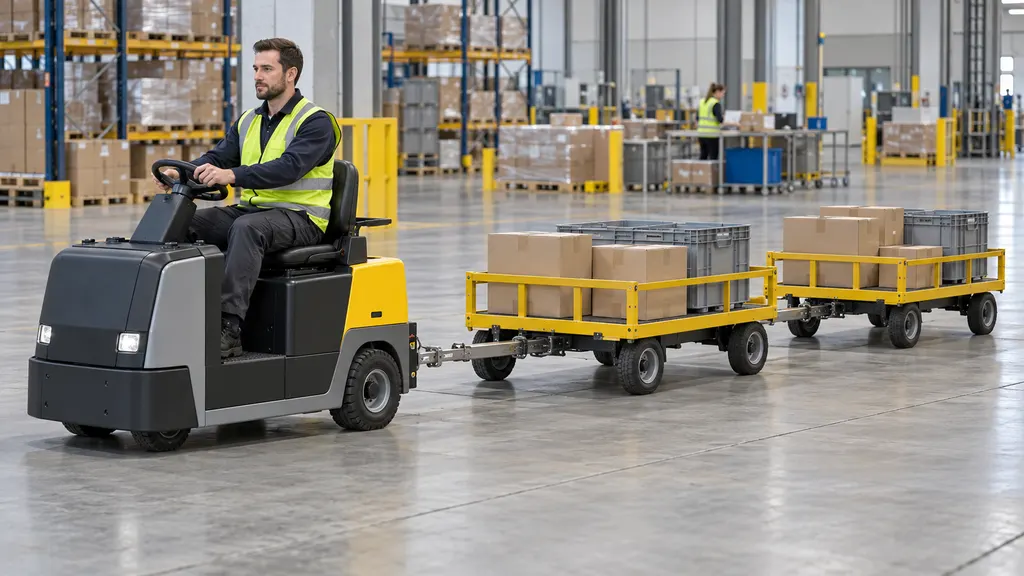
| Влечно возило | Влече една или повеќе компатибилни приколки или колички. | Преместување серии материјали меѓу зоните за подготовка и работните станици. |
| Носач на единечен товар | Носи поединечен товар на платформа или интегрирана трансферна палуба. | Преместување палетизирана стока или контејнери меѓу трансферни станици. |
| Автоматизиран виљушкар | Користи вилушки за подигање, транспорт и поставување компатибилни товари. | Преместување палети меѓу подни позиции, транспортери или соодветни локации за складирање. |
| Возило за подвозно подигање | Се движи под компатибилна количка или носач на товар и го зафаќа или подига. | Транспорт на мобилни регали или колички меѓу оперативни станици. |
Соодветноста зависи од повеќе од номиналниот капацитет на товарот. Димензиите на товарот, центарот на гравитација, состојбата на палетата, висината на преземање, просторот за вртење, состојбата на подот и точноста на преносот можат да влијаат врз тоа дали одредено возило може да изврши задача.
AGV и сродни термини за автоматизација
| Термин | Значење | Однос со AGV |
|---|---|---|
| Автономен мобилен робот (AMR) | Мобилен робот поврзан со автономна локализација, навигација и планирање на движењето во оперативна средина. | Комерцијалната терминологија се преклопува. AGV-ата најчесто се поврзуваат со однапред дефинирани рути, додека AMR-ите најчесто се поврзуваат со пофлексибилно планирање на патеката; реалните можности мора да се проверат. |
| Транспортер | Фиксна опрема која преместува стока по дефинирана физичка патека. | Може да ја исполнува истата потреба за пренос, но не се движи низ објектот како возило. |
| Автоматизиран систем за складирање и повлекување (AS/RS) | Опрема и контроли кои автоматски ги поставуваат товарите во складиште и ги повлекуваат. | AGV може да се поврзе со интерфејс на AS/RS без самиот да ја извршува функцијата на складирање и повлекување. |
| Систем за управување со магацин (WMS) | Софтвер што се користи за управување со залихите и оперативните работни процеси во магацинот. | Може да побара или да евидентира движења извршени од AGV-ата; тој не е физичкиот механизам за насочување на возилото. |
Разликата меѓу AGV и AMR не треба да се третира како универзално бинарно правило. Добавувачите, техничките документи и безбедносните рамки можат различно да ја групираат или опишуваат мобилната опрема. За набавка и дизајн на системот, флексибилноста на рутата, реакцијата на пречки, способноста за ракување со товар и безбедносните функции се поинформативни од самата ознака на производот.
Оперативни барања и ограничувања
AGV-инсталацијата е инженерска примена за ракување со материјали. Нејзините перформанси зависат од интеракцијата меѓу возилата, софтверот, товарите, луѓето и објектот. Автоматизацијата не ја отстранува потребата за управување со овие услови.
- Услови на рутата: Ширината на преминот, просторот за вртење, наклоните, споевите на подот, состојбата на површината и ограничувањата за пристап мора да одговараат на возилото и товарот.
- Конзистентност на товарот: Оштетените палети, нестабилните наредени товари, амбалажата што излегува или некомпатибилните колички можат да спречат безбедно преземање или транспорт.
- Подготвеност за пренос: Дестинацијата мора да биде достапна и способна да го прими товарот. Блокирана станица може да ги одложи возилата што доаѓаат одзади.
- Интеракција со сообраќајот: Пешаците, рачно управуваната опрема и другите автоматизирани возила создаваат потреби за координација.
- Снабдување со енергија: Локациите и распоредите за полнење мора да одговараат на оперативниот работен процес.
- Системска комуникација: Кога испраќањето и размената на статуси зависат од мрежни врски, прекините во комуникацијата бараат дефинирани реакции.
- Обнова по исклучоци: На операторите им се потребни процедури за блокирани рути, неуспешни преноси, оштетени товари и дефекти на опремата.
AGV-ата можат да автоматизираат повторливи транспортни задачи, но не гарантираат одредено намалување на работната сила, зголемување на протокот или поврат на инвестицијата. Резултатите зависат од транспортните растојанија, шемите на побарувачка, времето на ракување, застојот, достапноста на опремата и потребниот обем на рачна интервенција. Транспортното тесно грло може и да се префрли на станицата за преземање, операцијата за пакување или процесот на прием, наместо да исчезне.
Проценка на безбедноста и примената
Движењето без возач и понатаму бара проценка на ризикот и соодветни заштитни мерки. Опасностите можат да произлезат од судири, точки на приклештување или згмечување, паѓање товари, неочекувано движење и интеракции при одржување или рачно враќање во функција. Уредите за откривање и итните стоп-копчиња се компоненти на безбедносен систем, а не замена за проценка на целата примена.
ISO 3691-4 ги опфаќа безбедносните барања и проверката за индустриски камиони без возач и нивните системи. Неговата релевантност не значи дека самото наведување на стандардот докажува дека инсталацијата е безбедна или законски усогласена. Применливите барања зависат од опремата, оперативните услови, јурисдикцијата и релевантната верзија на стандардот.
Пред избор или измена на инсталацијата, корисни прашања за проценка вклучуваат:
- Со кои точни товари, точки на преземање и дестинации мора да ракува системот?
- Дали рутите и интерфејсите за пренос се соодветни и во нормални и во врвни оперативни услови?
- Како луѓето и другите возила ќе комуницираат со опремата?
- Што се случува кога рутата е блокирана или товарот не може да се пренесе?
- Кој смее да ги ресетира дефектите, да ги враќа возилата во функција или да влегува во ограничени зони?
- Како се проверуваат завршувањето на задачата, идентификацијата на товарот и ажурирањата на залихите?
- Како ќе се разгледуваат промените во распоредот, амбалажата, софтверот или оперативните процедури?
Овие проверки помагаат да се дефинира границата на примената. Демонстрација во празен премин не ги утврдува перформансите или безбедноста во функционален магацин со мешан сообраќај и променливи товари.
ЧПП
Што значи AGV во логистиката?
AGV значи автоматизирано управувано возило; се користи и изразот автоматско управувано возило. Тоа е индустриско возило без возач што се користи за преместување материјали по одредени рути.
Дали на AGV му е потребна жица или магнетна лента?
Не. Некои AGV-ја користат жици или лента, додека други користат ласерско насочување или локализација во однос на мапирани карактеристики. Технологијата за насочување треба да се проверува одделно од способноста за планирање на рутата.
Која е разликата меѓу AGV и AMR?
AGV-ата најчесто се поврзуваат со однапред дефинирани рути, додека AMR-ите најчесто се поврзуваат со пофлексибилна автономна навигација. Терминологијата се преклопува, па реалните можности за навигација, реакција на пречки и безбедност се поважни од ознаката.
Може ли AGV да ги ажурира магацинските залихи?
Системот AGV може да разменува потврди за движењето со магацинскиот софтвер. Точното ажурирање на залихите зависи и од идентификувањето на точниот товар, потврдувањето на неговата дестинација и примената на соодветните системски контроли.
Извори
- ISO 3691-4: Индустриски камиони — Безбедносни барања и проверка — Дел 4: Индустриски камиони без возач и нивните системи — Безбедносна рамка и опсег за системи со индустриски камиони без возач.
- Occupational Safety and Health Administration: Industrial Robot Systems and Industrial Robot System Safety — Општи опасности од индустриска роботика, проценка на ризик, заштитни мерки и контекст на оперативната безбедност.
- Wikipedia: Automated guided vehicle — Дополнителен извор за терминологијата, методите на насочување, конфигурациите на возилата и примените за ракување со материјали.