Automatikusan irányított jármű (Agv)
Mi az automatikusan vezetett jármű (AGV)?
Az automatikusan vezetett jármű (AGV), amelyet gyakrabban automatizált vezetett járműnek neveznek, olyan motoros, vezető nélküli ipari jármű, amely automatikus vezérlés mellett kijelölt útvonalakon mozgat anyagokat. A logisztikában az AGV-k olyan terheket szállítanak, mint a raklapok, konténerek, kocsik és gyártásközi termékek a raktárak, elosztóközpontok és gyártóüzemek különböző helyszínei között. A kijelölt útvonalak követéséhez és a szállítási feladatok elvégzéséhez fedélzeti vezető helyett irányítási és vezérlőrendszereket használnak.

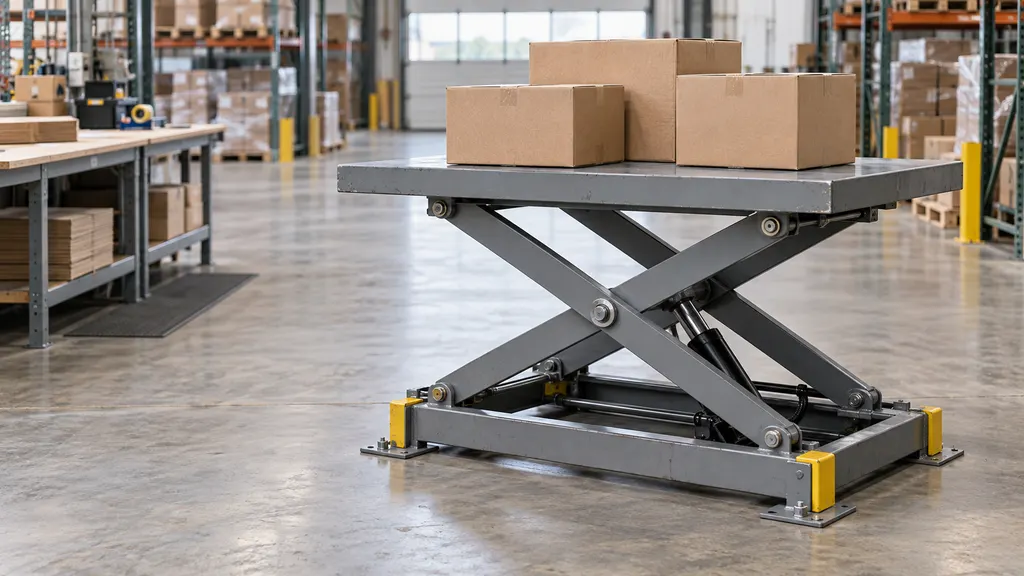
Az AGV anyagmozgató rendszer része, nem csomagkézbesítési szolgáltatás vagy küldeménykövető platform. Közvetlen feladata a fizikai áruk mozgatása a működési helyszínek között. Kialakításától függően a rakományt platformon szállíthatja, kocsikat vontathat, rakományhordozó alatt haladhat, illetve villákkal felemelheti és elhelyezheti a raklapokat.
Az AGV rövidítés egyetlen járműre is utalhat. Egy teljes telepítés további támogató elemeket is tartalmaz, például flottavezérlő szoftvert, szükség esetén vezetési infrastruktúrát, töltőberendezéseket, rakományátadó állomásokat és más raktári rendszerekkel való interfészeket.
Szerepe a raktározásban és az e-kereskedelmi teljesítésben
Az AGV-k az ellátási lánc belső árumozgatási szakaszában működnek. Összekapcsolhatják az áruátvételi, tárolási, utánpótlási, gyártási, csomagolási és kimenő áruk előkészítésére szolgáló területeket. Ezek a mozgások támogatják a rendelésteljesítést, de különböznek annak eldöntésétől, hogy mely rendeléseket kell kiadni, a készlet tulajdonjogának meghatározásától vagy a küldemények országok közötti szállításától.
Például egy e-kereskedelmi kiskereskedő AGV-t használhat az átvett árut tartalmazó raklap mozgatására egy beérkező áruátadó állomásról egy kijelölt tárolási interfészhez. Egy másik jármű csomagolóanyagokat szállíthat a csomagolási területre. Visszaküldési művelet során egy AGV a visszaküldött árukat tartalmazó konténereket az átvételi területről az ellenőrző állomásokra mozgathatja. Ezek szemléltető munkafolyamatok, amelyek nem minden telepítésben érhetők el.
A határokon átnyúló e-kereskedelemben ugyanez a berendezés kezelheti az importált készletet a teljesítési központba való beérkezés után, vagy az összevont exportküldeményeket a feladási területek felé mozgathatja. Maga a jármű nem vámolja el az árukat, nem határozza meg a vámtarifabesorolást, és nem helyettesíti a nemzetközi kereskedelemhez szükséges nyilvántartásokat. Szerepe továbbra is a létesítményen belüli fizikai szállítás.
Hogyan működik egy AGV-rendszer?
Feladatok létrehozása és kiosztása
Egy szállítási kérelem meghatározza a felvételi helyet, a rendeltetési helyet és a vonatkozó rakománykövetelményeket. A kérelem származhat kezelőtől, gyártási rendszertől, raktárirányítási rendszertől vagy más vezérlőalkalmazástól. A flottavezérlő szoftver a konfigurált szabályok, a jármű rendelkezésre állása, a helyszín és az akkumulátor állapota alapján megfelelő járműhöz rendelheti a feladatot.
A rendszerhatárok eltérőek lehetnek. A raktárirányítási rendszer dönthet úgy, hogy készlet-utánpótlásra van szükség, míg egy raktárvezérlő rendszer vagy flottakezelő ezt a követelményt berendezésmozgatásokká alakítja. Nem minden AGV-telepítés használ minden szoftverréteget.
Vezetés és navigáció
Az AGV a telepített vezetési technológia segítségével határozza meg, hogyan kövesse az engedélyezett útvonalat. A módszerek közé tartoznak a beágyazott vezetékek, a mágnesszalagok, az optikai jelölők, a lézeres reflektorok és a térképezett környezeti jellemzők alapján végzett lokalizáció. Egyes módszerek fizikai útvonal-infrastruktúrát igényelnek, mások nagyobb mértékben támaszkodnak térképekre és fedélzeti érzékelőkre.
Fontos különbség van aközött, hogy a jármű ismeri-e a helyzetét, és aközött, hogy eldönti-e, merre haladhat. A jármű festett vonal vagy beágyazott vezeték nélkül is lokalizálhatja magát, miközben előre meghatározott útvonalakon működik. Ezért a fizikai vezetési útvonal hiánya önmagában nem bizonyítja, hogy a jármű AGV helyett autonóm mobil robot.
Haladás és forgalomkoordináció
A jármű a kijelölt állomás felé halad, miközben vezérlőrendszere irányítja a mozgást. Több járműből álló telepítés esetén a flottakezelés koordinálhatja a kereszteződésekhez, közös folyosókhoz és átadási pontokhoz való hozzáférést. A rendszernek figyelembe kell vennie az emberekkel, kézi működtetésű targoncákkal, ajtókkal és más berendezésekkel való interakciókat is.
Az akadályérzékelés nem feltétlenül jelent önálló útvonal-újratervezést. A járműtől és a telepítéstől függően egy akadály érzékelése lassulást vagy megállást okozhat mindaddig, amíg az útvonal szabaddá nem válik. Minden olyan állítást, hogy egy AGV képes kikerülni egy akadályt, a tényleges rendszerkialakítással kell ellenőrizni.
Rakományátadás és befejezés
A rendeltetési helyen a jármű az ürítéshez vagy a rakomány cseréjéhez megfelelő pozícióba áll. Az átadás történhet villákkal, görgőkkel, szállítószalagokkal, emelőmechanizmusokkal vagy kezelő közreműködésével. A sikeres mozgatáshoz a jármű, a rakományhordozó és az átvevő berendezés összehangolása szükséges.
A vezérlőrendszer ezután jelentheti a feladat befejezését. Ezt a visszaigazolást nem szabad automatikusan a termékazonosság, a mennyiség vagy a készletpontosság bizonyítékának tekinteni: ezek a tények a munkafolyamatban alkalmazott azonosítási és ellenőrzési megoldásoktól függnek.
Gyakori járműkonfigurációk
Az AGV-ket a rakománykezelés módja alapján lehet leírni. Az alábbi konfigurációk gyakorlati berendezésleírások, nem pedig teljes körű osztályozást jelentenek. A rakománykezelési konfiguráció és a navigációs technológia egymástól független jellemzők.
| Konfiguráció | Rakománykezelési módszer | Szemléltető alkalmazás |
|---|---|---|
| Vontatójármű | Egy vagy több kompatibilis utánfutót vagy kocsit húz. | Anyagkötegek mozgatása előkészítési területek és munkaállomások között. |
| Egységrakomány-hordozó | Önálló rakományt szállít platformon vagy integrált átadófedélzeten. | Raklapos áruk vagy konténerek mozgatása átadóállomások között. |
| Automatizált targonca | Villákkal veszi fel, szállítja és helyezi el a kompatibilis rakományokat. | Raklapok mozgatása padlószintek, szállítószalagok vagy megfelelő tárolóhelyek között. |
| Aláfutó jármű | Egy kompatibilis kocsi vagy rakományhordozó alatt halad, és rögzíti vagy felemeli azt. | Mobil állványok vagy kocsik szállítása működési állomások között. |
Az alkalmasság nem csupán a névleges teherbírástól függ. A rakomány méretei, súlypontja, a raklap állapota, a felvételi magasság, a fordulási hely, a padló állapota és az átadás pontossága mind befolyásolhatják, hogy egy adott jármű képes-e elvégezni a feladatot.
AGV-k és kapcsolódó automatizálási fogalmak
| Fogalom | Jelentés | Kapcsolata az AGV-vel |
|---|---|---|
| Autonóm mobil robot (AMR) | Olyan mobil robot, amelyhez autonóm lokalizáció, navigáció és mozgástervezés kapcsolódik működési környezetében. | A kereskedelmi terminológia átfedést mutat. Az AGV-ket általában előre meghatározott útvonalakkal, míg az AMR-eket rugalmasabb útvonaltervezéssel társítják; a tényleges képességeket ellenőrizni kell. |
| Szállítószalag | Rögzített berendezés, amely meghatározott fizikai útvonalon mozgatja az árukat. | Ugyanazt az átadási igényt szolgálhatja, de járműként nem közlekedik a létesítményben. |
| Automatizált tároló- és visszakereső rendszer (AS/RS) | Olyan berendezés és vezérlés, amely automatikusan tárolóhelyre helyezi a rakományokat és visszakeresi azokat. | Az AGV csatlakozhat egy AS/RS interfészéhez anélkül, hogy maga végezné a tárolási és visszakeresési funkciót. |
| Raktárirányítási rendszer (WMS) | A raktári készlet és a működési munkafolyamatok kezelésére használt szoftver. | Kérheti vagy rögzítheti az AGV-k által végzett mozgatásokat; nem a jármű fizikai vezetési mechanizmusa. |
Az AGV és az AMR közötti különbséget nem szabad univerzális bináris szabályként kezelni. A beszállítók, a műszaki dokumentumok és a biztonsági keretrendszerek eltérően csoportosíthatják vagy írhatják le a mobil berendezéseket. Beszerzés és rendszertervezés során az útvonal rugalmassága, az akadályokra adott reakció, a rakománykezelési képesség és a biztonsági funkciók informatívabbak, mint önmagában a termék megnevezése.
Működési követelmények és korlátok
Az AGV-telepítés tervezett anyagmozgatási alkalmazás. Teljesítménye a járművek, a szoftverek, a rakományok, az emberek és az épület közötti kölcsönhatástól függ. Az automatizálás nem szünteti meg e feltételek kezelésének szükségességét.
- Útvonal-feltételek: A folyosó szélességének, a fordulási hézagnak, a lejtőknek, a padlóillesztéseknek, a felület állapotának és a hozzáférési korlátozásoknak meg kell felelniük a járműnek és a rakománynak.
- Rakomány-állandóság: A sérült raklapok, instabil rakások, kiálló csomagolások vagy nem kompatibilis kocsik megakadályozhatják a biztonságos felvételt vagy szállítást.
- Átadási készenlét: A rendeltetési helynek rendelkezésre kell állnia, és képesnek kell lennie a rakomány fogadására. Egy blokkolt állomás feltorlódást okozhat a járművek előtt.
- Forgalmi interakció: A gyalogosok, a kézzel vezetett berendezések és más automatizált járművek koordinációs követelményeket támasztanak.
- Energiaellátás: A töltési helyeknek és töltési ütemezéseknek illeszkedniük kell a működési munkafolyamathoz.
- Rendszerkommunikáció: Ha a kiosztás és az állapotinformációk cseréje hálózati kapcsolatoktól függ, a kommunikációs megszakadásokra meghatározott válaszokra van szükség.
- Kivételkezelés: A kezelőknek eljárásokra van szükségük blokkolt útvonalak, sikertelen átadások, sérült rakományok és berendezéshibák esetére.
Az AGV-k automatizálhatják az ismétlődő szállítási feladatokat, de nem garantálnak meghatározott munkaerő-megtakarítást, teljesítménynövekedést vagy befektetési megtérülést. Az eredmények az utazási távolságoktól, a keresleti mintázatoktól, a kezelési időtől, a torlódástól, a berendezések rendelkezésre állásától és a szükséges kézi beavatkozás mértékétől függenek. A szállítási szűk keresztmetszet a felvételi állomásra, a csomagolási műveletre vagy az átvételi folyamatra is áthelyeződhet ahelyett, hogy megszűnne.
Biztonsági és alkalmazási értékelés
A vezető nélküli mozgás továbbra is kockázatértékelést és megfelelő védőintézkedéseket igényel. Veszélyek származhatnak ütközésekből, becsípődési vagy összenyomódási pontokból, lehulló rakományokból, váratlan mozgásokból, valamint a karbantartás vagy a kézi helyreállítás során fellépő interakciókból. Az érzékelőeszközök és a vészleállítók a biztonsági rendszer alkotóelemei, nem helyettesítik a teljes alkalmazás értékelését.
A ISO 3691-4 a vezető nélküli ipari targoncák és rendszereik biztonsági követelményeivel és ellenőrzésével foglalkozik. Relevanciája nem jelenti azt, hogy a szabvány puszta hivatkozása bizonyítja a telepítés biztonságosságát vagy jogi megfelelőségét. Az alkalmazandó követelmények a berendezéstől, a működési feltételektől, a joghatóságtól és a szabvány vonatkozó változatától függenek.
A telepítés kiválasztása vagy módosítása előtt hasznos értékelési kérdések:
- Pontosan milyen rakományokat, felvételi pontokat és rendeltetési helyeket kell kezelnie a rendszernek?
- Megfelelőek-e az útvonalak és az átadási interfészek normál és csúcsterhelési működési feltételek mellett is?
- Hogyan lépnek kapcsolatba az emberek és más járművek a berendezéssel?
- Mi történik, ha egy útvonal blokkolva van, vagy egy rakomány nem adható át?
- Ki állíthatja vissza a hibákat, állíthatja helyre a járműveket vagy léphet be korlátozott területekre?
- Hogyan ellenőrzik a feladat befejezését, a rakomány azonosítását és a készletfrissítéseket?
- Hogyan vizsgálják felül az elrendezések, a csomagolás, a szoftverek vagy a működési eljárások módosításait?
Ezek az ellenőrzések segítenek meghatározni az alkalmazás határait. Egy üres folyosón végzett bemutató nem bizonyítja a teljesítményt vagy a biztonságot olyan működő raktárban, ahol vegyes forgalom és változó rakományok vannak.
GYIK
Mit jelent az AGV a logisztikában?
Az AGV az automated guided vehicle, azaz automatikusan vezetett jármű rövidítése; az automatic guided vehicle megnevezést is használják. Olyan vezető nélküli ipari jármű, amely kijelölt útvonalakon mozgat anyagokat.
Szüksége van az AGV-nek vezetékre vagy mágnesszalagra?
Nem. Egyes AGV-k vezetékeket vagy szalagokat használnak, mások lézeres vezetést vagy térképezett jellemzők alapján végzett lokalizációt. A vezetési technológiát az útvonaltervezési képességtől külön kell ellenőrizni.
Mi a különbség az AGV és az AMR között?
Az AGV-ket általában előre meghatározott útvonalakkal, míg az AMR-eket rugalmasabb autonóm navigációval társítják. A terminológia átfed, ezért a tényleges navigációs, akadálykezelési és biztonsági képességek fontosabbak, mint az elnevezés.
Frissítheti egy AGV a raktári készletet?
Az AGV-rendszer mozgás-visszaigazolásokat cserélhet a raktári szoftverrel. A pontos készletfrissítéshez a megfelelő rakomány azonosítása, a rendeltetési hely megerősítése és a megfelelő rendszervezérlések alkalmazása is szükséges.
Források
- ISO 3691-4: Ipari targoncák — Biztonsági követelmények és ellenőrzés — 4. rész: Vezető nélküli ipari targoncák és rendszereik — A vezető nélküli ipari targoncás rendszerek biztonsági keretrendszere és hatóköre.
- Occupational Safety and Health Administration: Ipari robotrendszerek és az ipari robotrendszerek biztonsága — Az ipari robotika veszélyei, a kockázatértékelés, a védőintézkedések és a működési biztonság általános összefüggései.
- Wikipedia: Automated guided vehicle — Kiegészítő referencia a terminológiához, a vezetési módszerekhez, a járműkonfigurációkhoz és az anyagmozgatási alkalmazásokhoz.