Véhicule à guidage automatique (AGV)
Qu'est-ce qu'un véhicule à guidage automatique (AGV) ?
Un véhicule à guidage automatique (AGV), plus couramment appelé véhicule guidé automatisé, est un véhicule industriel motorisé et sans conducteur qui déplace des matériaux le long d'itinéraires désignés sous contrôle automatique. Dans la logistique, les AGV transportent des charges telles que des palettes, des conteneurs, des chariots et des produits en cours de fabrication entre différents emplacements au sein des entrepôts, des centres de distribution et des installations de fabrication. Ils utilisent des systèmes de guidage et de contrôle plutôt qu'un conducteur à bord pour suivre les itinéraires et accomplir les tâches de transport.

Un AGV fait partie d'un système de manutention, et non d'un service de livraison de colis ou d'une plateforme de suivi des expéditions. Sa fonction immédiate est de déplacer des marchandises physiques entre des emplacements opérationnels. Selon sa conception, il peut transporter une charge sur une plateforme, tracter des chariots, se déplacer sous un support de charge, ou soulever et déposer des palettes à l'aide de fourches.
L'abréviation AGV peut désigner un véhicule individuel. Une installation complète comprend également des éléments de soutien tels qu'un logiciel de contrôle de flotte, une infrastructure de guidage si nécessaire, des équipements de recharge, des stations de transfert de charges et des interfaces avec d'autres systèmes d'entrepôt.
Rôle dans l'entreposage et l'exécution des commandes e-commerce
Les AGV fonctionnent au sein de l'étape de déplacement interne d'une chaîne d'approvisionnement. Ils peuvent relier les zones de réception, de stockage, de réapprovisionnement, de production, d'emballage et de préparation des expéditions. Ces déplacements soutiennent l'exécution des commandes, mais ils sont distincts de la décision de libérer les commandes, de la détermination de la propriété des stocks ou du transport des expéditions entre les pays.
Par exemple, un détaillant e-commerce peut utiliser un AGV pour déplacer une palette de marchandises reçues d'une station de transfert entrante vers une interface de stockage désignée. Un autre véhicule peut acheminer des matériaux d'emballage vers une zone d'emballage. Dans une opération de retours, un AGV peut déplacer des conteneurs de marchandises retournées de la réception vers des postes d'inspection. Il s'agit de flux de travail illustratifs, et non de fonctions disponibles dans toutes les installations.
Dans le e-commerce transfrontalier, le même équipement peut traiter les stocks importés après leur réception dans un centre d'exécution ou déplacer des charges d'exportation regroupées vers les zones d'expédition. Le véhicule ne dédouane pas lui-même les marchandises, ne détermine pas la classification tarifaire et ne remplace pas les documents requis pour le commerce international. Son rôle reste le transport physique au sein de l'installation.
Fonctionnement d'un système AGV
Création et attribution des tâches
Une demande de transport identifie un lieu d'enlèvement, une destination et les exigences pertinentes concernant la charge. La demande peut provenir d'un opérateur, d'un système de production, d'un système de gestion d'entrepôt ou d'une autre application de contrôle. Le logiciel de contrôle de flotte peut attribuer la tâche à un véhicule approprié selon les règles configurées, la disponibilité du véhicule, son emplacement et l'état de sa batterie.
Les limites des systèmes varient. Un système de gestion d'entrepôt peut décider qu'un stock doit être réapprovisionné, tandis qu'un système de contrôle d'entrepôt ou un gestionnaire de flotte traduit cette exigence en mouvements d'équipement. Toutes les installations AGV n'utilisent pas toutes les couches logicielles.
Guidage et navigation
Un AGV détermine comment suivre un itinéraire autorisé à l'aide de sa technologie de guidage installée. Les méthodes comprennent les fils de guidage intégrés, les bandes magnétiques, les marqueurs optiques, les réflecteurs laser et la localisation par rapport aux caractéristiques environnementales cartographiées. Certaines méthodes nécessitent une infrastructure physique d'itinéraire ; d'autres reposent davantage sur des cartes et des capteurs embarqués.
La distinction importante réside entre le fait de connaître la position du véhicule et celui de décider où il peut circuler. Un véhicule peut se localiser sans ligne peinte ni fil intégré tout en fonctionnant sur des itinéraires prédéfinis. Par conséquent, l'absence d'un chemin de guidage physique ne suffit pas, à elle seule, à établir qu'un véhicule est un robot mobile autonome plutôt qu'un AGV.
Déplacement et coordination du trafic
Le véhicule se déplace vers sa station assignée tandis que son système de contrôle gère ses mouvements. Dans une installation comprenant plusieurs véhicules, la gestion de flotte peut coordonner l'accès aux intersections, aux allées partagées et aux points de transfert. Le système doit également tenir compte des interactions avec les personnes, les chariots conduits manuellement, les portes et les autres équipements.
La détection d'obstacles ne signifie pas nécessairement un changement d'itinéraire indépendant. Selon le véhicule et l'installation, la détection d'un obstacle peut entraîner un ralentissement ou un arrêt jusqu'à ce que l'itinéraire soit de nouveau disponible. Toute affirmation selon laquelle un AGV peut contourner un obstacle doit être vérifiée par rapport à la conception réelle du système.
Transfert et achèvement de la charge
À destination, le véhicule se positionne pour le déchargement ou l'échange de la charge. Le transfert peut faire intervenir des fourches, des rouleaux, des convoyeurs, des mécanismes de levage ou un opérateur. Un déplacement réussi nécessite un alignement entre le véhicule, le support de charge et l'équipement récepteur.
Le système de contrôle peut ensuite signaler l'achèvement de la tâche. Cette confirmation ne doit pas être automatiquement considérée comme une preuve de l'identité du produit, de sa quantité ou de l'exactitude des stocks : ces éléments dépendent des contrôles d'identification et de vérification utilisés dans le flux de travail.
Configurations courantes des véhicules
Les AGV peuvent être décrits selon leur façon de gérer une charge. Les configurations suivantes sont des descriptions pratiques d'équipements plutôt qu'une classification exhaustive. La configuration de manutention de la charge et la technologie de navigation sont des caractéristiques distinctes.
| Configuration | Méthode de manutention de la charge | Application illustrative |
|---|---|---|
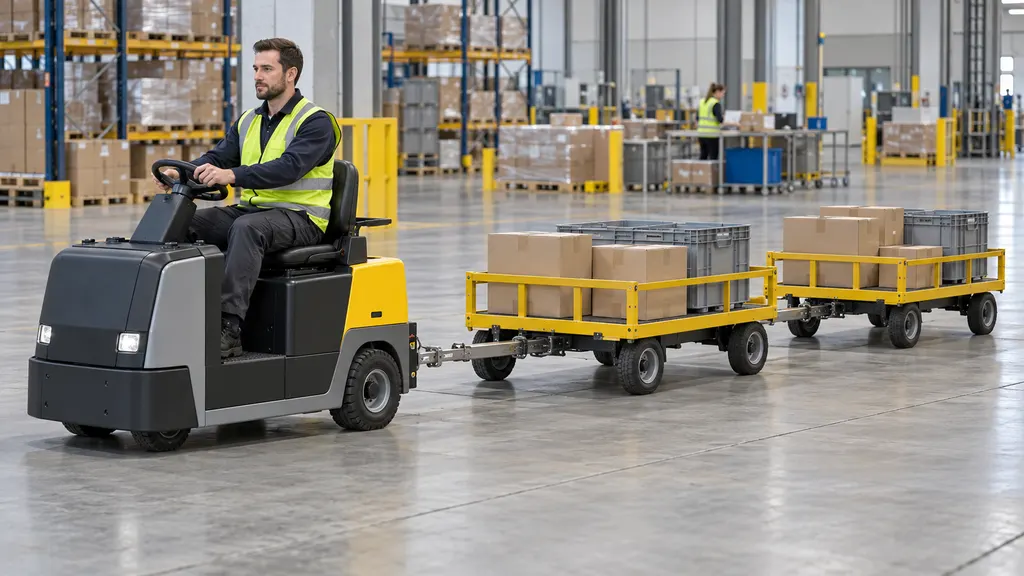
| Véhicule tracteur | Il tire une ou plusieurs remorques ou chariots compatibles. | Déplacement de lots de matériaux entre les zones de préparation et les postes de travail. |
| Véhicule porte-charge unitaire | Il transporte une charge individuelle sur une plateforme ou un plateau de transfert intégré. | Déplacement de marchandises palettisées ou de conteneurs entre les stations de transfert. |
| Chariot élévateur automatisé | Il utilise des fourches pour prendre, transporter et déposer des charges compatibles. | Déplacement de palettes entre des emplacements au sol, des convoyeurs ou des zones de stockage adaptées. |
| Véhicule sous-porteur | Il se déplace sous un chariot ou un support de charge compatible et s'y engage ou le soulève. | Transport de rayonnages mobiles ou de chariots entre les stations opérationnelles. |
L'adéquation dépend de plus que la capacité de charge nominale. Les dimensions de la charge, le centre de gravité, l'état de la palette, la hauteur de prise, l'espace de rotation, l'état du sol et la précision du transfert peuvent tous influer sur la capacité d'un véhicule donné à accomplir une tâche.
AGV et termes d'automatisation associés
| Terme | Signification | Relation avec un AGV |
|---|---|---|
| Robot mobile autonome (AMR) | Robot mobile associé à la localisation, à la navigation et à la planification autonomes des déplacements dans un environnement opérationnel. | La terminologie commerciale se chevauche. Les AGV sont généralement associés à des itinéraires prédéfinis, tandis que les AMR sont généralement associés à une planification d'itinéraire plus flexible ; les capacités réelles doivent être vérifiées. |
| Convoyeur | Équipement fixe qui déplace les marchandises le long d'un chemin physique défini. | Il peut répondre au même besoin de transfert, mais ne circule pas dans l'installation comme un véhicule. |
| Système automatisé de stockage et de récupération (AS/RS) | Équipements et commandes qui placent automatiquement les charges en stockage et les récupèrent. | Un AGV peut être relié à une interface AS/RS sans exécuter lui-même la fonction de stockage et de récupération. |
| Système de gestion d'entrepôt (WMS) | Logiciel utilisé pour gérer les stocks et les flux opérationnels d'un entrepôt. | Il peut demander ou enregistrer les déplacements effectués par les AGV ; il ne constitue pas le mécanisme de guidage physique du véhicule. |
La distinction AGV-AMR ne doit pas être considérée comme une règle binaire universelle. Les fournisseurs, les documents techniques et les cadres de sécurité peuvent regrouper ou décrire les équipements mobiles différemment. Pour l'approvisionnement et la conception des systèmes, la flexibilité des itinéraires, la réaction aux obstacles, les capacités de manutention et les fonctions de sécurité sont plus instructives que la seule étiquette du produit.
Exigences opérationnelles et limitations
Une installation AGV est une application de manutention conçue par ingénierie. Ses performances dépendent de l'interaction entre les véhicules, les logiciels, les charges, les personnes et le bâtiment. L'automatisation ne supprime pas la nécessité de gérer ces conditions.
- Conditions des itinéraires : la largeur des allées, le dégagement nécessaire pour tourner, les pentes, les joints de sol, l'état de la surface et les restrictions d'accès doivent être adaptés au véhicule et à la charge.
- Régularité des charges : les palettes endommagées, les empilements instables, les emballages saillants ou les chariots incompatibles peuvent empêcher une prise ou un transport sûrs.
- Préparation du transfert : une destination doit être disponible et capable d'accepter la charge. Une station bloquée peut retarder les véhicules en amont.
- Interaction avec le trafic : les piétons, les équipements conduits manuellement et les autres véhicules automatisés imposent des exigences de coordination.
- Approvisionnement en énergie : les emplacements et les calendriers de recharge doivent s'intégrer au flux de travail opérationnel.
- Communication du système : lorsque la répartition et l'échange d'état dépendent de connexions réseau, les interruptions de communication nécessitent des réponses définies.
- Récupération après incident : les opérateurs ont besoin de procédures pour les itinéraires bloqués, les transferts échoués, les charges endommagées et les pannes d'équipement.
Les AGV peuvent automatiser des tâches de transport répétitives, mais ils ne garantissent pas une économie de main-d'œuvre, une augmentation du débit ou un retour sur investissement précis. Les résultats dépendent des distances parcourues, des profils de demande, du temps de manutention, de la congestion, de la disponibilité des équipements et du niveau d'intervention manuelle requis. Un goulet d'étranglement du transport peut également se déplacer vers une station de collecte, une opération d'emballage ou un processus de réception au lieu de disparaître.
Évaluation de la sécurité et de l'application
Les déplacements sans conducteur nécessitent toujours une évaluation des risques et des mesures de protection appropriées. Les dangers peuvent résulter de collisions, de points de coincement ou d'écrasement, de chutes de charges, de mouvements inattendus et d'interactions lors de la maintenance ou de la récupération manuelle. Les dispositifs de détection et les arrêts d'urgence sont des composants d'un système de sécurité, et non des substituts à l'évaluation de l'application complète.
ISO 3691-4 traite des exigences de sécurité et de la vérification applicables aux chariots industriels sans conducteur et à leurs systèmes. Sa pertinence ne signifie pas que la simple citation de la norme prouve qu'une installation est sûre ou conforme à la législation. Les exigences applicables dépendent de l'équipement, des conditions d'exploitation, de la juridiction et de la version pertinente de la norme.
Avant de sélectionner ou de modifier une installation, les questions d'évaluation utiles comprennent :
- Quelles charges exactes, quels points de prise et quelles destinations le système doit-il gérer ?
- Les itinéraires et les interfaces de transfert sont-ils adaptés dans des conditions normales et de pointe ?
- Comment les personnes et les autres véhicules interagiront-ils avec l'équipement ?
- Que se passe-t-il lorsqu'un itinéraire est bloqué ou qu'une charge ne peut pas être transférée ?
- Qui peut réinitialiser les pannes, récupérer les véhicules ou entrer dans les zones restreintes ?
- Comment l'achèvement des tâches, l'identification des charges et les mises à jour des stocks sont-ils vérifiés ?
- Comment les modifications de l'agencement, de l'emballage, des logiciels ou des procédures d'exploitation seront-elles examinées ?
Ces vérifications contribuent à définir les limites de l'application. Une démonstration dans une allée vide ne permet pas d'établir les performances ou la sécurité dans un entrepôt en activité avec un trafic mixte et des charges variables.
FAQ
Que signifie AGV dans la logistique ?
AGV signifie automated guided vehicle, c'est-à-dire véhicule guidé automatisé ; l'expression automatic guided vehicle est également utilisée. Il s'agit d'un véhicule industriel sans conducteur utilisé pour déplacer des matériaux le long d'itinéraires désignés.
Un AGV a-t-il besoin d'un fil ou d'une bande magnétique ?
Non. Certains AGV utilisent des fils ou des bandes, tandis que d'autres utilisent un guidage laser ou une localisation par rapport à des caractéristiques cartographiées. La technologie de guidage doit être examinée séparément de la capacité de planification des itinéraires.
Quelle est la différence entre un AGV et un AMR ?
Les AGV sont généralement associés à des itinéraires prédéfinis, tandis que les AMR sont généralement associés à une navigation autonome plus flexible. La terminologie se chevauche ; les capacités réelles de navigation, de réaction aux obstacles et de sécurité sont donc plus importantes que l'étiquette.
Un AGV peut-il mettre à jour les stocks de l'entrepôt ?
Un système AGV peut échanger des confirmations de déplacement avec le logiciel de l'entrepôt. Une mise à jour précise des stocks dépend également de l'identification de la bonne charge, de la confirmation de sa destination et de l'application des contrôles système appropriés.
Sources
- ISO 3691-4 : Chariots industriels — Exigences de sécurité et vérification — Partie 4 : Chariots industriels sans conducteur et leurs systèmes — Cadre de sécurité et champ d'application des systèmes de chariots industriels sans conducteur.
- Occupational Safety and Health Administration : Industrial Robot Systems and Industrial Robot System Safety — Dangers généraux de la robotique industrielle, évaluation des risques, dispositifs de protection et contexte de sécurité opérationnelle.
- Wikipédia : Automated guided vehicle — Référence complémentaire pour la terminologie, les méthodes de guidage, les configurations de véhicules et les applications de manutention.