Otomatik Güdümlü Araç(Agv)
Otomatik Güdümlü Araç (AGV) Nedir?
Otomatik güdümlü araç (AGV) veya daha yaygın adıyla otomatik yönlendirmeli araç, belirlenmiş güzergâhlar boyunca malzemeleri otomatik kontrol altında taşıyan, motorlu ve sürücüsüz bir endüstriyel araçtır. Lojistikte AGV'ler; depolar, dağıtım merkezleri ve üretim tesisleri içindeki konumlar arasında palet, konteyner, taşıma arabası ve devam eden üretim malzemeleri gibi yükleri taşır. Güzergâhları izlemek ve taşıma görevlerini tamamlamak için araç üzerindeki bir sürücü yerine yönlendirme ve kontrol sistemlerini kullanırlar.

AGV, malzeme taşıma sisteminin bir parçasıdır; paket teslimat hizmeti veya gönderi takip platformu değildir. Temel işlevi, fiziksel malları işletme içindeki konumlar arasında taşımaktır. Tasarımına bağlı olarak bir yükü platform üzerinde taşıyabilir, arabaları çekebilir, bir yük taşıyıcısının altında ilerleyebilir ya da çatallar kullanarak paletleri kaldırıp yerleştirebilir.
AGV kısaltması tek bir aracı ifade edebilir. Eksiksiz bir kurulumda ayrıca filo kontrol yazılımı, gerektiğinde yönlendirme altyapısı, şarj ekipmanı, yük transfer istasyonları ve diğer depo sistemleriyle arayüzler gibi destekleyici unsurlar da bulunur.
Depolama ve E-ticaret Sipariş Karşılama Sürecindeki Rolü
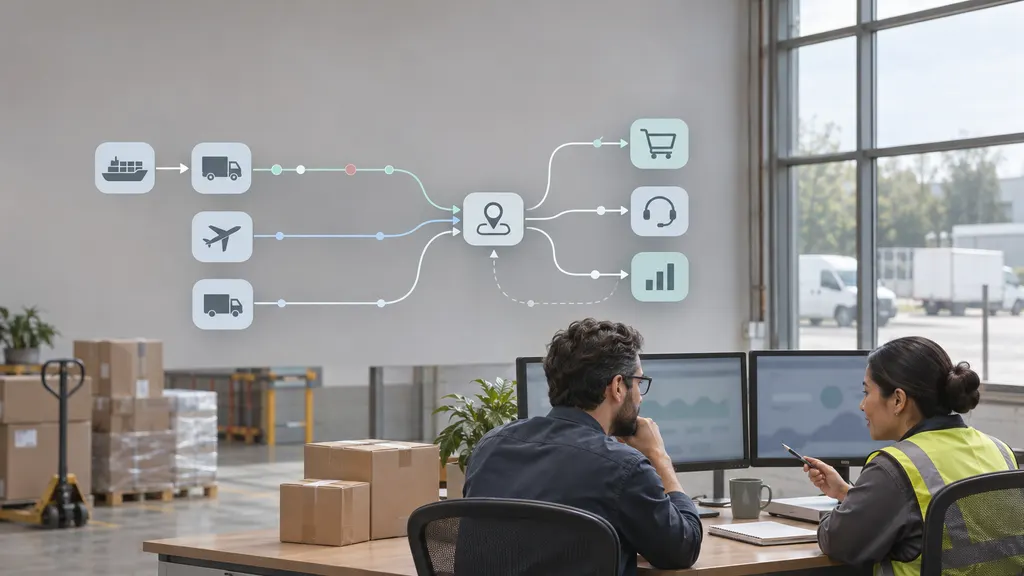
AGV'ler tedarik zincirinin kurum içi taşıma aşamasında çalışır. Mal kabul, depolama, ikmal, üretim, paketleme ve sevkiyat hazırlık alanlarını birbirine bağlayabilirler. Bu hareketler sipariş karşılamayı destekler; ancak hangi siparişlerin serbest bırakılacağına karar vermekten, envanter sahipliğini belirlemekten veya gönderileri ülkeler arasında taşımaktan farklıdır.
Örneğin bir e-ticaret perakendecisi, kabul edilen ürünlerden oluşan bir paleti giriş transfer istasyonundan belirlenmiş bir depolama arayüzüne taşımak için AGV kullanabilir. Başka bir araç, paketleme malzemelerini paketleme alanına teslim edebilir. İade operasyonunda AGV, iade edilen ürünlerin bulunduğu konteynerleri mal kabul alanından inceleme istasyonlarına taşıyabilir. Bunlar örnek iş akışlarıdır ve her kurulumda bulunan işlevleri temsil etmez.
Sınır ötesi e-ticarette aynı ekipman, bir sipariş karşılama merkezinde teslim alındıktan sonra ithal envanteri işleyebilir veya konsolide edilmiş ihracat yüklerini sevkiyat alanlarına taşıyabilir. Araç, malları gümrükten geçirmez, tarife sınıflandırmasını belirlemez veya uluslararası ticaret için gerekli kayıtların yerini almaz. Rolü tesis içindeki fiziksel taşımayla sınırlıdır.
AGV Sistemi Nasıl Çalışır?
Görev oluşturma ve atama
Bir taşıma talebi, alma konumunu, varış noktasını ve ilgili yük gereksinimlerini tanımlar. Talep; bir operatörden, üretim sisteminden, depo yönetim sisteminden veya başka bir kontrol uygulamasından gelebilir. Filo kontrol yazılımı, yapılandırılmış kurallara, araç uygunluğuna, konuma ve batarya durumuna göre görevi uygun bir araca atayabilir.
Sistem sınırları değişiklik gösterir. Bir depo yönetim sistemi envanterin ikmal edilmesi gerektiğine karar verebilirken, bir depo kontrol sistemi veya filo yöneticisi bu gereksinimi ekipman hareketlerine dönüştürür. Her AGV kurulumu her yazılım katmanını kullanmaz.
Yönlendirme ve navigasyon
AGV, kurulu yönlendirme teknolojisini kullanarak izin verilen bir güzergâhı nasıl izleyeceğini belirler. Yöntemler arasında gömülü kılavuz telleri, manyetik bant, optik işaretleyiciler, lazer reflektörleri ve haritalanmış çevresel özelliklere göre konumlandırma bulunur. Bazı yöntemler fiziksel güzergâh altyapısı gerektirirken diğerleri haritalara ve araç üzerindeki sensörlere daha fazla dayanır.
Önemli ayrım, aracın konumunu bilmek ile nereye gidebileceğine karar vermek arasındadır. Bir araç, boyalı bir çizgi veya gömülü tel olmadan konumunu belirleyebilir ve yine de önceden tanımlanmış güzergâhlarda çalışabilir. Bu nedenle fiziksel bir kılavuz yolun bulunmaması, tek başına aracın AGV yerine otonom mobil robot olduğunu göstermez.
Hareket ve trafik koordinasyonu
Araç, kontrol sistemi hareketini yönetirken kendisine atanan istasyona doğru ilerler. Birden fazla aracın bulunduğu kurulumlarda filo yönetimi kavşaklara, ortak koridorlara ve transfer noktalarına erişimi koordine edebilir. Sistem ayrıca insanlar, manuel kullanılan araçlar, kapılar ve diğer ekipmanlarla etkileşimleri de hesaba katmalıdır.
Engel algılama, bağımsız yeniden güzergâhlama anlamına gelmez. Araca ve kuruluma bağlı olarak bir engelin algılanması, güzergâh kullanılabilir hâle gelene kadar yavaşlamaya veya durmaya neden olabilir. AGV'nin bir engelin etrafından dolaşabileceğine ilişkin her iddia, gerçek sistem tasarımına göre kontrol edilmelidir.
Yük transferi ve tamamlanma
Varış noktasında araç, boşaltma veya yük değişimi için kendini konumlandırır. Transfer; çatallar, makaralar, konveyörler, kaldırma mekanizmaları veya bir operatör aracılığıyla gerçekleştirilebilir. Başarılı bir hareket için araç, yük taşıyıcı ve alıcı ekipman arasında hizalama gerekir.
Kontrol sistemi daha sonra görevin tamamlandığını bildirebilir. Bu doğrulama, ürün kimliğinin, miktarının veya envanter doğruluğunun kanıtı olarak otomatik biçimde değerlendirilmemelidir; bu bilgiler iş akışında kullanılan tanımlama ve doğrulama kontrollerine bağlıdır.
Yaygın Araç Yapılandırmaları
AGV'ler yükü nasıl taşıdıklarına göre tanımlanabilir. Aşağıdaki yapılandırmalar, kapsamlı bir sınıflandırmadan ziyade pratik ekipman açıklamalarıdır. Yük taşıma yapılandırması ile navigasyon teknolojisi birbirinden ayrı özelliklerdir.
| Yapılandırma | Yük taşıma yöntemi | Örnek uygulama |
|---|---|---|
| Çekici araç | Bir veya daha fazla uyumlu treyleri ya da arabayı çeker. | Malzeme partilerini hazırlık alanları ile iş istasyonları arasında taşımak. |
| Birim yük taşıyıcı | Ayrı bir yükü platform veya entegre transfer tablası üzerinde taşır. | Paletlenmiş malları veya konteynerleri transfer istasyonları arasında taşımak. |
| Otomatik forklift | Uyumlu yükleri almak, taşımak ve yerleştirmek için çatalları kullanır. | Paletleri zemin konumları, konveyörler veya uygun depolama konumları arasında taşımak. |
| Altından kavrayan araç | Uyumlu bir arabanın veya yük taşıyıcının altında ilerler ve onu kavrar ya da kaldırır. | Mobil rafları veya arabaları işletme istasyonları arasında taşımak. |
Uygunluk, yalnızca nominal yük kapasitesine bağlı değildir. Yük boyutları, ağırlık merkezi, palet durumu, alma yüksekliği, dönüş alanı, zemin durumu ve transfer doğruluğu, belirli bir aracın bir görevi gerçekleştirip gerçekleştiremeyeceğini etkileyebilir.
AGV'ler ve İlgili Otomasyon Terimleri
| Terim | Anlamı | AGV ile ilişkisi |
|---|---|---|
| Otonom mobil robot (AMR) | Bir çalışma ortamında otonom konumlandırma, navigasyon ve hareket planlamayla ilişkilendirilen mobil robot. | Ticari terminoloji örtüşür. AGV'ler genellikle önceden tanımlanmış güzergâhlarla, AMR'ler ise daha esnek yol planlamasıyla ilişkilendirilir; gerçek yetenekler doğrulanmalıdır. |
| Konveyör | Malları tanımlanmış fiziksel bir yol boyunca hareket ettiren sabit ekipman. | Aynı transfer gereksinimine hizmet edebilir ancak bir araç gibi tesis içinde hareket etmez. |
| Otomatik depolama ve geri alma sistemi (AS/RS) | Yükleri otomatik olarak depolamaya yerleştiren ve geri alan ekipman ve kontroller. | AGV, depolama ve geri alma işlevini kendisi gerçekleştirmeden bir AS/RS arayüzüne bağlanabilir. |
| Depo yönetim sistemi (WMS) | Depo envanterini ve operasyonel iş akışlarını yönetmek için kullanılan yazılım. | AGV'ler tarafından gerçekleştirilen hareketleri talep edebilir veya kaydedebilir; aracın fiziksel yönlendirme mekanizması değildir. |
AGV-AMR ayrımı evrensel bir ikili kural olarak değerlendirilmemelidir. Tedarikçiler, teknik belgeler ve güvenlik çerçeveleri mobil ekipmanları farklı biçimlerde gruplayabilir veya tanımlayabilir. Tedarik ve sistem tasarımı açısından güzergâh esnekliği, engellere tepki, yük taşıma kapasitesi ve güvenlik işlevleri, tek başına ürün etiketinden daha bilgilendiricidir.
Çalışma Gereksinimleri ve Sınırlamalar
AGV kurulumu, mühendislik ürünü bir malzeme taşıma uygulamasıdır. Performansı; araçlar, yazılım, yükler, insanlar ve bina arasındaki etkileşime bağlıdır. Otomasyon, bu koşulların yönetilmesi gereğini ortadan kaldırmaz.
- Güzergâh koşulları: Koridor genişliği, dönüş mesafesi, eğimler, zemin birleşimleri, yüzey durumu ve erişim kısıtlamaları araç ve yüke uygun olmalıdır.
- Yük tutarlılığı: Hasarlı paletler, dengesiz istifler, dışarı taşan ambalajlar veya uyumsuz arabalar güvenli alma ya da taşımayı engelleyebilir.
- Transfer hazırlığı: Varış noktası hazır olmalı ve yükü kabul edebilmelidir. Bloke olmuş bir istasyon, yukarı akıştaki araçları geciktirebilir.
- Trafik etkileşimi: Yayalar, manuel kullanılan ekipmanlar ve diğer otomatik araçlar koordinasyon gereksinimleri oluşturur.
- Enerji beslemesi: Şarj konumları ve şarj programları operasyonel iş akışına uygun olmalıdır.
- Sistem iletişimi: Sevk ve durum alışverişi ağ bağlantılarına bağlıysa iletişim kesintileri için tanımlı yanıtlar gerekir.
- İstisna kurtarma: Operatörlerin bloke güzergâhlar, başarısız transferler, hasarlı yükler ve ekipman arızaları için prosedürlere ihtiyacı vardır.
AGV'ler tekrarlanabilir taşıma görevlerini otomatikleştirebilir; ancak belirli bir iş gücü tasarrufunu, kapasite artışını veya yatırım getirisini garanti etmez. Sonuçlar; seyahat mesafelerine, talep modellerine, taşıma süresine, yoğunluğa, ekipman kullanılabilirliğine ve gereken manuel müdahale miktarına bağlıdır. Taşıma darboğazı ortadan kalkmak yerine alma istasyonuna, paketleme operasyonuna veya mal kabul sürecine de kayabilir.
Güvenlik ve Uygulama Değerlendirmesi
Sürücüsüz hareket hâlâ risk değerlendirmesi ve uygun koruma önlemleri gerektirir. Çarpışmalar, sıkışma veya ezilme noktaları, düşen yükler, beklenmedik hareketler ve bakım ya da manuel kurtarma sırasındaki etkileşimler tehlike oluşturabilir. Algılama cihazları ve acil durdurmalar, eksiksiz uygulamanın değerlendirilmesinin yerine geçmeyen güvenlik sistemi bileşenleridir.
ISO 3691-4, sürücüsüz endüstriyel kamyonlar ve sistemleri için güvenlik gereksinimlerini ve doğrulamayı ele alır. Standarda atıfta bulunulması, tek başına bir kurulumun güvenli veya yasal olarak uyumlu olduğunu kanıtlamaz. Geçerli gereksinimler ekipmana, çalışma koşullarına, yargı alanına ve standardın ilgili sürümüne bağlıdır.
Bir kurulumu seçmeden veya değiştirmeden önce yararlı değerlendirme soruları şunlardır:
- Sistem tam olarak hangi yükleri, alma noktalarını ve varış yerlerini işlemek zorundadır?
- Güzergâhlar ve transfer arayüzleri hem normal hem de yoğun çalışma koşullarında uygun mudur?
- İnsanlar ve diğer araçlar ekipmanla nasıl etkileşim kuracaktır?
- Bir güzergâh bloke olduğunda veya yük transfer edilemediğinde ne olur?
- Arızaları kim sıfırlayabilir, araçları kurtarabilir veya kısıtlı alanlara girebilir?
- Görev tamamlanması, yük tanımlama ve envanter güncellemeleri nasıl doğrulanır?
- Yerleşim planlarında, ambalajda, yazılımda veya çalışma prosedürlerinde yapılacak değişiklikler nasıl incelenecektir?
Bu kontroller uygulama sınırlarının tanımlanmasına yardımcı olur. Boş bir koridorda yapılan gösterim, karma trafik ve değişken yüklerin bulunduğu çalışan bir depodaki performansı veya güvenliği kanıtlamaz.
SSS
Lojistikte AGV neyin kısaltmasıdır?
AGV, automated guided vehicle ifadesinin kısaltmasıdır; automatic guided vehicle ifadesi de kullanılır. Belirlenmiş güzergâhlar boyunca malzeme taşımak için kullanılan sürücüsüz bir endüstriyel araçtır.
Bir AGV'nin tele veya manyetik banda ihtiyacı var mı?
Hayır. Bazı AGV'ler tel veya bant kullanırken diğerleri lazer yönlendirmesi ya da haritalanmış özelliklere göre konumlandırma kullanır. Yönlendirme teknolojisi, güzergâh planlama kapasitesinden ayrı olarak incelenmelidir.
AGV ile AMR arasındaki fark nedir?
AGV'ler genellikle önceden tanımlanmış güzergâhlarla, AMR'ler ise daha esnek otonom navigasyonla ilişkilendirilir. Terminoloji örtüştüğü için gerçek navigasyon, engellere tepki ve güvenlik yetenekleri etiketten daha önemlidir.
AGV depo envanterini güncelleyebilir mi?
Bir AGV sistemi, hareket onaylarını depo yazılımıyla paylaşabilir. Doğru bir envanter güncellemesi ayrıca doğru yükün tanımlanmasına, varış yerinin doğrulanmasına ve uygun sistem kontrollerinin uygulanmasına bağlıdır.
Kaynaklar
- ISO 3691-4: Endüstriyel kamyonlar — Güvenlik gereksinimleri ve doğrulama — Bölüm 4: Sürücüsüz endüstriyel kamyonlar ve sistemleri — Sürücüsüz endüstriyel kamyon sistemleri için güvenlik çerçevesi ve kapsam.
- Mesleki Güvenlik ve Sağlık İdaresi: Endüstriyel Robot Sistemleri ve Endüstriyel Robot Sistemi Güvenliği — Genel endüstriyel robotik tehlikeleri, risk değerlendirmesi, koruma önlemleri ve operasyonel güvenlik bağlamı.
- Wikipedia: Otomatik yönlendirmeli araç — Terminoloji, yönlendirme yöntemleri, araç yapılandırmaları ve malzeme taşıma uygulamaları için destekleyici kaynak.