Automatski vođeno vozilo (Agv)
Šta je automatski vođeno vozilo (AGV)?
Automatski vođeno vozilo (AGV), koje se češće naziva automatizovano vođeno vozilo, jeste industrijsko vozilo na motorni pogon bez vozača koje se, pod automatskom kontrolom, kreće materijalima duž određenih ruta. U logistici, AGV-ovi prevoze terete kao što su palete, kontejneri, kolica i proizvodi u toku proizvodnje između lokacija u skladištima, distributivnim centrima i proizvodnim pogonima. Za praćenje ruta i obavljanje transportnih zadataka koriste sisteme za navođenje i upravljanje, umesto vozača u vozilu.

AGV je deo sistema za rukovanje materijalom, a ne usluga dostave paketa ili platforma za praćenje pošiljaka. Njegova neposredna funkcija jeste premeštanje fizičke robe između operativnih lokacija. U zavisnosti od konstrukcije, može nositi teret na platformi, vući kolica, kretati se ispod nosača tereta ili podizati i odlagati palete pomoću viljuški.
Skraćenica AGV može označavati pojedinačno vozilo. Kompletna instalacija obuhvata i pomoćne elemente, kao što su softver za upravljanje voznim parkom, infrastruktura za navođenje gde je potrebna, oprema za punjenje, stanice za prenos tereta i interfejsi sa drugim skladišnim sistemima.
Uloga u skladištenju i ispunjavanju porudžbina u e-trgovini
AGV-ovi rade u okviru faze internog kretanja u lancu snabdevanja. Mogu povezivati zone prijema, skladištenja, dopune zaliha, proizvodnje, pakovanja i pripreme za otpremu. Ova kretanja podržavaju ispunjavanje porudžbina, ali se razlikuju od odlučivanja o tome koje porudžbine treba obraditi, određivanja vlasništva nad zalihama ili prevoza pošiljaka između zemalja.
Na primer, trgovac u e-trgovini može koristiti AGV za premeštanje palete primljene robe od ulazne transferne stanice do određene skladišne tačke. Drugo vozilo može dopremati materijal za pakovanje do zone za pakovanje. U procesu obrade povraćaja, AGV može premeštati kontejnere sa vraćenom robom od prijema do stanica za kontrolu. Ovo su ilustrativni tokovi rada, a ne funkcije dostupne u svakoj instalaciji.
U prekograničnoj e-trgovini ista oprema može rukovati uvezenom robom nakon prijema u centru za ispunjavanje porudžbina ili premeštati konsolidovane izvozne terete ka zonama za otpremu. Vozilo samo po sebi ne carini robu, ne određuje tarifnu klasifikaciju niti zamenjuje dokumentaciju potrebnu za međunarodnu trgovinu. Njegova uloga ostaje fizički transport unutar objekta.
Kako funkcioniše AGV sistem
Kreiranje i dodela zadataka
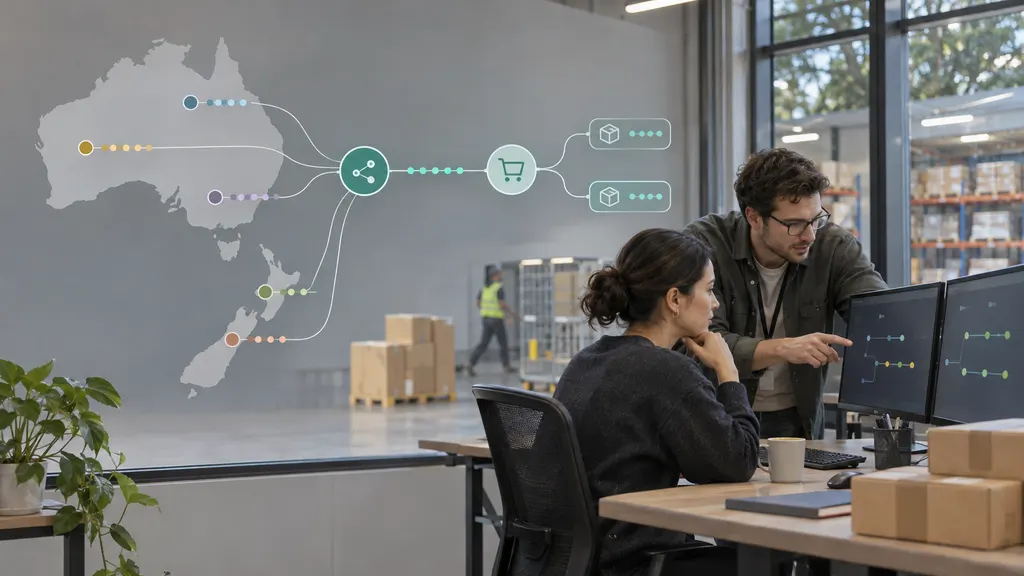
Zahtev za transport identifikuje mesto preuzimanja, odredište i relevantne zahteve za teret. Zahtev može poticati od operatera, proizvodnog sistema, sistema za upravljanje skladištem ili druge kontrolne aplikacije. Softver za upravljanje voznim parkom može dodeliti zadatak odgovarajućem vozilu prema podešenim pravilima, dostupnosti vozila, lokaciji i stanju baterije.
Granice sistema se razlikuju. Sistem za upravljanje skladištem može odlučiti da je potrebno dopuniti zalihe, dok sistem za upravljanje skladištem ili upravljač voznog parka taj zahtev pretvara u kretanje opreme. Svaka AGV instalacija ne koristi svaki softverski sloj.
Navođenje i navigacija
AGV određuje kako da prati odobrenu rutu koristeći ugrađenu tehnologiju za navođenje. Metode obuhvataju ugrađene vodeće žice, magnetnu traku, optičke oznake, laserske reflektore i lokalizaciju u odnosu na mapirane karakteristike okruženja. Neke metode zahtevaju fizičku infrastrukturu rute, dok se druge više oslanjaju na mape i senzore u vozilu.
Važno je razlikovati poznavanje položaja vozila od odlučivanja o tome kuda ono sme da se kreće. Vozilo može odrediti svoj položaj bez obojene linije ili ugrađene žice, a da i dalje radi na unapred definisanim rutama. Zato samo odsustvo fizičke vodeće putanje ne dokazuje da je vozilo autonomni mobilni robot, a ne AGV.
Kretanje i koordinacija saobraćaja
Vozilo se kreće ka dodeljenoj stanici dok njegov sistem upravljanja kontroliše kretanje. U instalaciji sa više vozila, upravljanje voznim parkom može koordinisati pristup raskrsnicama, zajedničkim prolazima i transfernim tačkama. Sistem mora uzeti u obzir i interakcije sa ljudima, ručno upravljanim vozilima, vratima i drugom opremom.
Detekcija prepreka ne znači nužno samostalno preusmeravanje. U zavisnosti od vozila i instalacije, otkrivanje prepreke može izazvati usporavanje ili zaustavljanje dok ruta ne postane dostupna. Svaku tvrdnju da AGV može zaobići prepreku treba proveriti u odnosu na stvarnu konstrukciju sistema.
Prenos tereta i završetak zadatka
Na odredištu se vozilo postavlja u položaj za istovar ili razmenu tereta. Prenos može uključivati viljuške, valjke, transportere, mehanizme za podizanje ili operatera. Uspešno kretanje zahteva usklađenost između vozila, nosača tereta i prijemne opreme.
Kontrolni sistem zatim može prijaviti završetak zadatka. Ova potvrda ne treba automatski da se smatra dokazom identiteta proizvoda, količine ili tačnosti zaliha: te činjenice zavise od kontrola identifikacije i verifikacije koje se koriste u toku rada.
Uobičajene konfiguracije vozila
AGV-ovi se mogu opisati prema načinu rukovanja teretom. Sledeće konfiguracije predstavljaju praktične opise opreme, a ne iscrpnu klasifikaciju. Konfiguracija za rukovanje teretom i tehnologija navigacije predstavljaju odvojene karakteristike.
| Konfiguracija | Način rukovanja teretom | Ilustrativna primena |
|---|---|---|
| Vozilo za vuču | Vuče jednu ili više kompatibilnih prikolica ili kolica. | Premeštanje serija materijala između zona za pripremu i radnih stanica. |
| Nosač pojedinačnog tereta | Nosi pojedinačni teret na platformi ili integrisanoj transfernoj palubi. | Premeštanje paletizovane robe ili kontejnera između transfernih stanica. |
| Automatizovani viljuškar | Koristi viljuške za preuzimanje, transport i odlaganje kompatibilnih tereta. | Premeštanje paleta između podnih pozicija, transportera ili odgovarajućih skladišnih lokacija. |
| Vozilo koje se podvlači | Kreće se ispod kompatibilnih kolica ili nosača tereta i zahvata ih ili podiže. | Transport mobilnih regala ili kolica između radnih stanica. |
Pogodnost zavisi od više faktora, a ne samo od nominalne nosivosti. Dimenzije tereta, težište, stanje palete, visina preuzimanja, prostor za okretanje, stanje poda i tačnost prenosa mogu uticati na to da li određeno vozilo može obaviti zadatak.
AGV-ovi i povezani termini automatizacije
| Termin | Značenje | Odnos prema AGV-u |
|---|---|---|
| Autonomni mobilni robot (AMR) | Mobilni robot povezan sa autonomnom lokalizacijom, navigacijom i planiranjem kretanja u radnom okruženju. | Komercijalna terminologija se preklapa. AGV-ovi se obično povezuju sa unapred definisanim rutama, dok se AMR-ovi obično povezuju sa fleksibilnijim planiranjem putanje; stvarne mogućnosti treba proveriti. |
| Transporter | Fiksna oprema koja pomera robu duž definisane fizičke putanje. | Može ispunjavati isti zahtev za prenos, ali se ne kreće kroz objekat kao vozilo. |
| Automatizovani sistem za skladištenje i preuzimanje (AS/RS) | Oprema i kontrole koje automatski odlažu teret u skladište i preuzimaju ga. | AGV se može povezati sa interfejsom AS/RS sistema, a da sam ne obavlja funkciju skladištenja i preuzimanja. |
| Sistem za upravljanje skladištem (WMS) | Softver koji se koristi za upravljanje zalihama i operativnim tokovima rada u skladištu. | Može zahtevati ili evidentirati kretanja koja obavljaju AGV-ovi; nije fizički mehanizam za navođenje vozila. |
Razliku između AGV-a i AMR-a ne treba posmatrati kao univerzalno pravilo sa samo dve mogućnosti. Dobavljači, tehnička dokumentacija i bezbednosni okviri mogu različito grupisati ili opisivati mobilnu opremu. Za nabavku i projektovanje sistema, fleksibilnost rute, reakcija na prepreke, mogućnost rukovanja teretom i bezbednosne funkcije informativnije su od same oznake proizvoda.
Zahtevi za rad i ograničenja
AGV instalacija predstavlja projektovanu primenu za rukovanje materijalom. Njene performanse zavise od međudelovanja vozila, softvera, tereta, ljudi i objekta. Automatizacija ne uklanja potrebu za upravljanjem ovim uslovima.
- Uslovi rute: Širina prolaza, prostor za skretanje, nagibi, spojevi poda, stanje površine i ograničenja pristupa moraju odgovarati vozilu i teretu.
- Ujednačenost tereta: Oštećene palete, nestabilni naslagani tereti, ambalaža koja viri ili nekompatibilna kolica mogu sprečiti bezbedno preuzimanje ili transport.
- Spremnost za prenos: Odredište mora biti dostupno i sposobno da primi teret. Blokirana stanica može odložiti vozila uzvodno.
- Interakcija saobraćaja: Pešaci, ručno upravljana oprema i druga automatizovana vozila zahtevaju koordinaciju.
- Snabdevanje energijom: Lokacije i rasporedi punjenja moraju odgovarati toku rada.
- Komunikacija sistema: Kada slanje zadataka i razmena statusa zavise od mrežnih veza, prekidi komunikacije zahtevaju unapred definisane reakcije.
- Oporavak od izuzetaka: Operaterima su potrebne procedure za blokirane rute, neuspešne prenose, oštećene terete i kvarove opreme.
AGV-ovi mogu automatizovati ponovljive transportne zadatke, ali ne garantuju određenu uštedu rada, povećanje protoka ili povraćaj ulaganja. Rezultati zavise od rastojanja kretanja, obrazaca potražnje, vremena rukovanja, zagušenja, dostupnosti opreme i količine potrebne ručne intervencije. Usko grlo u transportu može se premestiti na stanicu za preuzimanje, proces pakovanja ili prijema, umesto da nestane.
Procena bezbednosti i primene
Kretanje bez vozača i dalje zahteva procenu rizika i odgovarajuće zaštitne mere. Opasnosti mogu nastati zbog sudara, tačaka uklještenja ili gnječenja, pada tereta, neočekivanog kretanja i interakcija tokom održavanja ili ručnog oporavka. Uređaji za detekciju i dugmad za zaustavljanje u nuždi sastavni su delovi bezbednosnog sistema, a ne zamena za procenu kompletne primene.
ISO 3691-4 obuhvata bezbednosne zahteve i verifikaciju za industrijska vozila bez vozača i njihove sisteme. Njena relevantnost ne znači da samo navođenje standarda dokazuje da je instalacija bezbedna ili pravno usklađena. Primenljivi zahtevi zavise od opreme, uslova rada, jurisdikcije i relevantne verzije standarda.
Pre izbora ili izmene instalacije, korisna pitanja za procenu uključuju:
- Koje tačne terete, tačke preuzimanja i odredišta sistem mora da obrađuje?
- Da li su rute i transferni interfejsi odgovarajući i u normalnim i u vršnim uslovima rada?
- Kako će ljudi i druga vozila biti u interakciji sa opremom?
- Šta se dešava kada je ruta blokirana ili teret ne može da se prenese?
- Ko sme da resetuje greške, oporavlja vozila ili ulazi u ograničene zone?
- Kako se proveravaju završetak zadatka, identifikacija tereta i ažuriranja zaliha?
- Kako će se razmatrati promene rasporeda, ambalaže, softvera ili radnih procedura?
Ove provere pomažu u definisanju granica primene. Demonstracija u praznom prolazu ne potvrđuje performanse ili bezbednost u radnom skladištu sa mešovitim saobraćajem i promenljivim teretima.
Česta pitanja
Šta znači AGV u logistici?
AGV znači automatizovano vođeno vozilo; koristi se i izraz automatski vođeno vozilo. To je industrijsko vozilo bez vozača koje se koristi za premeštanje materijala duž određenih ruta.
Da li je AGV-u potrebna žica ili magnetna traka?
Ne. Neki AGV-ovi koriste žice ili trake, dok drugi koriste lasersko navođenje ili lokalizaciju u odnosu na mapirane karakteristike. Tehnologiju navođenja treba proveravati odvojeno od mogućnosti planiranja rute.
Koja je razlika između AGV-a i AMR-a?
AGV-ovi se obično povezuju sa unapred definisanim rutama, dok se AMR-ovi obično povezuju sa fleksibilnijom autonomnom navigacijom. Terminologija se preklapa, pa su stvarne mogućnosti navigacije, reakcije na prepreke i bezbednosti važnije od same oznake.
Može li AGV da ažurira skladišne zalihe?
AGV sistem može razmenjivati potvrde o kretanju sa skladišnim softverom. Tačno ažuriranje zaliha takođe zavisi od identifikacije odgovarajućeg tereta, potvrde njegovog odredišta i primene odgovarajućih sistemskih kontrola.
Izvori
- ISO 3691-4: Industrijska vozila — Bezbednosni zahtevi i verifikacija — Deo 4: Industrijska vozila bez vozača i njihovi sistemi — Bezbednosni okvir i opseg za sisteme industrijskih vozila bez vozača.
- Occupational Safety and Health Administration: Industrial Robot Systems and Industrial Robot System Safety — Opšte opasnosti industrijske robotike, procena rizika, zaštitne mere i kontekst operativne bezbednosti.
- Wikipedia: Automated guided vehicle — Dopunski izvor za terminologiju, metode navođenja, konfiguracije vozila i primene u rukovanju materijalom.