無人搬送車(Agv)
自動誘導車両(AGV)とは?
自動誘導車両(AGV)は、一般に無人搬送車とも呼ばれ、自動制御のもとで指定された経路に沿って資材を運ぶ、動力付きの無人産業車両です。物流分野では、AGVは倉庫、配送センター、製造施設内の拠点間で、パレット、コンテナ、台車、仕掛品などの荷物を搬送します。車載ドライバーではなく、誘導・制御システムを使用して経路をたどり、搬送作業を完了します。

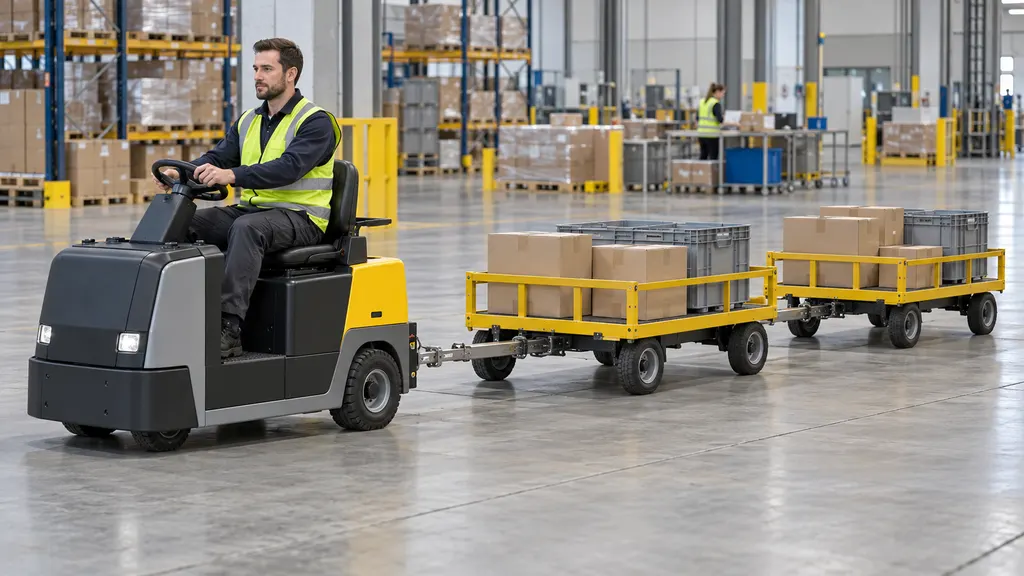
AGVはマテリアルハンドリングシステムの一部であり、小包配送サービスや配送追跡プラットフォームではありません。その直接的な機能は、稼働拠点間で物品を搬送することです。設計によっては、プラットフォーム上で荷物を運ぶ、台車をけん引する、荷台の下を走行する、またはフォークを使ってパレットを持ち上げて配置することができます。
AGVという略語は、個々の車両を指す場合があります。完全な導入には、車両群制御ソフトウェア、必要に応じた誘導インフラ、充電設備、荷物移載ステーション、その他の倉庫システムとのインターフェースなどのサポート要素も含まれます。
倉庫業務とEコマースフルフィルメントにおける役割
AGVはサプライチェーンにおける内部搬送の段階で稼働します。入荷、保管、補充、生産、梱包、出荷前ステージングの各エリアを接続できます。これらの搬送はフルフィルメントを支援しますが、どの注文を処理するかの決定、在庫の所有権の確定、国境を越えた配送の輸送とは異なります。
例えば、Eコマース小売業者は、入荷した商品のパレットを入荷側の移載ステーションから指定された保管インターフェースへ移動するためにAGVを使用できます。別の車両が梱包資材を梱包エリアへ搬送することもあります。返品業務では、AGVが返品商品の入ったコンテナを入荷エリアから検査ステーションへ移動する場合があります。これらは説明用のワークフローであり、すべての導入環境で利用できる機能ではありません。
越境Eコマースでは、同じ設備をフルフィルメントセンターで受け取った輸入在庫の処理や、集約された輸出貨物を発送エリアへ移動するために使用することもできます。車両自体が税関での貨物通関を行ったり、関税分類を決定したり、国際貿易に必要な記録の代わりになったりすることはありません。その役割は、施設内での物理的な搬送にとどまります。
AGVシステムの仕組み
タスクの作成と割り当て
搬送リクエストには、集荷場所、目的地、関連する荷物要件が指定されます。リクエストは、オペレーター、生産システム、倉庫管理システム、または別の制御アプリケーションから発生する場合があります。車両群制御ソフトウェアは、設定されたルール、車両の可用性、位置、バッテリー状態に応じて、適切な車両にタスクを割り当てることができます。
システムの境界はさまざまです。倉庫管理システムが在庫の補充が必要だと判断し、倉庫制御システムまたは車両群マネージャーがその要件を設備の移動へ変換する場合があります。すべてのAGV導入環境で、すべてのソフトウェア層が使用されるわけではありません。
誘導とナビゲーション
AGVは、搭載された誘導技術を使用して、認可された経路をどのようにたどるかを判断します。方法には、埋め込み式ガイドワイヤー、磁気テープ、光学マーカー、レーザー反射板、マッピングされた環境特徴に基づく自己位置推定などがあります。物理的な経路インフラを必要とする方法もあれば、地図や車載センサーに大きく依存する方法もあります。
重要なのは、車両の位置を把握することと、車両が走行できる場所を決定することを区別することです。車両は、塗装されたラインや埋め込みワイヤーがなくても自己位置を推定しながら、事前に定められた経路で運用できます。したがって、物理的な誘導経路がないことだけをもって、その車両がAGVではなく自律移動ロボットであると判断することはできません。
走行と交通調整
車両は、制御システムが移動を管理する中で、割り当てられたステーションへ向かいます。複数車両の導入環境では、車両管理が交差点、共有通路、移載ポイントへの進入を調整することがあります。また、人、手動運転のトラック、ドア、その他の設備との相互作用も考慮する必要があります。
障害物検知は、必ずしも独立した経路変更を意味しません。車両や導入環境によっては、障害物を検知すると、経路が利用可能になるまで減速または停止することがあります。AGVが障害物を回避して走行できるという主張は、実際のシステム設計に照らして確認する必要があります。
荷物の移載と完了
目的地で、車両は荷下ろしまたは荷物交換のために位置を合わせます。移載には、フォーク、ローラー、コンベヤー、昇降機構、またはオペレーターが関与する場合があります。搬送を成功させるには、車両、荷台、受け側設備の位置合わせが必要です。
その後、制御システムはタスクの完了を報告できます。この確認を、製品の識別、数量、在庫の正確性の証明として自動的に扱うべきではありません。これらの事実は、ワークフローで使用される識別および検証の管理方法に左右されます。
一般的な車両構成
AGVは、荷物の扱い方によって説明できます。以下の構成は実用的な設備の説明であり、網羅的な分類ではありません。荷物の取り扱い構成とナビゲーション技術は、別々の特性です。
| 構成 | 荷物の取り扱い方法 | 使用例 |
|---|---|---|
| けん引車両 | 互換性のあるトレーラーまたは台車を1台以上けん引します。 | ステージングエリアと作業ステーション間で資材のバッチを移動します。 |
| ユニットロード搬送車 | プラットフォームまたは一体型移載デッキ上で個別の荷物を運びます。 | 移載ステーション間でパレット化された商品やコンテナを移動します。 |
| 自動フォークリフト | フォークを使用して、互換性のある荷物を持ち上げ、搬送、配置します。 | 床上の位置、コンベヤー、または適切な保管場所間でパレットを移動します。 |
| アンダーライド車両 | 互換性のある台車または荷台の下を走行し、それに係合または持ち上げます。 | 稼働ステーション間で移動ラックや台車を搬送します。 |
適合性は、公称積載能力だけで決まるものではありません。荷物の寸法、重心、パレットの状態、集荷高さ、旋回スペース、床面の状態、移載精度などが、特定の車両で作業を実行できるかどうかに影響します。
AGVと関連する自動化用語
| 用語 | 意味 | AGVとの関係 |
|---|---|---|
| 自律移動ロボット(AMR) | 稼働環境内での自律的な自己位置推定、ナビゲーション、移動計画に関連する移動ロボット。 | 商業上の用語には重複があります。AGVは一般に事前定義された経路と関連付けられ、AMRはより柔軟な経路計画と関連付けられますが、実際の能力は確認する必要があります。 |
| コンベヤー | 定められた物理経路に沿って物品を移動させる固定設備。 | 同じ移載要件を満たす場合がありますが、車両のように施設内を走行することはありません。 |
| 自動保管・検索システム(AS/RS) | 荷物を自動的に保管場所へ入庫し、取り出す設備および制御システム。 | AGVはAS/RSのインターフェースに接続できますが、保管・取り出し機能自体を実行するわけではありません。 |
| 倉庫管理システム(WMS) | 倉庫在庫と業務ワークフローの管理に使用されるソフトウェア。 | AGVが実行する搬送を要求または記録できますが、車両の物理的な誘導機構ではありません。 |
AGVとAMRの区別を、普遍的な二分法として扱うべきではありません。サプライヤー、技術文書、安全フレームワークによって、移動設備の分類や説明は異なる場合があります。調達やシステム設計では、製品ラベルだけでなく、経路の柔軟性、障害物への対応、荷物の取り扱い能力、安全機能の方が有益な情報となります。
運用要件と制限
AGVの導入は、設計されたマテリアルハンドリング用途です。その性能は、車両、ソフトウェア、荷物、人、建物の相互作用に左右されます。自動化によって、これらの条件を管理する必要がなくなるわけではありません。
- 経路条件:通路幅、旋回クリアランス、勾配、床の継ぎ目、表面状態、アクセス制限が、車両と荷物に適している必要があります。
- 荷物の一貫性:破損したパレット、不安定な積み重ね、突き出した梱包、互換性のない台車は、安全な集荷や搬送を妨げる可能性があります。
- 移載準備:目的地は利用可能で、荷物を受け入れられる状態でなければなりません。ステーションが塞がっていると、上流の車両が遅延する可能性があります。
- 交通との相互作用:歩行者、手動運転設備、その他の自動車両には、調整が必要です。
- エネルギー供給:充電場所と充電スケジュールは、運用ワークフローに適合していなければなりません。
- システム通信:配車や状態交換がネットワーク接続に依存する場合、通信中断への対応を定義する必要があります。
- 例外からの復旧:オペレーターには、経路の閉塞、移載失敗、荷物の損傷、設備故障に対応する手順が必要です。
AGVは反復的な搬送作業を自動化できますが、特定の人件費削減、処理量増加、投資収益率を保証するものではありません。結果は、搬送距離、需要パターン、取り扱い時間、混雑、設備の可用性、必要な手動介入の量によって異なります。搬送のボトルネックは解消されるのではなく、集荷ステーション、梱包作業、または入荷処理へ移る場合もあります。
安全性と用途の評価
無人走行であっても、リスク評価と適切な安全対策が必要です。衝突、挟まれ・押しつぶし箇所、荷物の落下、予期しない動作、保守や手動復旧時の相互作用によって危険が生じる可能性があります。検知装置や非常停止装置は安全システムの構成要素であり、用途全体の評価に代わるものではありません。
ISO 3691-4は、無人産業用トラックとそのシステムに関する安全要件および検証を扱っています。この規格を引用するだけで、導入環境が安全または法令に適合していることが証明されるわけではありません。適用される要件は、設備、運用条件、管轄区域、関連する規格の版によって異なります。
導入環境を選定または変更する前に、次の点を評価すると有用です。
- システムが扱う必要のある荷物、集荷ポイント、目的地は具体的に何か?
- 通常時とピーク時の両方の運用条件で、経路と移載インターフェースは適切か?
- 人や他の車両は設備とどのように相互作用するか?
- 経路が塞がれた場合、または荷物を移載できない場合はどうなるか?
- 誰が故障をリセットし、車両を復旧し、立入制限区域へ入ることができるか?
- タスクの完了、荷物の識別、在庫更新はどのように検証されるか?
- レイアウト、梱包、ソフトウェア、または運用手順の変更をどのように審査するか?
これらの確認は、用途の境界を定義するのに役立ちます。空の通路でのデモンストレーションだけでは、混在する交通や変動する荷物がある稼働中の倉庫での性能や安全性を証明できません。
よくある質問
物流におけるAGVは何を意味しますか?
AGVはautomated guided vehicle(自動誘導車両)を意味し、automatic guided vehicle(自動誘導車両)という表現も使われます。指定された経路に沿って資材を移動させる無人産業用車両です。
AGVにはワイヤーや磁気テープが必要ですか?
いいえ。一部のAGVはワイヤーやテープを使用しますが、レーザー誘導やマッピングされた特徴に基づく自己位置推定を使用するものもあります。誘導技術は、経路計画能力とは別に確認する必要があります。
AGVとAMRの違いは何ですか?
AGVは一般に事前定義された経路と関連付けられ、AMRはより柔軟な自律ナビゲーションと関連付けられます。用語には重複があるため、ラベルよりも実際のナビゲーション、障害物への対応、安全能力が重要です。
AGVは倉庫在庫を更新できますか?
AGVシステムは、倉庫ソフトウェアと搬送確認を交換できます。正確な在庫更新には、正しい荷物の識別、目的地の確認、適切なシステム管理の適用も必要です。
出典
- ISO 3691-4: 産業用トラック — 安全要件および検証 — 第4部:無人産業用トラックとそのシステム — 無人産業用トラックシステムの安全フレームワークと適用範囲。
- Occupational Safety and Health Administration: 産業用ロボットシステムおよび産業用ロボットシステムの安全性 — 産業用ロボットの一般的な危険、リスク評価、安全対策、運用上の安全に関する背景。
- Wikipedia: Automated guided vehicle — 用語、誘導方法、車両構成、マテリアルハンドリング用途に関する補足資料。